Hộp giảm tốc harmonic: thông số, model CSF, SHF và cách chọn
Servo chạy 3000 vòng/phút. Khớp robot chỉ cần 30 vòng/phút. Cần giảm 100 lần trong hộp dày chưa tới 5 cm. Đó là việc của hộp giảm tốc harmonic.
Nội dung
- 1. Hộp giảm tốc harmonic là gì?
- 2. Thông số kỹ thuật và cách đọc tem hộp giảm tốc harmonic
- 3. Ứng dụng hộp giảm tốc harmonic theo tỉ số truyền
- 4. Phân loại hộp giảm tốc harmonic: 10 model phổ biến
- 5. Cấu tạo hộp số harmonic
- 6. Ưu điểm hộp giảm tốc harmonic
- 7. Cách chọn size hộp harmonic theo chu kỳ tải
- 8. So sánh harmonic với hộp hành tinh, cycloid tại Việt Nam
- 9. FAQ – câu hỏi thường gặp về hộp giảm tốc harmonic
1. Hộp giảm tốc harmonic là gì?
Tên khác là hộp số sóng biến dạng (strain wave gear). Nguyên lý này được C.W. Musser đăng ký sáng chế năm 1957.
- Hộp không dùng nhiều cặp bánh răng cứng như hộp thường.
- Nó dùng một bánh răng thép mỏng, bị uốn đàn hồi thành hình elip.
- Bánh mỏng ăn khớp với vành răng trong ở hai đầu elip.
- Hai bánh lệch nhau 2 răng, nên tốc độ giảm rất mạnh.
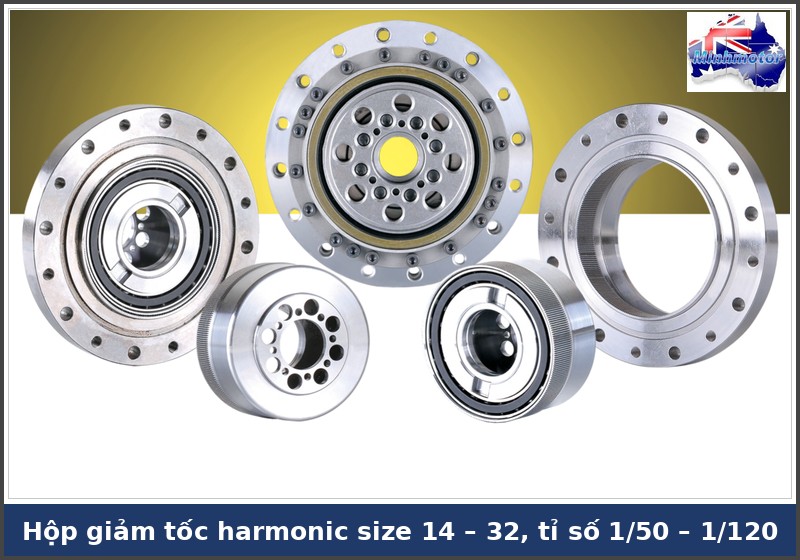
Một cấp đã giảm được 30 – 500 lần. Dòng size 14 – 32 thông dụng có tỉ số 1/50 – 1/160. Độ rơ (backlash – khe hở răng) chỉ tính bằng giây góc. Vì vậy hộp số harmonic có mặt trong hầu hết khớp robot công nghiệp.
2. Thông số kỹ thuật và cách đọc tem hộp giảm tốc harmonic
Thông số chung theo catalogue dòng size 14 – 32:
- Tỉ số truyền: 1/50, 1/80, 1/100, 1/120. Dòng siêu mỏng thêm 1/160.
- Mô men định mức: 5,4 – 137 Nm, đo ở 2000 vòng/phút đầu vào.
- Tốc độ vào trung bình cho phép: 3500 vòng/phút.
- Sai số truyền động: 1,2 – 1,8 arc-min (phút góc).
- Hiệu suất: 70 – 85%, tùy tải và tốc độ.
- Tuổi thọ thiết kế: 10.000 giờ ở mô men định mức.
| Size | Tỉ số | Mô men định mức (Nm) | Đỉnh khởi động/dừng (Nm) | Trung bình tối đa (Nm) | Tức thời tối đa (Nm) | Tốc độ vào tối đa (vòng/phút) |
| 14 | 50 / 80 / 100 | 5,4 / 7,8 / 7,8 | 18 / 23 / 28 | 6,9 / 11 / 11 | 35 / 47 / 54 | 8500 |
| 17 | 50 / 80 / 100 | 16 / 22 / 24 | 34 / 43 / 54 | 26 / 27 / 39 | 70 / 87 / 108 | 7300 |
| 20 | 50 / 80 / 100 / 120 | 25 / 34 / 40 / 40 | 56 / 74 / 82 / 87 | 34 / 47 / 49 / 49 | 98 / 127 / 147 / 147 | 6500 |
| 25 | 50 / 80 / 100 / 120 | 39 / 63 / 67 / 67 | 98 / 137 / 157 / 167 | 55 / 87 / 108 / 108 | 186 / 255 / 284 / 304 | 5600 |
| 32 | 50 / 80 / 100 / 120 | 76 / 118 / 137 / 137 | 216 / 304 / 333 / 353 | 108 / 167 / 216 / 216 | 382 / 568 / 647 / 686 | 4800 |
a) Cách đọc mã trên tem
Ví dụ tem ghi: SHF-25-100-2SH
| Phần mã | Ví dụ | Ý nghĩa |
| Kiểu bánh răng mềm | SHF | Dạng mũ (hat) tiêu chuẩn. CSF là dạng cốc (cup). |
| Size | 25 | 25 × 2,54 ≈ 63,5 mm, đường kính vòng chia gần đúng. |
| Tỉ số truyền | 100 | Giảm 100 lần: 3000 vòng/phút vào, ra 30 vòng/phút. |
| Kết cấu | 2SH | Bộ đơn giản, dạng dẹt, trục rỗng. |
Sau phần kết cấu có thể còn mã khách hàng và số seri. Hai phần này không ảnh hưởng thông số.
3. Ứng dụng hộp giảm tốc harmonic theo tỉ số truyền
Hộp harmonic dành cho chuyển động nhỏ, cần định vị chính xác:
- Khớp robot 6 trục, robot cộng tác (cobot).
- Bàn xoay chia độ CNC, mâm xoay trục thứ 4.
- Gimbal camera, ăng-ten radar, thiết bị quang học.
- Máy in, máy bán dẫn, máy y tế cần định vị lặp lại.
- Tay gắp, cơ cấu xoay trong máy đóng gói tốc độ cao.
Băng tải, máy khuấy thường cần vài trăm tới vài nghìn Nm. Size 32 lớn nhất trong bảng có định mức 137 Nm.
Bảng dưới tính với servo 3000 vòng/phút, hiệu suất lấy 0,75. Mô men ra = mô men servo × i × 0,75.
| Tỉ số truyền | Tốc độ ra (vòng/phút) | Mô men định mức size 14 → 32 (Nm) | Servo thường ghép | Máy hay chế tạo |
| 1/50 | 60 | 5,4 – 16 – 25 – 39 – 76 | 50W (size 14) đến 750W (size 32) | Khớp cổ tay robot, bàn xoay cần quay nhanh, tay gắp xoay |
| 1/80 | 37,5 | 7,8 – 22 – 34 – 63 – 118 | 50W đến 750W | Khớp khuỷu robot, mâm chia độ CNC, gimbal |
| 1/100 | 30 | 7,8 – 24 – 40 – 67 – 137 | 50W đến 750W | Khớp vai, khớp hông robot, cobot, bàn xoay trục 4 |
| 1/120 | 25 | Size 20 – 25 – 32: 40 – 67 – 137 | 100W – 200W – 750W | Khớp chịu tải nặng, xoay chậm, cần độ cứng cao |
| 1/160 | 18,75 | Dòng siêu mỏng CSD, SHD: tối đa 96 | Theo tính toán từng khớp | Khớp robot mỏng, ăng-ten, thiết bị quang xoay rất chậm |
Ví dụ tính nhanh:
- Servo 200W có mô men 0,64 Nm.
- Ghép size 20, i = 100: 0,64 × 100 × 0,75 ≈ 48 Nm.
- Mô men định mức size 20 là 40 Nm.
- Mô men trung bình tối đa cho phép là 49 Nm.
- Mô men đỉnh lúc khởi động/dừng cho phép là 82 Nm.
Với i = 120, servo lớn dễ vượt mô men cho phép. Size 25 ghép servo 400W, i = 120: 1,27 × 120 × 0,75 ≈ 114 Nm. Mô men trung bình tối đa của size 25 là 108 Nm.
4. Phân loại hộp giảm tốc harmonic: 10 model phổ biến
Có hai nhóm lớn:
- Bộ hoàn chỉnh (unit type): có vỏ, có ổ đỡ, lắp là chạy.
- Bộ đơn giản (simple unit type): mỏng, nhẹ, người dùng tự làm vỏ.
Chữ cái đầu cho biết hình dạng bánh răng mềm:
- CS = dạng cốc (cup). SH = dạng mũ có vành (hat).
- F = tiêu chuẩn. G = mô men cao, khoảng +30%. D = siêu mỏng.
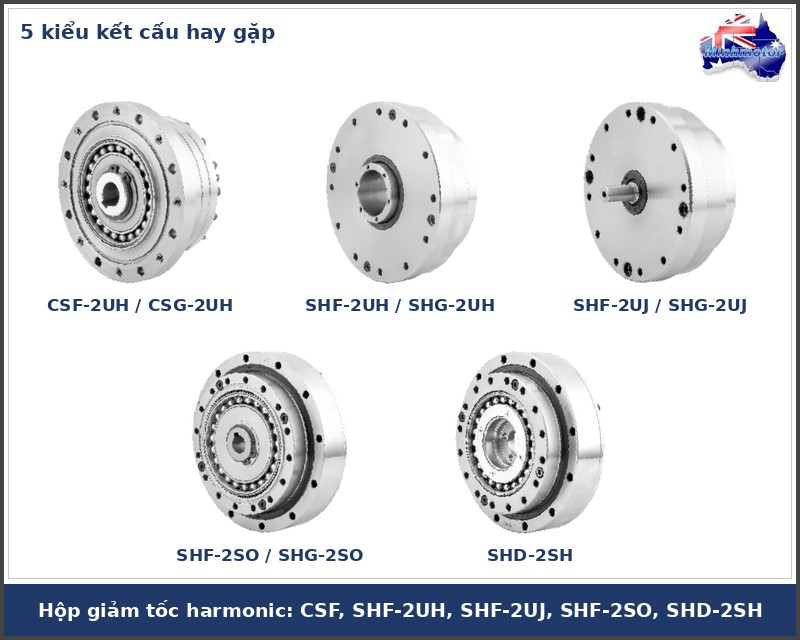
| STT | Model | Kiểu | Mô men định mức (Nm) | Điểm nhận biết |
| 1 | CSF-2UH | Cốc, tiêu chuẩn | 5,4 – 137 | Trục vào qua khớp Oldham, tự bù lệch tâm |
| 2 | CSG-2UH | Cốc, mô men cao | 7 – 178 | Cùng kích thước CSF, chịu tải lớn hơn |
| 3 | SHF-2UH | Mũ, trục rỗng | 5,4 – 137 | Kín hoàn toàn, có ổ đỡ trong, luồn dây qua tâm |
| 4 | SHG-2UH | Mũ, trục rỗng, mô men cao | 7 – 178 | Như SHF-2UH, tải nặng hơn |
| 5 | SHF-2UJ | Mũ, có trục vào | 5,4 – 137 | Trục vào dương, gắn puly hoặc bánh răng côn |
| 6 | CSD-2UH | Cốc siêu mỏng | 3,7 – 96 | Chiều dài trục ngắn nhất nhóm cốc |
| 7 | SHF-2SO | Mũ, dạng dẹt | 5,4 – 137 | Bộ đơn giản, nhẹ nhất nhóm SHF |
| 8 | SHF-2SH | Mũ, dẹt, trục rỗng | 5,4 – 137 | Dẹt và có lỗ xuyên tâm |
| 9 | SHG-2SH | Mũ, dẹt, trục rỗng, mô men cao | 7 – 178 | Bản tải nặng của SHF-2SH |
| 10 | SHD-2SH | Mũ siêu mỏng, trục rỗng | 3,7 – 96 | Mỏng nhất, cho khớp robot nhỏ gọn |
So sánh nhanh cùng size 20, tỉ số 1/100 (định mức 40 Nm):
| Kết cấu | Model | Đường kính ngoài (mm) | Lỗ/trục vào (mm) | Khối lượng (kg) |
| Cốc tiêu chuẩn | CSF-2UH | 93 | Lỗ 12 | 0,98 |
| Mũ, trục rỗng kín | SHF-2UH | 95 | Lỗ rỗng 21 | 1,38 |
| Mũ, có trục vào | SHF-2UJ | 95 | Trục 10 | 1,38 |
| Mũ, dẹt | SHF-2SO | 90 | Lỗ 9, khoét tối đa 13 | 0,81 |
| Mũ, dẹt, trục rỗng | SHF-2SH | 90 | Lỗ rỗng 21 | 0,89 |
a) CSF-2UH và CSG-2UH – dạng cốc
- Đường kính ngoài size 14 → 32: 73 / 79 / 93 / 107 / 138 mm.
- Lỗ lắp trục vào tiêu chuẩn: 6 / 8 / 12 / 14 / 14 mm.
- Khối lượng: 0,52 / 0,68 / 0,98 / 1,5 / 3,2 kg.
- Bộ tạo sóng có khớp Oldham (khớp chữ thập), tự bù lệch tâm nhỏ.
- Bộ tạo sóng đóng gói riêng, người dùng tự lắp.
- Hợp khi máy dùng trục đặc, không cần luồn dây qua tâm.
- CSG giữ nguyên kích thước lắp. Chỉ khác mô men: 7 – 178 Nm.
b) SHF-2UH và SHG-2UH – trục rỗng, kín hoàn toàn
- Đường kính ngoài: 74 / 84 / 95 / 115 / 147 mm.
- Lỗ trục rỗng: 14 / 19 / 21 / 29 / 36 mm.
- Khối lượng: 0,71 / 1,00 / 1,38 / 2,1 / 4,5 kg.
- Hai ổ bi đỡ trong, cỡ 6804ZZ (size 14) đến 6809ZZ (size 32).
- Kín hoàn toàn, mỡ đã nạp, lắp vào là chạy.
- Dây cáp, ống khí đi qua tâm hộp.
- Đây là kiểu hay gặp nhất ở khớp robot.
c) SHF-2UJ – có trục vào
- Đường kính trục vào: 6 / 8 / 10 / 14 / 14 mm.
- Khối lượng: 0,66 / 0,94 / 1,38 / 2,1 / 4,4 kg.
- Bộ tạo sóng cố định sẵn trên trục vào.
- Dùng khi motor đặt lệch, truyền qua dây đai răng.
- Cũng hợp với cụm bánh răng côn ở đầu vào.
d) SHF-2SO, SHF-2SH, SHG-2SH – bộ đơn giản dạng dẹt
- SHF-2SO nặng 0,41 / 0,57 / 0,81 / 1,31 / 2,94 kg.
- SHF-2SH nặng 0,45 / 0,63 / 0,89 / 1,44 / 3,1 kg.
- Lỗ bộ tạo sóng 2SO: chuẩn 6 / 8 / 9 / 11 / 14 mm.
- Lỗ bộ tạo sóng 2SO: khoét tối đa 8 / 10 / 13 / 15 / 15 mm.
- Lỗ trục rỗng 2SH: 14 / 19 / 21 / 29 / 36 mm.
- Bánh răng cứng không có rãnh gioăng O. Người thiết kế phải tự làm kín.
- Vỏ ngoài phải chừa khe hở tối thiểu cho bánh mềm biến dạng.
- SHG-2SH cùng kích thước 2SH, mô men 7 – 178 Nm.
e) CSD-2UH và SHD-2SH – siêu mỏng
- Mô men 3,7 – 96 Nm, thấp hơn khoảng 30% so với bản F.
- Bù lại, hộp ngắn hơn rõ rệt theo chiều trục.
- Có thêm tỉ số 1/160 cho khớp quay rất chậm.
- Chọn khi khớp robot bị giới hạn bề dày.
5. Cấu tạo hộp số harmonic
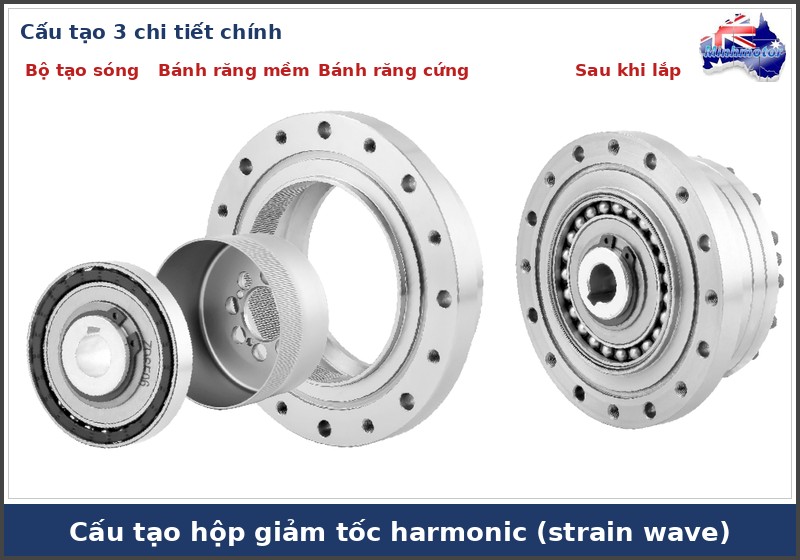
Ba chi tiết chính:
- Bộ tạo sóng (wave generator): cam hình elip, bọc vòng bi thành mỏng. Gắn vào trục motor.
- Bánh răng mềm (flexspline): ống thép mỏng, răng ngoài. Đáy là màng mỏng (diaphragm), nối với trục ra.
- Bánh răng cứng (circular spline): vành răng trong, nhiều hơn bánh mềm 2 răng. Thường bắt vào vỏ.
Ở bộ hoàn chỉnh còn có:
- Ổ bi đỡ trục vào, ổ đỡ trục ra.
- Phớt chắn dầu cho phần quay, gioăng O cho phần tĩnh.
- Bu lông chống tuột giữa bánh mềm và vòng ổ đỡ.
Cách chạy:
- Bộ tạo sóng ép bánh mềm thành elip.
- Hai đầu trục dài elip ăn khớp hoàn toàn.
- Hai đầu trục ngắn tách hẳn khỏi vành răng.
- Bộ tạo sóng quay 180°, bánh mềm lùi 1 răng.
- Quay đủ 360°, bánh mềm lùi ngược 2 răng.
6. Ưu điểm hộp giảm tốc harmonic
- Độ rơ chỉ 28 – 60 arc-sec, gần như không rơ.
- Sai số truyền động 1,2 – 1,8 arc-min. Đủ cho định vị lặp lại của robot.
- Một cấp giảm 50 – 160 lần, không cần ghép nhiều cấp.
- Size 20 nặng 0,8 – 1,4 kg, chịu 40 Nm định mức.
- Răng ăn khớp ở hai vùng đối xứng 180°. Sai số bước răng tự bù trừ.
- Nhiều răng cùng chịu tải, chạy êm, ít va đập.
- Bản trục rỗng cho phép luồn dây qua tâm.
- Trục vào, trục ra đồng tâm. Thiết kế khớp robot gọn hơn.
7. Cách chọn size hộp harmonic theo chu kỳ tải
Catalogue chọn theo mô men trung bình, không theo công suất motor.
- Mô men trung bình: Tav = ∛[(n1·t1·T1³ + n2·t2·T2³ + …) / (n1·t1 + n2·t2 + …)].
- n là tốc độ ra, t là thời gian. T là mô men từng đoạn.
- Tav phải nhỏ hơn mô men trung bình tối đa cho phép.
- Mô men lúc tăng tốc, hãm phải nhỏ hơn mô men đỉnh khởi động/dừng.
- Va đập bất thường phải nhỏ hơn mô men tức thời tối đa.
- Tuổi thọ: L10 = 7000 × (Tr/Tav)³ × (2000/nin) giờ. Tr là mô men định mức.
Ví dụ một khớp xoay, mỗi chu kỳ 1,4 giây:
| Đoạn | Mô men (Nm) | Tốc độ ra (vòng/phút) | Thời gian (s) |
| Tăng tốc | 80 | 15 | 0,2 |
| Chạy đều | 30 | 30 | 1,0 |
| Hãm | 50 | 15 | 0,2 |
- Tính ra Tav ≈ 42,3 Nm. Tốc độ ra trung bình ≈ 25,7 vòng/phút.
- Size 20, i = 100: Tav 42,3 < 49 Nm, đỉnh 80 < 82 Nm. Tuổi thọ tính ra khoảng 4.600 giờ chạy.
- Size 25, i = 100: tuổi thọ tính ra khoảng 21.600 giờ chạy.
- Size 25 nặng hơn và đắt hơn. Người dùng tự cân giữa giá và số giờ cần chạy.
8. So sánh harmonic với hộp hành tinh, cycloid tại Việt Nam
| Tiêu chí | Harmonic | Hành tinh chính xác | Cycloid |
| Độ rơ | 28 – 60 arc-sec | Thường 3 – 8 arc-min | Tùy loại, cỡ arc-min |
| Tỉ số 1 cấp | 50 – 160 | 3 – 10 | 11 – 87 |
| Hiệu suất | 70 – 85% | Khoảng 95% mỗi cấp | Khoảng 90% |
| Chịu va đập | Thấp | Khá | Tốt |
- Cùng tải, harmonic 80% cần motor lớn hơn khoảng 19% so với hộp 95%.
- Nhiều máy ở Việt Nam chỉ cần độ rơ 3 – 8 arc-min. Khi đó hộp giảm tốc hành tinh rẻ hơn nhiều.
- Máy va đập nặng thường dùng hộp giảm tốc cycloid.
- Môi trường cho phép: 0 – 40°C, không nước, dầu, bụi kim loại, khí ăn mòn.
- Vỏ hộp khi cân bằng nhiệt phải dưới 70°C. Độ tăng nhiệt không quá 40°C.
- Xưởng miền Nam mùa nắng thường 36 – 38°C. Cộng nhiệt servo, vỏ hộp dễ sát 70°C.
9. FAQ – câu hỏi thường gặp về hộp giảm tốc harmonic
- Servo 400W gắn hộp harmonic size 25 i = 100 được không? Gắn được. Mô men ra khoảng 1,27 × 100 × 0,75 ≈ 95 Nm. Size 25 cho phép trung bình 108 Nm, đỉnh khởi động 157 Nm. Định mức là 67 Nm. Chạy liên tục ở 95 Nm thì tuổi thọ tính ra khoảng 1.600 giờ.
- Tay robot dài 0,5 m, mang 5 kg, khớp vai dùng size nào? Mô men tĩnh khoảng 5 × 9,81 × 0,5 ≈ 25 Nm. Chưa tính khối lượng cánh tay và gia tốc. Thực tế thường lên 35 – 45 Nm. Size 20, i = 100 có định mức 40 Nm, đỉnh 82 Nm.
- Hộp harmonic với hộp hành tinh, cái nào hơn? Harmonic rơ dưới 1 arc-min, mỏng, một cấp i = 100. Hành tinh hiệu suất cao hơn, chịu va đập tốt hơn, giá thấp hơn.
- CSF và CSG khác nhau gì? Cùng kích thước lắp. CSG chịu mô men cao hơn khoảng 30%. Tải nằm trong mức CSF thì CSF rẻ hơn.
- Hộp harmonic gắn băng tải được không? Về cơ khí thì gắn được. Size 32 định mức 137 Nm, tức thời tối đa 686 Nm. Băng tải 2,2kW, 30 vòng/phút cần khoảng 700 Nm.
- Có gắn motor 3 pha thường được không? Gắn được về cơ khí. Motor 1450 vòng/phút, i = 100 cho ra 14,5 vòng/phút. Hộp này thường đi với servo hoặc step để tận dụng độ chính xác.
- Size 17 chịu được bao nhiêu? Ở i = 100: định mức 24 Nm, đỉnh khởi động 54 Nm, tức thời 108 Nm.
- Lắp bộ tạo sóng thế nào cho đúng? Vừa xoay vừa đẩy nhẹ vào bánh mềm. Không gõ búa, không ép mạnh lên vòng bi.
- Siết bu lông bao nhiêu lực? Siết trước khoảng 1/2 lực quy định. Sau đó siết đủ lực, theo hình chữ thập.
- Có cần tra mỡ trước khi lắp không? Có. Hộp đã nạp mỡ từ nhà máy. Vẫn phải bổ sung khi ráp bộ tạo sóng. Size 14, 17 dùng mỡ SK-2. Size 20, 25, 32 dùng SK-1A.
- Kiểm tra gì trước khi chạy? Trục vào, bánh cứng, trục ra phải đồng tâm. Mặt lắp sạch, không bavia. Bánh cứng quay tay không bị kẹt.
- Lắp đứng, bộ tạo sóng hướng lên được không? Dưới 1000 vòng/phút và quay một chiều, mỡ dễ thiếu. Trường hợp này cần hỏi lại kỹ thuật nhà cung cấp.
- Bộ tạo sóng bị đẩy dọc trục là sao? Bánh mềm biến dạng sinh lực đẩy dọc trục. Phải khóa bộ tạo sóng bằng vít đầu trục, bạc chặn hoặc vít trí.
- Hộp nóng tay, bao nhiêu độ là quá? Vỏ phía nóng nhất nên dưới 70°C. Nóng hơn thì mỡ xuống cấp nhanh.
- Thấy rỉ mỡ ở phớt là bị gì? Áp suất trong hộp tăng theo nhiệt, tối đa 0,03 MPa. Phớt trầy, gioăng O lệch là rò. Kiểm tra lại phớt và nhiệt độ làm việc.
- Robot bị lệch vị trí dần là do hộp? Đo độ rơ ở đầu ra. Rơ tăng rõ so với lúc mới thì răng có thể đã mòn.
- Tra thêm mỡ loại khác được không? Không trộn mỡ khác loại. Lượng mỡ chiếm khoảng 50 – 70% khoang trong hộp.
- Có tiếng rít theo chu kỳ? Thường do lắp lệch tâm hoặc bánh mềm ăn khớp lệch. Dừng máy kiểm tra độ đồng tâm.
- Bu lông mặt bích bị lỏng? Thường do va đập vượt mô men tức thời. Kiểm tra lại tải và siết lại theo hình chữ thập.
- Nên học gì trước để hiểu hộp harmonic? Học theo thứ tự sau. Một là bánh răng thân khai: mô đun, số răng, ăn khớp trong. Hai là tỉ số truyền và mô men: T = 9550 × P / n. Ba là sức bền vật liệu: biến dạng đàn hồi, mỏi kim loại. Bánh răng mềm hỏng chủ yếu do mỏi uốn.
- Sau phần nền thì đọc gì? Đọc về vòng bi thành mỏng và cam elip. Tìm hiểu độ cứng xoắn, đơn vị Nm/rad. Hiểu đường cong trễ (hysteresis – vòng mô men theo góc xoắn).
- Vì sao tỉ số bằng số răng chia hiệu số răng? Bánh mềm có Z răng, bánh cứng Z + 2. Bánh cứng đứng yên thì i = Z / 2. Bánh mềm 200 răng cho i = 100.
- Muốn làm đồ án thì bắt đầu từ đâu? Lấy một khớp robot 1 bậc tự do. Tính mô men theo tải, chọn servo, chọn size hộp. So sánh phương án harmonic với hành tinh về độ rơ và khối lượng.
- Thuật ngữ cần thuộc: backlash là khe hở răng. Lost motion là độ mất chuyển động. Torsional rigidity là độ cứng xoắn. Arc-min là 1/60 độ, arc-sec là 1/3600 độ.
- 3 chi tiết: bộ tạo sóng, bánh mềm, bánh cứng.
- Bánh cứng nhiều hơn bánh mềm 2 răng.
- Một cấp giảm 50 – 160 lần, gần như không rơ.
- Chọn theo mô men trung bình, không theo công suất.
Tham khảo thêm các dòng hộp giảm tốc và bài kỹ thuật hộp giảm tốc.