Vũ Hồng Phúc, sinh năm 1985, sau khi tốt nghiệp cử nhân tại Đại Học Bách Khoa Hà Nội, Vũ Hồng Phúc đã tự mình khám phá thế giới qua việc du học tại EF Language School London và nhiều trường đại học khác. Tích lũy kinh nghiệm trong nhiều năm, anh quyết định trở về đất nước. Vũ Hồng Phúc đã hướng đến mục tiêu phát triển Dongco3pha.com là thương hiệu "Động cơ điện" hàng đầu Việt Nam. Trong nhiều năm liền danh liên tục mang lại nhiều thành tựu cho doanh nghiệp và đóng góp nhiều giải pháp tối ưu về chế tạo máy, chế tạo động cơ giảm tốc, động cơ điện.
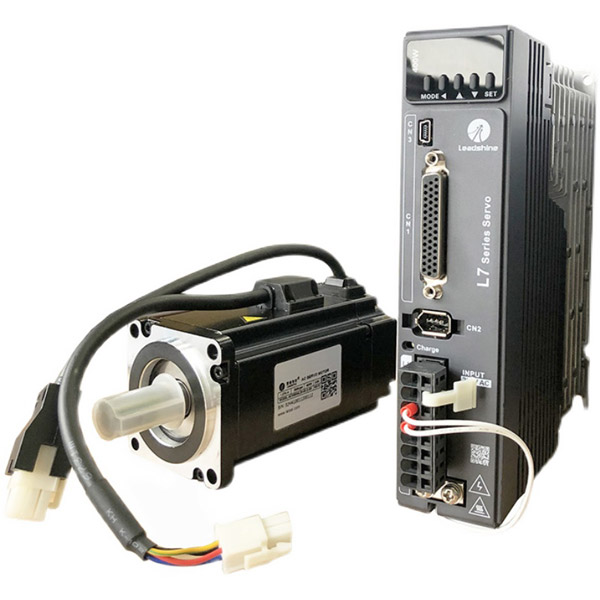
Hộp giảm tốc harmonic (strain wave) size 14 – 32, tỉ số 1/50 – 1/120, mô men 5,4 – 137 Nm. Cách đọc tem, phân loại CSF, CSG, SHF-2UH, SHF-2UJ, SHF-2SO, SHD-2SH và cách chọn theo servo.
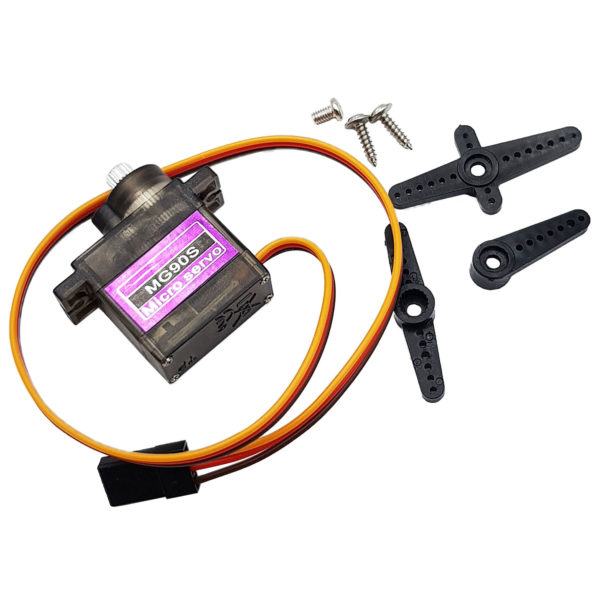
Điều khiển động cơ RC Servo bằng STM32F4 mang đến độ chính xác cao và khả năng tùy chỉnh tín hiệu PWM tối ưu. Bài viết này hướng dẫn từ cấu hình bộ định thời, lập trình tín hiệu PWM, đến tối ưu hóa hiệu suất động cơ. Đây là giải pháp lý tưởng cho kỹ sư điện, kỹ sư cơ khí và các doanh nghiệp công nghiệp.
Điều khiển động cơ DC Servo bằng giải thuật PID mang lại sự ổn định và hiệu suất cao cho hệ thống công nghiệp. Tìm hiểu cách áp dụng Proportional-Integral-Derivative, vi điều khiển và encoder để tối ưu hóa tốc độ và vị trí của động cơ. Phương pháp này được sử dụng rộng rãi trong robot, dây chuyền sản xuất và các hệ thống tự động hóa.
Hướng dẫn điều khiển động cơ DC servo: 3 vòng dòng – tốc độ – vị trí, đọc encoder x4, cầu H BTS7960/VNH5019, PWM 20 kHz, chỉnh PID và code Arduino mẫu.
Điều khiển động cơ RC servo đúng cách: phân loại analog/số, 180°/360°, đọc kg.cm và s/60°, tính mô-men, màu dây, BEC/UBEC, endpoint, subtrim, servo tester.
Điều khiển động cơ servo bằng vi điều khiển là kỹ thuật cơ bản nhưng đầy tiềm năng trong tự động hóa và robot công nghiệp. Từ sử dụng tín hiệu PWM đến lập trình nhúng với Arduino, STM32, và AVR, bài viết này hướng dẫn từng bước cách tối ưu hóa hiệu suất động cơ servo.
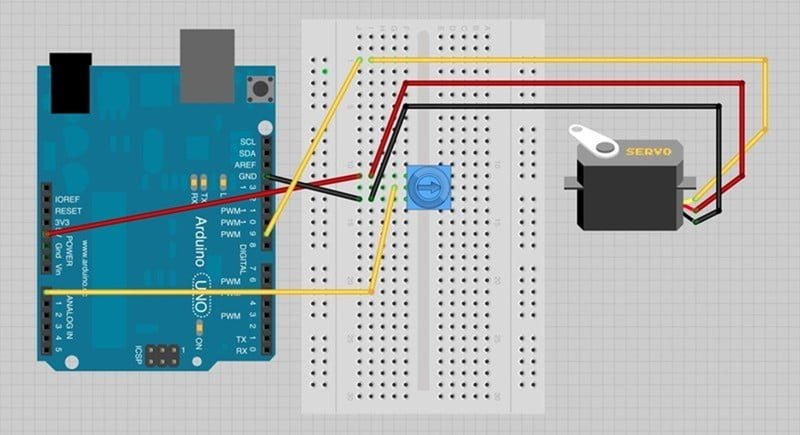
Điều khiển động cơ servo bằng Arduino: đấu nối nguồn riêng, Servo.h, code biến trở, joystick, Bluetooth, PCA9685, ESP32 và cách xử lý servo giật, Arduino reset.