Điều Khiển Tốc Độ Motor DC: Mạch PWM, Cầu H, L298N Và Cách Chọn Bộ Điều Tốc
Điều khiển tốc độ motor DC là thay đổi điện áp trung bình cấp vào phần ứng, cách phổ biến nhất hiện nay là băm xung PWM bằng MOSFET, đảo chiều bằng mạch cầu H. Với motor nhỏ 6 – 12V có thể dùng Arduino kết hợp module L298N; motor 12V, 24V công suất vài trăm watt cần mạch PWM dòng lớn có hạn dòng; motor DC công nghiệp 180V dùng bộ điều tốc thyristor. Chọn mạch theo dòng kẹt trục chứ không chỉ theo dòng định mức.
Nội dung
- 1) Motor DC là gì, vì sao dễ điều khiển tốc độ
- 2) Các mạch điều khiển tốc độ motor DC thông dụng
- 3) Thông số dòng điện, điện áp và cách chọn mạch
- 4) Tính toán nguồn cấp cho mạch điều khiển motor DC
- 5) Ứng dụng của điều khiển tốc độ motor DC
- 6) Ưu điểm và nhược điểm của motor DC khi cần điều tốc
- 7) Câu hỏi thường gặp về điều khiển tốc độ motor DC
1) Motor DC là gì, vì sao dễ điều khiển tốc độ
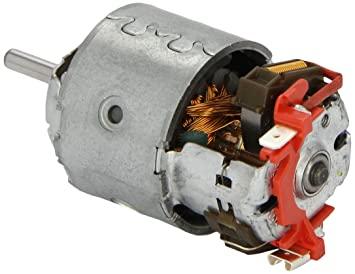
Motor DC (động cơ điện một chiều) gồm phần cảm tạo từ trường (nam châm vĩnh cửu hoặc cuộn kích từ) và phần ứng là rotor quấn dây nối với cổ góp, chổi than. Tốc độ motor DC gần như tỉ lệ thuận với điện áp phần ứng: motor 24V chạy 3000 vòng/phút thì cấp 12V sẽ quay khoảng 1450 – 1500 vòng/phút. Mối quan hệ gần tuyến tính này làm motor DC dễ điều tốc hơn motor xoay chiều rất nhiều.
a) Cấu tạo cơ bản
- Stator: nam châm vĩnh cửu (motor nhỏ, motor 12V, 24V) hoặc cuộn kích từ (motor DC công nghiệp).
- Rotor phần ứng: lõi thép lá có rãnh, quấn dây, đầu dây hàn vào các lá cổ góp.
- Cổ góp và chổi than: đảo chiều dòng điện trong cuộn rotor để motor quay liên tục.
- Vỏ, nắp, bạc đạn hoặc bạc thau, nhiều motor gắn thêm hộp số hoặc encoder.
b) Ba cách thay đổi tốc độ motor DC
Thay đổi điện áp phần ứng: cách chính, giữ được momen ở tốc độ thấp. Giảm từ thông kích từ: chỉ có ở motor kích từ độc lập hoặc song song, dùng để chạy vượt tốc độ định mức. Thêm điện trở nối tiếp phần ứng: cách cũ, tốn điện, nóng điện trở, gần như không còn dùng.
2) Các mạch điều khiển tốc độ motor DC thông dụng
a) Mạch PWM điều khiển tốc độ motor DC
PWM là đóng ngắt nguồn liên tục với tần số vài kHz đến khoảng 20 kHz. Tỉ lệ thời gian đóng trên một chu kỳ gọi là duty: duty 50% với nguồn 24V cho điện áp trung bình khoảng 12V. Cuộn dây motor có điện cảm nên dòng được "làm phẳng", motor quay êm. Tần số dưới khoảng 1 kHz thường nghe tiếng rít; tần số trên 16 – 20 kHz thì êm nhưng MOSFET nóng hơn do tổn hao đóng cắt.
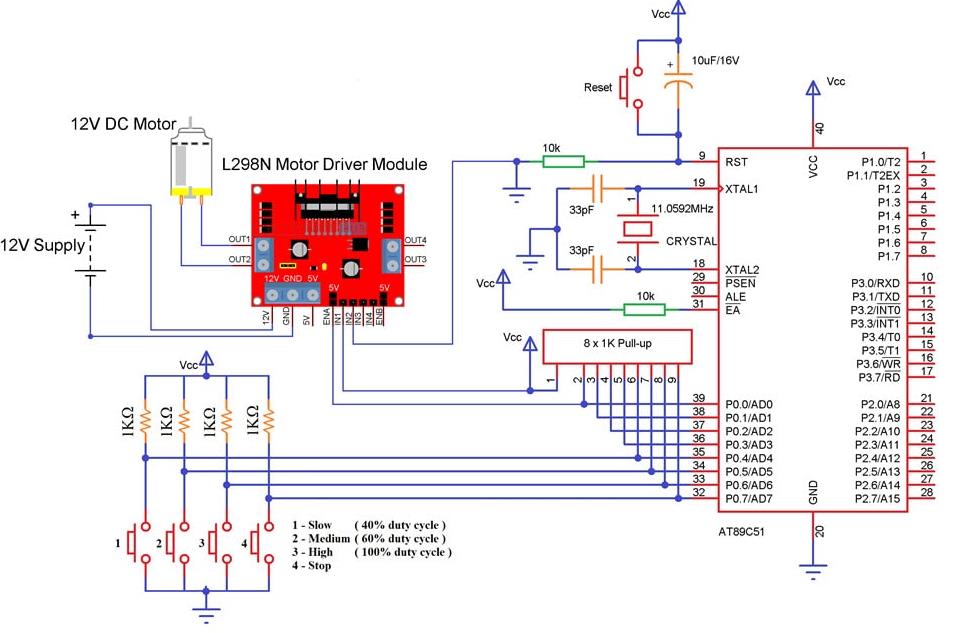
Mạch PWM phải có diode xả (diode chống ngược) song song với motor, nếu không điện áp cảm ứng mỗi lần ngắt sẽ đánh thủng MOSFET.
b) Mạch cầu H để đảo chiều
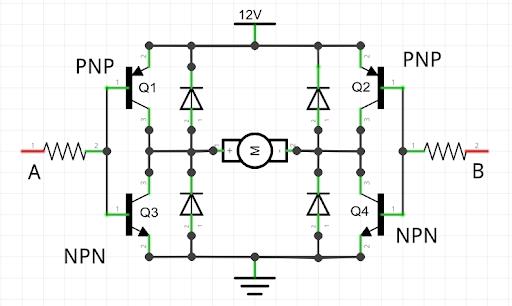
Cầu H gồm bốn khóa (MOSFET hoặc transistor) xếp thành chữ H, motor nằm ở thanh ngang. Đóng cặp chéo trên trái – dưới phải thì motor quay thuận, đóng cặp còn lại thì quay nghịch. Hai khóa cùng một bên không bao giờ được đóng cùng lúc, nếu không sẽ ngắn mạch nguồn; mạch tốt luôn có thời gian chết (dead time) giữa hai lần chuyển.
c) Module L298N
L298N là IC cầu H kép, điều khiển được hai motor DC hoặc một motor bước. Thông số thường gặp: điện áp motor tới khoảng 35 – 46V, dòng khoảng 2 A mỗi kênh, sụt áp trên IC khoảng 2V do dùng transistor lưỡng cực. Vì sụt áp lớn nên motor 6V cấp qua L298N thường chỉ còn khoảng 4V, và IC rất nóng khi chạy gần 2 A. Motor dòng lớn hơn nên dùng module MOSFET như BTS7960 hoặc TB6612FNG cho motor nhỏ cần hiệu suất cao.
d) Mạch điều khiển tốc độ motor DC bằng Arduino và L298N
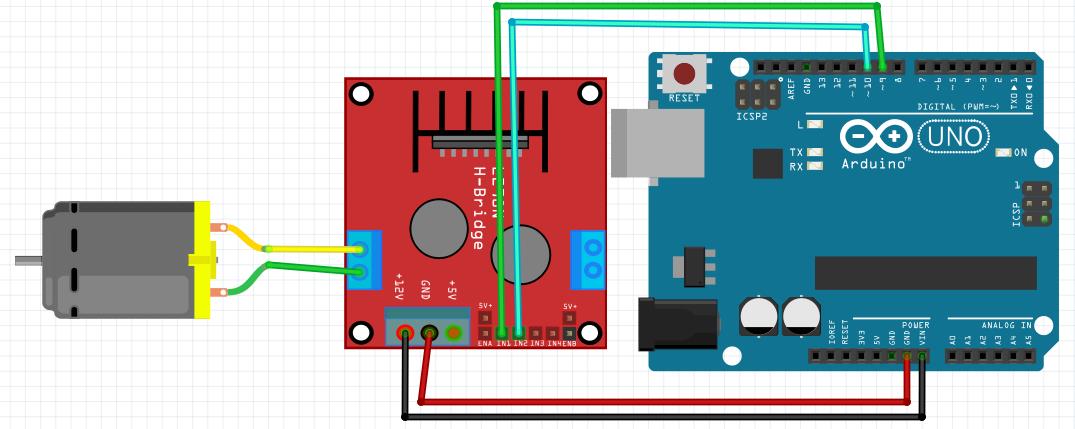
Nối chân ENA của L298N vào chân PWM của Arduino (chân 3, 5, 6, 9, 10, 11 trên Uno), IN1, IN2 vào hai chân số để chọn chiều. Lệnh analogWrite(ENA, 0 – 255) đặt duty từ 0 đến 100%. Nguồn motor cấp riêng vào chân 12V của module, GND module nối chung GND Arduino. Không lấy nguồn motor từ chân 5V của Arduino, motor khởi động sẽ làm Arduino reset.
e) Sơ đồ điều khiển xe Arduino hai bánh
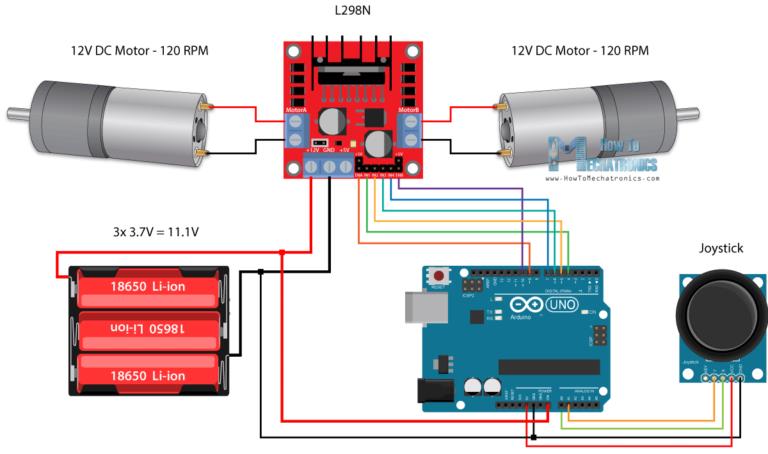
Xe robot hai bánh dùng một L298N cho hai motor giảm tốc DC 6 – 12V, mỗi kênh một motor. Chạy thẳng khi hai bánh cùng duty, rẽ bằng cách giảm duty một bên hoặc đảo chiều một bên để quay tại chỗ. Pin 2S hoặc 3S lithium cấp cho module, Arduino lấy nguồn qua mạch hạ áp riêng.
f) Bộ điều tốc motor DC công nghiệp
Motor DC 180V, 220V trong máy kéo sợi, máy cán, máy in cũ dùng bộ điều tốc thyristor: chỉnh lưu có điều khiển điện lưới 220V AC ra điện áp DC thay đổi cho phần ứng, kèm nguồn kích từ cố định. Bộ điều tốc tốt có hạn dòng, phản hồi tốc độ bằng tacho hoặc bù điện áp phần ứng để giữ tốc độ khi tải thay đổi.
3) Thông số dòng điện, điện áp và cách chọn mạch
| Motor DC | Dòng định mức tham khảo | Dòng khởi động / kẹt trục | Mạch điều khiển thường dùng |
| Motor DC mini 6 – 12V (đồ chơi, robot) | khoảng 0.2 – 1 A | khoảng 1 – 3 A | L298N, TB6612FNG, mạch PWM nhỏ |
| Motor 12V 50 – 100W | khoảng 4.5 – 9 A | khoảng 20 – 40 A | Mạch PWM 20 – 40 A, BTS7960 |
| Motor 24V 250W (xe điện, băng tải nhỏ) | khoảng 12 – 14 A | khoảng 50 – 70 A | Mạch PWM 30 – 60 A, bộ điều tốc xe điện |
| Motor 24V 350 – 500W | khoảng 18 – 26 A | khoảng 80 – 120 A | Bộ điều tốc 60 A trở lên có hạn dòng |
| Motor DC công nghiệp 180V, 0.75 – 2.2 kW | khoảng 5 – 14 A | giới hạn bởi bộ điều tốc | Bộ điều tốc thyristor vào 220V AC |
- Dòng khởi động của motor DC chổi than thường gấp 4 – 8 lần dòng định mức.
- Mạch PWM nên có dòng liên tục lớn hơn dòng định mức motor khoảng 1.5 – 2 lần, có hạn dòng càng tốt.
- Motor DC không chạy qua biến tần; biến tần chỉ dành cho motor xoay chiều 3 pha.
Nếu ứng dụng cần công suất lớn hơn vài kW, chạy liên tục và ít bảo trì, phương án hay gặp là thay motor DC bằng motor 3 pha chạy biến tần. Motor 3 pha 2.2 kW 380V ăn khoảng 5 A, biến tần 2.2 kW có thể chỉnh tốc độ 5 – 50 Hz mà không phải thay chổi than. Tham khảo bài biến tần là gì.
4) Tính toán nguồn cấp cho mạch điều khiển motor DC
Nguồn phải chịu được dòng khởi động, không chỉ dòng định mức. Motor 12V 5 A nên dùng nguồn tổ ong 12V 10 A trở lên hoặc ắc quy. Nguồn chuyển mạch quá nhỏ sẽ tự ngắt bảo vệ mỗi lần motor khởi động hoặc đảo chiều. Dây từ nguồn tới mạch và từ mạch tới motor chọn theo dòng: 10 A dùng dây khoảng 1.5 mm², 20 – 30 A dùng khoảng 4 mm², đi ngắn nhất có thể.
Với ắc quy, đặt cầu chì ngay cọc dương. Với motor có hãm tái sinh (xe điện, băng tải dốc), nguồn tổ ong không hấp thụ được năng lượng trả về, điện áp có thể vọt lên làm hỏng mạch; cần ắc quy hoặc điện trở xả.
5) Ứng dụng của điều khiển tốc độ motor DC
- Mạch PWM điều khiển tốc độ motor DC 12V cho máy bơm nước mini, máy phun thuốc, quạt DC năng lượng mặt trời.
- Bộ điều tốc motor DC 24V cho xe đẩy hàng, xe lăn điện, xe điện trẻ em, băng tải nhẹ.
- Arduino và L298N điều khiển xe robot, tay máy mô hình, đồ án sinh viên cơ điện tử.
- Motor DC giảm tốc có điều tốc cho máy cuốn dây, máy chiết rót, máy khắc laser mini.
- Bộ điều tốc thyristor cho motor DC 180V trong máy cán, máy kéo sợi, máy in đời cũ.
- Điều khiển tốc độ motor DC trong cửa cuốn, cổng tự động, rèm điện.
Các dòng motor tham khảo: motor DC 12V 24V, motor 12V, bộ điều tốc motor.
6) Ưu điểm và nhược điểm của motor DC khi cần điều tốc
a) Ưu điểm
- Điều tốc đơn giản, gần tuyến tính, mạch rẻ.
- Momen khởi động lớn, giữ momen tốt ở tốc độ thấp.
- Chạy được từ ắc quy, pin, tấm pin mặt trời không cần đổi điện.
- Đảo chiều nhanh bằng cầu H.
b) Nhược điểm
- Chổi than, cổ góp mòn, phải thay định kỳ, có tia lửa nên không hợp môi trường dễ cháy nổ.
- Công suất lớn thì giá motor và bộ điều tốc cao hơn motor 3 pha + biến tần.
- Dòng khởi động lớn, mạch rẻ không có hạn dòng dễ cháy MOSFET.
c) So với motor bước và servo
Motor bước điều khiển vị trí theo số bước, không cần phản hồi nhưng có thể mất bước khi quá tải. Servo có encoder phản hồi, chính xác cả tốc độ lẫn vị trí, giá cao hơn. Motor DC hợp khi chỉ cần chỉnh tốc độ, không cần dừng chính xác tại một vị trí. Tìm hiểu thêm ở trang motor servo.
7) Câu hỏi thường gặp về điều khiển tốc độ motor DC
a) Người sắp mua motor DC và mạch điều tốc cần hỏi gì, xác minh gì
- Cần biết những thông số nào của motor để chọn mạch? Điện áp định mức, dòng định mức, công suất, tốc độ và nếu được thì dòng kẹt trục (stall current). Motor không có tem thì đo điện trở hai cực: motor 24V có điện trở 0.4 Ω thì dòng kẹt trục khoảng 24 / 0.4 = 60 A. Chọn mạch theo con số này để không cháy khi motor bị ghì.
- Làm sao nhận ra mạch PWM quảng cáo dòng lớn nhưng thực tế yếu? Xem số lượng và mã MOSFET, độ dày đường mạch, kích thước tản nhiệt. Mạch ghi 60 A mà chỉ có một MOSFET nhỏ, tản nhiệt bằng miếng nhôm mỏng thì chỉ nên chạy khoảng 10 – 15 A liên tục. Cho chạy tải thật 30 phút, đo nhiệt tản nhiệt dưới khoảng 60°C là ổn.
- Motor DC giảm tốc nên chọn tốc độ và momen thế nào? Tính tốc độ đầu ra máy cần, chọn motor có tốc độ đầu ra cao hơn khoảng 20 – 30% để còn dư điều tốc xuống. Momen tính theo tải thực tế, thêm hệ số dư 1.5 với tải va đập. Chạy PWM ở duty thấp lâu dài thì motor yếu hơn và nóng hơn, nên chọn tỉ số truyền lớn để motor chạy ở duty cao.
- Motor DC chổi than và không chổi than (BLDC) chọn loại nào? Chổi than rẻ, mạch điều khiển đơn giản, hợp chạy ngắt quãng. BLDC bền hơn, êm, hiệu suất cao, nhưng cần driver riêng đúng điện áp và có cảm biến Hall. Ứng dụng chạy liên tục nhiều giờ mỗi ngày thì BLDC đỡ công thay chổi than.
- Giá mạch điều khiển tốc độ motor DC khoảng bao nhiêu? Theo giá trung bình thị trường Việt Nam, module L298N chỉ vài chục nghìn đồng, mạch PWM 10 – 30 A khoảng một trăm tới vài trăm nghìn, BTS7960 khoảng vài trăm nghìn, bộ điều tốc thyristor cho motor DC 180V khoảng từ một tới vài triệu đồng tùy công suất.
b) Người đã mua: đấu nối đúng và vận hành mạch điều tốc DC cho bền
- Đấu mạch PWM với motor theo thứ tự nào? Tắt nguồn, đấu dây motor vào cọc Motor+ và Motor−, đấu nguồn vào cọc Power+ và Power− đúng cực tính, có cầu chì phía dương. Vặn chiết áp về 0 trước khi cấp nguồn, sau đó tăng dần. Đổi chiều quay bằng cách đảo hai dây motor khi mạch không có chức năng đảo chiều.
- Có cần thêm tụ chống nhiễu vào motor không? Nên hàn một tụ gốm khoảng 0.1 µF giữa hai cực motor, và hai tụ nhỏ từ mỗi cực xuống vỏ motor. Chổi than tạo nhiễu cao tần làm Arduino treo, cảm biến đọc sai. Dây motor xoắn đôi, đi xa dây tín hiệu.
- Đặt tần số PWM bao nhiêu là hợp lý? Motor nhỏ dùng Arduino mặc định 490 Hz hoặc 980 Hz chạy được nhưng có tiếng rít. Muốn êm thì đặt 16 – 20 kHz với driver MOSFET hỗ trợ. Motor lớn có điện cảm cao có thể chạy tốt ở 2 – 8 kHz, MOSFET mát hơn.
- Làm sao để motor khởi động êm và không giật hộp số? Tăng duty từ từ trong 0.5 – 2 giây (soft start) thay vì đặt ngay 100%. Với Arduino, tăng analogWrite từng bước trong vòng lặp. Mạch điều tốc xe điện thường có sẵn chức năng tăng tốc mềm, chỉnh bằng biến trở hoặc menu.
- Motor chạy chậm lâu thấy nóng thì xử lý thế nào? Motor DC nam châm chạy chậm thì quạt làm mát (nếu có) cũng quay chậm, trong khi dòng tải vẫn gần như cũ. Kiểm tra dòng thực tế, nếu vượt định mức thì đổi hộp số tỉ số lớn hơn để motor chạy nhanh hơn, hoặc gắn quạt ngoài cho motor.
c) Các lỗi thường gặp khi điều khiển motor DC và cách chỉnh sửa
- Arduino tự reset mỗi khi motor khởi động, sửa thế nào? Nguyên nhân là sụt áp và nhiễu do motor kéo dòng lớn trên đường nguồn chung. Cách sửa: cấp nguồn riêng cho motor, chỉ nối chung GND; thêm tụ hóa 470 – 1000 µF gần module driver; thêm tụ gốm chống nhiễu trên motor.
- L298N nóng ran, motor chạy yếu là do đâu? L298N sụt khoảng 2V và chỉ chịu khoảng 2 A mỗi kênh. Motor ăn 2 – 3 A là IC quá tải. Cách sửa: gắn tản nhiệt to hơn, tăng điện áp nguồn bù sụt áp nếu motor cho phép, hoặc thay sang driver MOSFET như BTS7960 cho motor dòng lớn.
- MOSFET mạch PWM cháy ngay khi motor bị kẹt, phòng tránh thế nào? Motor kẹt trục kéo dòng gấp nhiều lần định mức. Thay MOSFET mới, đồng thời thêm cầu chì đúng dòng, chọn mạch có hạn dòng, kiểm tra diode xả còn tốt. Với máy dễ kẹt như máy cuốn, máy ép, dùng thêm cảm biến dòng để ngắt khi quá tải.
- Đấu ngược cực ắc quy vào mạch thì sao? Phần lớn mạch PWM rẻ không có bảo vệ ngược cực, MOSFET và tụ có thể nổ. Cách sửa: thay linh kiện hỏng, thêm diode hoặc MOSFET chống ngược cực phía nguồn, dùng jack có định hướng và đánh dấu màu dây rõ ràng.
- Motor quay giật cục ở tốc độ thấp thì xử lý thế nào? Thường do chổi than mòn, cổ góp bẩn hoặc tần số PWM quá thấp. Kiểm tra chổi than, vệ sinh cổ góp bằng giấy nhám mịn, tăng tần số PWM. Với ứng dụng cần chạy rất chậm và đều, dùng motor giảm tốc thay vì ép motor chạy duty quá thấp.
d) Sinh viên cơ điện mới vào ngành: nên tìm hiểu gì trước về điều khiển motor DC
- Cần nắm khái niệm nào trước? Định luật Ohm, sức phản điện động, quan hệ tốc độ – điện áp và momen – dòng điện của motor DC, giá trị trung bình của xung, điện cảm và hiện tượng quá áp khi ngắt cuộn dây. Hiểu xong mấy thứ này thì mạch PWM và cầu H rất dễ.
- Nên tìm hiểu loại motor và mạch nào trước? Bắt đầu với motor DC nam châm 12V, mạch PWM một MOSFET và diode xả. Sau đó sang cầu H, L298N, Arduino. Tiếp theo là motor 3 pha rotor lồng sóc với biến tần, rồi mới tới servo và động cơ có encoder.
- Thứ tự thực hành hợp lý là gì? Đo điện trở motor, chạy thử trực tiếp từ nguồn, đo dòng không tải và dòng khi ghì nhẹ; lắp mạch PWM, đo điện áp trung bình bằng đồng hồ ở các mức duty; lắp cầu H đảo chiều; cuối cùng thêm encoder để làm điều khiển vòng kín PID.
- Tự kiểm chứng bằng dụng cụ gì? Đồng hồ vạn năng, ampe kìm DC, máy đo tốc độ quang và nếu có thì máy hiện sóng để xem dạng xung PWM. Ghi bảng duty – điện áp – tốc độ – dòng, vẽ đồ thị sẽ thấy rõ quan hệ gần tuyến tính của motor DC.
- Có tài liệu nào về motor giảm tốc DC và hộp số nên đọc kèm? Nên đọc thêm về hộp số vì hầu hết ứng dụng motor DC đều qua giảm tốc. Các bài cấu tạo hộp giảm tốc và motor giảm tốc đảo chiều giải thích tỉ số truyền và cách đảo chiều an toàn cho hộp số.
Đọc thêm: motor điều tốc, cách làm máy phát điện từ motor, motor giảm tốc cũ, trình tự tháo lắp hộp giảm tốc, hộp giảm tốc, động cơ giảm tốc.