
Điều khiển động cơ AC servo: vòng điều khiển, chỉnh gain, lọc cộng hưởng và EtherCAT

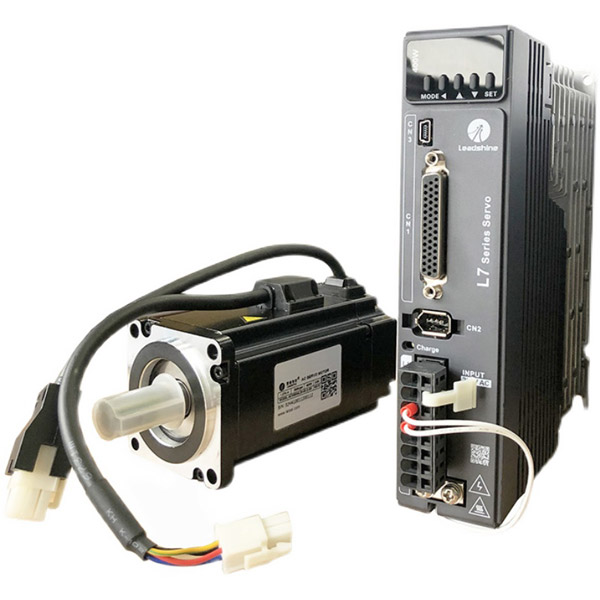
Điều khiển động cơ AC servo không dừng ở chỗ chọn chế độ vị trí hay tốc độ rồi phát xung vào driver. Phần quyết định máy chạy êm hay rung, dừng đúng hay vọt lố, đường cắt tròn hay méo nằm bên trong driver: ba vòng điều khiển lồng nhau, các hệ số khuếch đại (gain), bộ lọc cộng hưởng, giới hạn mô-men và cách driver đọc encoder. Hai bộ servo cùng công suất, cùng motor có thể cho chất lượng gia công khác hẳn nhau chỉ vì bộ thông số bên trong.
Các mục dưới đây đi vào đúng phần bên trong đó: ba vòng điều khiển, băng thông, tỉ số quán tính và độ cứng, chỉnh gain bằng tay, dập cộng hưởng, vòng kín toàn phần bằng thước quang, gantry hai motor, EtherCAT theo chuẩn CiA402, encoder đa vòng và bảng tham số của driver đi kèm motor 110ST, 130ST.
Nội dung
- 1. Ba vòng điều khiển bên trong driver servo AC
- 2. Băng thông và sai lệch bám: hai con số nói lên chất lượng điều khiển
- 3. Tỉ số quán tính và độ cứng: hai tham số gốc của việc chỉnh servo
- 4. Auto-tuning nâng cao và chỉnh gain bằng tay
- 5. Cộng hưởng cơ khí: lọc notch, lọc mô-men và chống rung tần số thấp
- 6. Giới hạn mô-men, giới hạn tốc độ và ngưỡng sai lệch trong vòng điều khiển
- 7. Điều khiển vòng kín toàn phần bằng thước quang
- 8. Đồng bộ hai motor trên một trục gantry
- 9. Điều khiển servo qua EtherCAT theo chuẩn CiA402
- 10. Encoder tuyệt đối đa vòng nhìn từ phía điều khiển
- 11. Bảng tham số thường gặp của driver đi kèm motor 110ST, 130ST
- 12. Câu hỏi thường gặp về điều khiển động cơ AC servo
- 13. Kết luận
1. Ba vòng điều khiển bên trong driver servo AC
Driver servo AC xử lý lệnh theo cấu trúc phân tầng: mỗi vòng nhận giá trị mong muốn từ vòng bên ngoài, so với giá trị đo được rồi xuất lệnh cho vòng bên trong. Vòng càng ở trong càng phải nhanh, vì vòng ngoài chỉ ổn định khi vòng trong đã bám kịp lệnh.
| Vòng | Đại lượng điều khiển | Phản hồi đo từ | Bộ điều khiển thường dùng |
| Vòng dòng (mô-men) | Dòng pha, tức mô-men | Cảm biến dòng trên 2–3 pha | PI theo trục d–q (điều khiển định hướng từ trường) |
| Vòng tốc độ | Tốc độ trục motor | Vi phân vị trí encoder theo thời gian | PI, kèm lọc tốc độ và lọc lệnh mô-men |
| Vòng vị trí | Góc quay, quãng đường | Bộ đếm encoder (hoặc thước quang) | P, kèm bù trước (feedforward) |
Vòng dòng: nơi sinh ra mô-men
Driver đọc góc rotor từ encoder, quy đổi dòng ba pha sang hai thành phần: thành phần d giữ bằng 0 ở vùng tốc độ thường, thành phần q tỉ lệ thuận với mô-men. Nhờ vậy mô-men gần như tuyến tính theo dòng. Vòng dòng do nhà sản xuất chỉnh sẵn theo điện trở, điện cảm của từng mã motor; người dùng chỉ cần khai báo đúng mã motor để driver nạp đúng bộ hệ số.
Vòng tốc độ: quyết định độ "cứng" khi có lực tác động
Vòng tốc độ dùng bộ PI: gain tỉ lệ (đơn vị Hz) quyết định motor phản ứng mạnh tới đâu khi tốc độ lệch; hằng số tích phân (ms) xóa sai lệch còn lại khi có tải không đổi như trọng lực trên trục đứng. Đây là vòng bị cơ khí giới hạn nhiều nhất, vì cộng hưởng của khớp nối, dây đai, khung máy đều đi vào vòng này.
Vòng vị trí: biến xung lệnh thành lệnh tốc độ
Vòng vị trí nhân sai lệch vị trí với gain (đơn vị 1/s) để ra lệnh tốc độ. Vì chỉ là bộ P, trục luôn chạy trễ sau lệnh khi đang di chuyển; khoảng trễ này giảm được bằng bù trước tốc độ, tức cộng thẳng tốc độ lệnh vào lệnh tốc độ.
Quy tắc chung: vòng ngoài phải chậm hơn vòng trong vài lần; trong thực tế gain vòng vị trí (1/s) thường đặt cùng cỡ hoặc thấp hơn con số gain vòng tốc độ (Hz). Cách chọn chế độ, cách ra lệnh và quy trình chạy thử có ở bài cách điều khiển động cơ servo.
2. Băng thông và sai lệch bám: hai con số nói lên chất lượng điều khiển
Băng thông của một vòng là tần số lệnh cao nhất mà vòng đó còn bám theo được. Catalog driver thường ghi "đáp ứng tần số vòng tốc độ", con số đo với motor không tải, phản ánh năng lực phần cứng của driver.
| Dòng driver | Đáp ứng tần số vòng tốc độ (catalog) | Độ phân giải encoder đi kèm |
| Mitsubishi MR-J4 | 2,5 kHz | 22 bit (4.194.304 xung/vòng) |
| Mitsubishi MR-J5 | 3,5 kHz | 26 bit (67.108.864 xung/vòng) |
| Yaskawa Sigma-7 | 3,1 kHz | 24 bit (16.777.216 xung/vòng) |
| Panasonic Minas A6 | 3,2 kHz | 23 bit (8.388.608 xung/vòng) |
- Lắp tải thật, băng thông dùng được thường chỉ còn vài chục đến vài trăm Hz.
- Cơ khí mềm (đai dài, vít me mảnh, khung hàn) mới là giới hạn thật, không phải driver.
- Driver băng thông cao chỉ phát huy khi tỉ số quán tính hợp lý và đã dập cộng hưởng.
Sai lệch bám (following error) và cách ước lượng
Khi trục chạy đều, sai lệch ổn định xấp xỉ bằng tần số xung phản hồi chia cho gain vòng vị trí:
Sai lệch (xung) ≈ Tần số xung (xung/giây) / Kp (1/giây)
Ví dụ motor encoder 2.500 dòng (10.000 xung/vòng sau nhân 4) chạy 3.000 vòng/phút, tức 500.000 xung/giây. Với Kp = 40/s, sai lệch khoảng 12.500 xung, bằng 1,25 vòng motor; trên vít me bước 10 mm là khoảng 12,5 mm. Bật bù trước 80%, phần trễ còn chừng 2,5 mm. Vì thế máy chạy nhanh mà đặt ngưỡng sai lệch quá chặt sẽ báo lỗi dù cơ khí không kẹt.
Hai trục nội suy phải có cùng gain vòng vị trí
Khi hai trục X–Y vẽ đường tròn, mỗi trục trễ theo gain của chính nó. Kp bằng nhau thì đường tròn chỉ hụt bán kính rất ít; Kp khác nhau thì đường tròn thành elip nghiêng, đường xiên lệch góc. Trên máy CNC, sau khi chỉnh riêng từng trục, nên lấy gain vòng vị trí và gain vòng tốc độ thấp nhất, hằng số tích phân lớn nhất trong các trục nội suy rồi đặt giống nhau cho tất cả, bù trước cũng bằng nhau.
3. Tỉ số quán tính và độ cứng: hai tham số gốc của việc chỉnh servo
Gần như mọi chế độ chỉnh tự động đều xoay quanh hai giá trị: tỉ số quán tính tải/rotor mà driver đang tin là đúng, và mức độ cứng người dùng chọn. Từ đó driver tự tính gain vòng tốc độ, tích phân, gain vòng vị trí và lọc mô-men.
Vì sao khai báo sai tỉ số quán tính gây rung
Gain thực tế mà motor "cảm thấy" tỉ lệ nghịch với tổng quán tính. Driver tin tỉ số là 3 lần nhưng thực tế là 15 lần thì vòng tốc độ yếu đi khoảng 4 lần: motor ì, vọt lố, lắc khi dừng. Khai báo lớn hơn thực tế thì ngược lại, motor rít và rung tần số cao. Đổi đồ gá, tỉ số hộp số là phải đo lại. Cách tính quán tính quy đổi và mức tỉ số khuyến nghị có ở bài lưu ý khi sử dụng động cơ servo.
Độ cứng: một núm vặn thay cho cả bộ gain
Tăng một nấc độ cứng là driver nâng đồng thời gain vòng tốc độ, gain vòng vị trí và giảm hằng số tích phân theo tỉ lệ đã tính sẵn, giữ cho quan hệ giữa các vòng luôn hợp lý, an toàn hơn chỉnh từng thông số rời.
| Hãng, dòng | Tỉ số quán tính | Chế độ chỉnh / độ cứng | Gain vòng tốc độ, vị trí |
| Mitsubishi MR-J4, MR-JE | PB06 | PA08 (chế độ), PA09 (mức đáp ứng 1–40) | PB09, PB08 (PB07: gain mô hình) |
| Yaskawa Sigma-7 | Pn103 (%) | Pn170 (chế độ không cần chỉnh), chỉnh qua SigmaWin+ | Pn100, Pn102 (tích phân Pn101) |
| Panasonic Minas A5, A6 | Pr0.04 (%) | Pr0.02 (tự chỉnh thời gian thực), Pr0.03 (độ cứng) | Pr1.01, Pr1.00 (tích phân Pr1.02) |
| Delta ASDA-A2, B2 | P1-37 | P2-32 (chế độ), P2-31 (mức đáp ứng) | P2-04, P2-00 (tích phân P2-06) |
4. Auto-tuning nâng cao và chỉnh gain bằng tay
Auto-tuning cơ bản đủ cho đa số máy đóng gói, cấp phôi. Máy cần chu kỳ ngắn, bám đường chính xác hay có cơ khí khó cần thêm các công cụ sau.
Chỉnh ngoại tuyến có chọn kiểu cơ cấu
Phần mềm của hãng cho chọn kiểu truyền động (dây đai, vít me, nối cứng); driver chạy qua lại một đoạn ngắn, đo đáp ứng tần số của cơ khí, tự đặt notch và đề xuất bộ gain. Với vít me bi trên khung chưa thật cứng, chọn kiểu "dây đai" thường an toàn hơn.
Điều khiển bám mô hình (hai bậc tự do)
Driver đời mới tách đáp ứng theo lệnh và đáp ứng chống nhiễu tải: một mô hình bên trong sinh quỹ đạo lý tưởng, vòng phản hồi chỉ sửa phần chênh lệch. Nhờ vậy motor tới đích nhanh mà không phải đẩy gain phản hồi lên mức gây rung (Mitsubishi: gain mô hình PB07; Yaskawa: bật ở Pn140). Trên máy CNC nhiều trục phải bật hoặc tắt đồng loạt cho mọi trục nội suy.
Chuyển bộ gain khi đứng yên
Trục cần gain cao khi chạy nhưng kêu ù khi đứng yên có thể dùng bộ gain thứ hai mềm hơn khi đã vào vùng định vị, chuyển về bộ cứng khi có lệnh mới; đặt thời gian chuyển đủ dài để không giật trục.
Trình tự chỉnh gain bằng tay
Khi driver không có auto-tuning tốt (thường gặp ở bộ servo phổ thông) hoặc kết quả chưa đạt, chỉnh từ trong ra ngoài, mỗi lần một thông số, cùng một chu trình thử:
- Đặt bù trước và lọc làm mượt lệnh vị trí bằng 0 để thấy đáp ứng thật.
- Tăng gain vòng tốc độ từng bước 10–20% tới khi motor bắt đầu rít, rồi lùi lại 20–30%.
- Giảm hằng số tích phân tới khi bắt đầu vọt lố khi dừng, rồi tăng lại một chút.
- Tăng gain vòng vị trí tới khi sai lệch bám không giảm thêm hoặc bắt đầu vọt lố, lùi một nấc.
- Còn tiếng rít ở tần số cố định thì xử lý bằng notch (mục 5) rồi thử nâng lại gain vòng tốc độ.
- Cuối cùng mới thêm bù trước, tăng dần và theo dõi vọt lố.
Không có phần mềm vẽ đồ thị thì xem số xung sai lệch trên màn hình driver: sau khi dừng dao động quanh 0 vài xung là tốt.
5. Cộng hưởng cơ khí: lọc notch, lọc mô-men và chống rung tần số thấp
Mọi cơ cấu đều có tần số riêng. Khi băng thông vòng tốc độ chạm tới tần số đó, motor phát tiếng rít ở một cao độ cố định. Có ba công cụ, mỗi công cụ xử lý một dạng rung.
a. Lọc notch (lọc chặn dải)
Lọc notch cắt một dải hẹp quanh tần số cộng hưởng trong lệnh mô-men, gồm tần số tâm, độ rộng và độ sâu. Cộng hưởng dạng này thường nằm khoảng vài trăm Hz tới vài kHz. Driver mới có notch tự thích nghi, tự dò tần số trong lúc chạy; ví dụ Panasonic Minas A6 có 5 bộ notch chỉnh được trong khoảng 50–5.000 Hz.
| Hãng, dòng | Tần số notch 1 | Độ rộng, độ sâu | Lọc tự thích nghi |
| Mitsubishi MR-J4 | PB13 | PB14 | PB01 |
| Yaskawa Sigma-7 | Pn409 | Pn40A (Q), Pn40B (độ sâu) | Bật qua Pn408 và chức năng chỉnh tự động |
| Panasonic Minas A5, A6 | Pr2.01 | Pr2.02, Pr2.03 | Pr2.00 |
| Delta ASDA-A2, B2 | P2-23 | P2-24 | P2-47 |
- Đặt notch sai tần số không chỉ vô ích mà còn gây trễ pha, dễ dao động ở tần số khác.
- Notch càng sâu, càng rộng càng trễ pha; chỉ dùng mức vừa đủ hết tiếng rít.
- Cộng hưởng đổi theo vị trí bàn máy trên vít me dài; kiểm tra ở cả hai đầu hành trình.
b. Lọc thông thấp lệnh mô-men
Bộ lọc này (Panasonic Pr1.04, Yaskawa Pn401, Mitsubishi PB18) làm mềm cả dải tần cao, hữu ích khi tiếng ồn trải rộng hoặc encoder độ phân giải thấp gây nhiễu ở vòng tốc độ. Cái giá là trễ pha, nên không thể vừa lọc mạnh vừa đòi gain cao.
c. Chống rung tần số thấp ở đầu cơ cấu
Motor đã dừng đúng nhưng đầu cánh tay, đầu kẹp hay khung treo vẫn lắc vài Hz đến vài chục Hz. Notch không xử lý được vì dao động nằm ngoài vòng điều khiển; driver nắn lại lệnh vị trí để không kích thích tần số đó: Mitsubishi có điều khiển chống rung (PB19, PB20), Panasonic có lọc giảm chấn (Pr2.14). Cần đo tần số rung thực tế trên đồ thị sai lệch hoặc bằng video quay chậm rồi nhập vào.
Khe hở bộ truyền cũng giới hạn mức gain dùng được: hộp số khe hở lớn làm motor lắc qua lại vài xung khi dừng. Với trục định vị cần độ cứng, hộp số hành tinh khe hở nhỏ là lựa chọn phổ biến, các kiểu và cỡ có ở bài hộp số servo. Video dưới đây giới thiệu một hộp giảm tốc hành tinh dành cho servo có khe hở nhỏ.
6. Giới hạn mô-men, giới hạn tốc độ và ngưỡng sai lệch trong vòng điều khiển
Giới hạn mô-men kẹp đầu ra vòng tốc độ trước khi vào vòng dòng; giới hạn tốc độ kẹp đầu ra vòng vị trí. Dùng đúng, chúng vừa bảo vệ cơ khí vừa tạo ra chức năng không cần thêm cảm biến.
| Hãng, dòng | Giới hạn mô-men thuận / nghịch | Giới hạn tốc độ ở chế độ mô-men | Ngưỡng sai lệch vị trí |
| Mitsubishi MR-J4-A | PA11 / PA12 | PC05–PC11 hoặc analog VLA | PC01 |
| Yaskawa Sigma-7 | Pn402 / Pn403 | Pn407 | Pn520 |
| Panasonic Minas A6 | Pr0.13 (giới hạn 1), Pr5.22 (giới hạn 2) | Pr3.21 | Pr0.14 |
| Delta ASDA-A2, B2 | P1-12 đến P1-14 (chọn bằng ngõ vào) | P1-09 đến P1-11 | P2-35 |
Giới hạn mô-men để bảo vệ hộp số và cơ cấu
Motor servo AC cho mô-men đỉnh khoảng 3 lần định mức. Khi gắn hộp giảm tốc tỉ số lớn, mô-men đỉnh nhân tỉ số truyền có thể vượt xa mức cho phép ở trục ra. Đặt giới hạn theo khâu yếu nhất (trục ra hộp số, khớp nối, then), quy về phần trăm định mức motor; khi kẹt, motor dừng ở mức lực đó và báo lỗi thay vì làm gãy chi tiết.
Về gốc bằng chặn cứng và ép giữ lực
Với giới hạn mô-men thấp (20–30% định mức), trục chạy chậm vào chặn cơ khí; khi mô-men chạm giới hạn và tốc độ về 0, bộ điều khiển lấy đó làm gốc, bỏ được cảm biến gốc. Máy ép, máy vặn nắp có thể chạy chế độ vị trí và bật giới hạn mô-men qua ngõ vào ở đoạn cuối để giữ lực ép không đổi.
Giới hạn tốc độ và ngưỡng sai lệch
Ở chế độ mô-men, vật liệu cuộn đứt hay tải tuột thì motor tăng tốc tới giới hạn, nên giới hạn tốc độ phải đặt sát tốc độ làm việc thật. Ngưỡng sai lệch vị trí là hàng rào cuối phát hiện kẹt, tuột khớp nối, đứt đai: tính sai lệch bám ở tốc độ lớn nhất theo công thức mục 2 rồi đặt ngưỡng khoảng 1,5–2 lần, không nới rộng tùy tiện để "hết lỗi".

7. Điều khiển vòng kín toàn phần bằng thước quang
Cấu hình thường gặp là vòng kín bán phần: vòng vị trí đóng bằng encoder motor, nên sai số bước vít me, khe hở đai ốc và giãn nở nhiệt nằm ngoài vòng. Thép giãn khoảng 11–12 µm mỗi mét mỗi °C, nên vít me 1 m nóng thêm 10°C dài ra cỡ 0,1 mm.
Vòng kín toàn phần gắn thêm thước quang hoặc thước từ lên bàn máy: vòng vị trí đóng bằng thước, vòng tốc độ vẫn dùng encoder motor. Các dòng như Mitsubishi MR-J4-RJ, Yaskawa Sigma-7 có cổng phản hồi ngoài, Panasonic Minas A6 bản đủ chức năng, Delta ASDA-A2 hỗ trợ cấu hình này. Những điểm phải xử lý:
- Chiều và tỉ lệ: khai báo số xung thước ứng với một vòng motor và chiều đếm. Sai chiều là trục vọt ngay khi Servo ON, nên lần đầu chạy rất chậm với giới hạn mô-men thấp.
- Ngưỡng lệch giữa encoder và thước: vượt ngưỡng driver báo lỗi, giúp phát hiện khớp nối trượt, thước bẩn, đầu đọc lệch.
- Gain vòng vị trí thấp hơn bán phần: giữa motor và thước có vít me, ổ đỡ, đai ốc đàn hồi; nhiều driver có bộ lọc pha trộn dùng encoder khi tăng tốc, chuyển dần sang thước khi tới đích.
- Tốc độ tối đa theo thước: tính tốc độ bàn máy cho phép từ tần số đáp ứng của thước và độ phân giải đã chọn.
Máy đóng gói, cấp phôi, robot gắp thả dung sai vài phần mười mm thì vòng bán phần là đủ; thước quang đáng đầu tư khi cần dung sai vài µm trên hành trình dài hoặc nhiệt độ xưởng thay đổi nhiều trong ngày.
8. Đồng bộ hai motor trên một trục gantry
Gantry dùng hai motor kéo hai đầu một xà ngang (CNC router khổ lớn, máy cắt plasma, robot gantry). Hai đầu lệch nhau vài phần mười mm là xà bị vặn, motor này đẩy motor kia và báo quá tải. Có ba cách đồng bộ.
a. Chia cùng một lệnh xung cho hai driver
Đấu song song cùng tín hiệu xung, hướng vào hai driver; mỗi driver đóng vòng riêng. Chạy được khi cơ khí đối xứng, với điều kiện:
- Hai bộ motor, driver cùng mã, cùng độ phân giải, cùng bánh răng điện tử và bộ gain giống hệt nhau.
- Tắt auto-tuning tự động; tính quán tính cả xà chia đôi rồi nhập tay cho từng driver, vì chức năng tự đo chỉ đúng khi một motor kéo một tải.
- Một driver báo lỗi thì driver kia phải ngắt ngay: nối chéo ngõ ra Alarm vào ngõ dừng của bên kia.
b. Bộ điều khiển xử lý trục kép
Bộ điều khiển CNC hoặc motion controller khai báo hai motor là cặp trục chính – phụ, đọc vị trí thực của cả hai và bù chênh lệch. Khi về gốc, mỗi bên có công tắc riêng: chạy cả hai tới khi từng bên chạm công tắc, dừng riêng từng bên, cộng độ bù đã đo để xà vuông góc. Đây là cách chuẩn cho gantry chính xác.
c. Chủ – tớ theo mô-men cho cơ cấu nối cứng
Khi hai motor kéo cùng một trục cứng hay cùng thanh răng (bàn xoay lớn, trục cuốn rộng), motor chủ chạy chế độ vị trí, motor tớ chạy chế độ mô-men để chia tải. Với thanh răng, cho hai motor đẩy ngược nhau một mô-men nhỏ để triệt khe hở bánh răng. Không dùng cách này cho gantry hai đầu cách xa, vì xà đủ mềm để hai đầu lệch mà motor tớ không biết.
9. Điều khiển servo qua EtherCAT theo chuẩn CiA402
Với EtherCAT, driver nhận một khung dữ liệu theo chu kỳ cố định thay vì xung. Phần lớn driver EtherCAT dùng hồ sơ thiết bị CiA402, nên đối tượng điều khiển có địa chỉ giống nhau giữa các hãng.
a. Các chế độ hoạt động (đối tượng 0x6060)
| Giá trị | Chế độ | Ai tạo quỹ đạo | Dùng khi |
| 1 | Vị trí theo profile (PP) | Driver | Trục độc lập, ra lệnh đích, tốc độ, gia tốc |
| 3 | Tốc độ theo profile (PV) | Driver | Băng tải, trục quay đều |
| 4 | Mô-men theo profile (PT) | Driver | Giữ lực căng, ép |
| 6 | Về gốc (HM) | Driver | Kiểu về gốc chuẩn chọn ở 0x6098 |
| 8 | Vị trí đồng bộ theo chu kỳ (CSP) | Bộ điều khiển | Nhiều trục nội suy, cam điện tử; phổ biến nhất |
| 9 | Tốc độ đồng bộ theo chu kỳ (CSV) | Bộ điều khiển | Bộ điều khiển tự đóng vòng vị trí |
| 10 | Mô-men đồng bộ theo chu kỳ (CST) | Bộ điều khiển | Điều khiển lực, robot |
b. Các đối tượng hay dùng
| Địa chỉ | Tên | Chiều |
| 0x6040 / 0x6041 | Từ điều khiển / từ trạng thái | Vào driver / ra từ driver |
| 0x607A | Vị trí đích | Bộ điều khiển → driver |
| 0x60FF / 0x6071 | Tốc độ đích / mô-men đích | Bộ điều khiển → driver |
| 0x6064 / 0x606C / 0x6077 | Vị trí, tốc độ, mô-men thực | Driver → bộ điều khiển |
| 0x603F | Mã lỗi | Driver → bộ điều khiển |
| 0x60E0 / 0x60E1 | Giới hạn mô-men thuận / nghịch | Bộ điều khiển → driver |
Driver đi qua một máy trạng thái: ghi Controlword 0x0006, rồi 0x0007, rồi 0x000F (cho phép vận hành, tương đương Servo ON); có lỗi thì ghi 0x0080 để xóa rồi đi lại từ đầu. Lỗi hay gặp khi mới lập trình là ghi thẳng 0x000F, driver đứng yên không báo gì.
- Ở CSP, bộ điều khiển gửi điểm mới mỗi chu kỳ (thường 1–2 ms, máy nhanh 500 µs hoặc thấp hơn); bật đồng hồ phân tán (DC) để mọi driver lấy mẫu cùng lúc.
- Ở CSP, gia tốc do bộ điều khiển quyết định; lọc làm mượt lệnh trong driver nên để nhỏ.
- Nạp đúng file mô tả thiết bị (ESI) của driver; sai phiên bản là lỗi ánh xạ PDO hoặc không lên trạng thái OP.
- Đơn vị trong 0x607A tính sau bánh răng điện tử của driver; thống nhất từ đầu để tránh lệch 10 hay 100 lần.
Nếu hệ thống chỉ dùng PLC phát xung, cách đấu và lập trình theo từng dòng PLC có ở bài điều khiển động cơ servo bằng PLC.
10. Encoder tuyệt đối đa vòng nhìn từ phía điều khiển
| Loại encoder | Độ phân giải một vòng | Thường gặp trên |
| Tương đối 2.500 dòng, có U-V-W | 10.000 xung/vòng sau nhân 4 | Motor servo phổ thông 60–130 mm |
| Tuyệt đối 17 bit | 131.072 xung/vòng | Servo phổ thông đời mới |
| Tuyệt đối 23 bit | 8.388.608 xung/vòng | Servo phổ thông và hãng lớn đời mới |
| Tuyệt đối 24–26 bit | 16.777.216 đến 67.108.864 xung/vòng | Dòng cao cấp |
Độ phân giải quyết định độ êm ở tốc độ thấp
Driver tính tốc độ bằng số xung encoder tăng thêm mỗi chu kỳ lấy mẫu. Giả sử chu kỳ vòng tốc độ 62,5 µs: chạy 1 vòng/phút với encoder 10.000 xung/vòng chỉ được khoảng 0,01 xung mỗi chu kỳ, với encoder 23 bit được khoảng 8,7 xung. Vì vậy motor encoder 2.500 dòng chạy chậm dễ giật nhẹ, kêu lạo xạo và khó đẩy gain cao; ứng dụng cần chạy chậm đều nên chọn encoder tuyệt đối 17 bit trở lên.
Giao thức nối tiếp và bộ đếm đa vòng
Encoder tuyệt đối truyền vị trí qua đường nối tiếp RS-485, mỗi hãng một giao thức; hai motor cùng ghi "23 bit" nhưng khác giao thức thì driver không đọc được. Bộ đếm đa vòng phổ biến 16 bit (65.536 vòng, khoảng ±32.768 vòng quanh gốc): một trục quay một chiều 3.000 vòng/phút chạm giới hạn này sau khoảng 11 phút, nên băng tải, bàn xoay phải bật chế độ trục quay vô hạn (modulo). Phần pin giữ vị trí và đặt lại gốc khi mất vị trí tuyệt đối đã có ở bài lưu ý sử dụng dẫn ở mục 3.
Video dưới đây cho thấy bên trong một motor servo AC: rotor nam châm vĩnh cửu, cuộn dây stator và cụm encoder gắn phía sau trục.
11. Bảng tham số thường gặp của driver đi kèm motor 110ST, 130ST
Motor khung 110 mm và 130 mm (110ST-M06030, 130ST-M10025, 130ST-M15015…) thường đi kèm driver phổ thông dùng nhóm tham số PA. Giá trị dưới đây theo một dòng driver phổ biến của nhóm này; driver khác có thể đánh số khác (dạng Pn hoặc P0-xx), luôn đối chiếu sổ tay đi kèm.
| Tham số | Tên | Mặc định thường gặp | Ghi chú khi chỉnh |
| PA0 | Mật khẩu | 315 | 315 để sửa tham số người dùng; 385 để đổi mã motor PA1 |
| PA1 | Mã kiểu motor | Theo bộ | Phải khớp motor; sai mã là sai bộ hệ số vòng dòng |
| PA4 | Chế độ điều khiển | 0 | 0 vị trí, 1 tốc độ, 2 chạy thử, 3 JOG, 6 mô-men |
| PA5 | Gain vòng tốc độ | 150 Hz | Tăng tới khi rít rồi lùi 20–30% |
| PA6 | Tích phân vòng tốc độ | 20 ms | Nhỏ: bám nhanh, dễ vọt lố; lớn: mềm, ít vọt lố |
| PA7 | Lọc lệnh mô-men | 100% | Chỉnh khi rít, rung; đọc chiều tác động theo sổ tay |
| PA9 | Gain vòng vị trí | 40 /s | Tăng để giảm sai lệch bám; cao quá gây vọt lố |
| PA10 | Bù trước vị trí | 0% | Tăng dần khi cần bám nhanh |
| PA12 / PA13 | Bánh răng điện tử | 1 / 1 | Quy đổi xung lệnh sang xung encoder |
| PA14 | Kiểu xung lệnh | 0 | 0 xung + hướng, 1 CW/CCW, 2 hai pha A/B |
| PA17 | Ngưỡng sai lệch vị trí | 400 (× 100 xung) | Tính theo sai lệch bám ở tốc độ tối đa |
| PA19 | Lọc làm mượt lệnh vị trí | 0 | Để 0 nếu bộ điều khiển đã có tăng giảm tốc |
| PA23 | Tốc độ tối đa | 3.600 vòng/phút | Đặt sát tốc độ thật, nhất là chế độ mô-men |
| PA34 / PA35 | Giới hạn mô-men trong thuận / nghịch | Khoảng ±250–300% | Hạ xuống để bảo vệ hộp số, cơ cấu |
- Đổi PA1 phải khôi phục mặc định theo mã motor mới rồi tắt bật nguồn; bộ gain cũ sẽ mất.
- Dòng driver này không có tham số tỉ số quán tính và notch: rung phải xử lý bằng PA5–PA8 và cơ khí.
- Ghi lại toàn bộ bảng PA trước khi chỉnh; lỗi sai lệch vị trí quá lớn thường hiển thị Err-4.
Nhóm motor này có mô-men định mức khoảng 5–15 Nm, ví dụ motor servo 1,5 kW và motor servo 2,3 kW 15 Nm; các cỡ khác có trong danh mục motor servo. Thay motor khác công suất trên cùng driver, việc đầu tiên luôn là khai báo lại PA1 rồi mới chỉnh gain.
Video dưới đây ghi lại quá trình cài đặt tham số cho driver đi kèm motor servo 0,75 kW, 2,4 Nm, 3000 vòng/phút (80ST-M02430).
12. Câu hỏi thường gặp về điều khiển động cơ AC servo
- Gain vòng vị trí và gain vòng tốc độ, nên tăng cái nào trước? Tăng gain vòng tốc độ trước, vì vòng vị trí chỉ ổn định khi vòng tốc độ đủ nhanh. Làm ngược lại thường gây vọt lố và lắc khi dừng dù motor không kêu.
- Vì sao auto-tuning xong mà máy vẫn rung khi dừng? Thường do rung tần số thấp ở đầu cơ cấu hoặc khe hở bộ truyền, những thứ auto-tuning không xử lý được. Motor dừng đúng mà cơ cấu còn lắc thì dùng chống rung tần số thấp; motor lắc vài xung thì kiểm tra khe hở hộp số, khớp nối và tỉ số quán tính đã khai báo.
- Bù trước (feedforward) đặt 100% có tốt hơn không? Không hẳn. 100% về lý thuyết xóa sai lệch bám khi chạy đều, nhưng ở đoạn tăng giảm tốc dễ vọt lố vì cơ khí không bám kịp. Thực tế hay dùng 50–80% và tăng dần trong khi theo dõi vọt lố.
- Driver ghi đáp ứng tần số 3 kHz thì máy có đạt 3 kHz không? Không. Con số catalog đo khi motor không tải; nối tải thật, băng thông dùng được thường chỉ vài chục đến vài trăm Hz. Driver tốt giúp tận dụng cơ khí tốt, không bù được cơ khí kém.
- Vì sao hai trục X, Y chạy riêng đều tốt nhưng cắt đường tròn bị méo? Hai trục có gain vòng vị trí hoặc bù trước khác nhau nên trễ khác nhau, đường tròn thành elip. Đặt các gain và bù trước giống nhau theo trục yếu nhất; khe hở đảo chiều còn gây vết gợn ở bốn góc phần tư.
- Dùng chế độ CSP hay PP khi điều khiển servo qua EtherCAT? CSP khi nhiều trục phối hợp, nội suy hoặc cam điện tử, vì bộ điều khiển tính quỹ đạo và gửi điểm mỗi chu kỳ. PP hợp với trục độc lập, chỉ cần ra lệnh đích, tốc độ, gia tốc rồi chờ báo tới vị trí.
- Driver EtherCAT hãng này có chạy với bộ điều khiển hãng khác không? Thường được nếu cả hai theo CiA402 và nạp đúng file ESI. Các chức năng riêng như chỉnh gain, kiểu về gốc riêng có thể không dùng hết, nên chạy thử bộ đôi trước khi chốt thiết kế.
- Encoder 2.500 dòng có đủ cho máy CNC không? Đủ cho CNC router, máy cắt plasma cần độ chính xác vài phần trăm mm và không chạy quá chậm. Khi cần chạy rất chậm, đều hoặc cần gain cao, encoder tuyệt đối 17 hoặc 23 bit cho kết quả tốt hơn rõ rệt.
- Khi nào cần thước quang thay vì chỉ dùng encoder motor? Khi dung sai ở mức vài µm trên hành trình dài, khi sai số bước vít me và giãn nở nhiệt đáng kể so với dung sai, hoặc khi bộ truyền có khe hở khó loại bỏ.
- Giới hạn mô-men đặt bao nhiêu khi motor servo gắn hộp giảm tốc? Lấy mô-men cho phép ở trục ra hộp số theo catalog, chia cho tỉ số truyền và hiệu suất để ra mô-men motor, rồi quy ra phần trăm mô-men định mức của motor và đặt vào giới hạn thuận, nghịch.
- Trục bàn xoay quay một chiều liên tục bị báo lỗi sau một thời gian, vì sao? Bộ đếm đa vòng của encoder tuyệt đối hoặc biến vị trí trong bộ điều khiển đã tràn. Cần bật chế độ trục quay vô hạn (modulo) để vị trí tính lặp lại trong một vòng thay vì cộng dồn.
13. Kết luận
Chất lượng điều khiển động cơ AC servo nằm ở ba vòng bên trong driver và cách chỉnh chúng: khai báo đúng motor và tỉ số quán tính, nâng độ cứng tới giới hạn của cơ khí, dập cộng hưởng, rồi mới dùng bù trước để giảm sai lệch bám. Thước quang, gantry hay EtherCAT đều theo cùng nguyên tắc đó.




