
Lưu ý khi sử dụng động cơ servo AC: chọn tải, lắp đặt, đấu nối và xử lý lỗi

Phần lớn sự cố của động cơ servo không đến từ chất lượng motor hay driver, mà đến từ cách chọn, cách lắp và cách đấu. Một cú gõ búa để đóng khớp nối có thể làm vỡ đĩa encoder, đảo hai dây U và V có thể khiến motor quay vọt rồi báo quá dòng, còn một trục đứng không có trình tự phanh đúng sẽ tụt xuống mỗi lần tắt máy. Nắm vững các lưu ý khi sử dụng động cơ servo dưới đây giúp hệ thống chạy êm ngay từ lần đầu, ít báo lỗi và bền hơn nhiều so với cách làm "lắp cho chạy được là xong".
Nội dung áp dụng cho servo AC công nghiệp như Mitsubishi MR-J, Yaskawa Sigma, Panasonic Minas, Delta ASDA và các bộ servo khung 60–130 mm phổ biến. Con số dẫn ra là giá trị điển hình; khi thiết kế luôn đối chiếu catalog của đúng model đang dùng.
Nội dung
- 1. Chọn động cơ servo đúng tải: quán tính, mô-men và tốc độ
- 2. Lưu ý lắp đặt cơ khí: trục, khớp nối và tải trọng lên trục
- 3. Lưu ý đấu nối điện: nguồn, dây động lực, nối đất và cáp encoder
- 4. Điện trở xả (regen) và tụ DC bus còn điện sau khi tắt
- 5. Phanh giữ cho trục đứng và trình tự đóng/nhả phanh
- 6. Encoder tuyệt đối và pin giữ vị trí
- 7. Môi trường làm việc: nhiệt độ, dầu, nước và cấp bảo vệ IP
- 8. Auto-tuning, rung kêu khi đứng yên và quá nhiệt
- 9. Các nhóm lỗi alarm phổ biến và cách xử lý chung
- 10. Câu hỏi thường gặp về lưu ý khi sử dụng động cơ servo
- 11. Kết luận
1. Chọn động cơ servo đúng tải: quán tính, mô-men và tốc độ
Một motor đủ công suất trên giấy nhưng sai tỉ số quán tính vẫn có thể rung, vọt lố vị trí và báo lỗi liên tục dù chỉnh thông số cả ngày.
Tỉ số quán tính tải/rotor là gì và bao nhiêu là đủ
Tỉ số quán tính n = J tải (quy đổi về trục motor) / J rotor. Tỉ số càng lớn, driver càng phải hạ độ cứng (gain) để không dao động, dẫn tới đáp ứng chậm và sai số bám lớn. Khuyến nghị tham khảo:
| Dòng / nguồn khuyến nghị | Tỉ số quán tính khuyến nghị |
| Mitsubishi HG-KN, HG-SN (đi kèm MR-JE) | Từ 15 lần trở xuống |
| Quy tắc chung cho servo và động cơ bước | Khoảng 10 lần trở xuống |
| Motor có hộp số liền (ví dụ HG-KR loại G1) | 5–7 lần tùy công suất |
| Máy định vị nhanh, chu kỳ ngắn | Nên giữ 3–5 lần |
Vượt khuyến nghị motor vẫn chạy được nhưng phải đánh đổi tốc độ đáp ứng; với máy đóng gói, robot gắp thả cần chu kỳ ngắn, tỉ số thấp là điều kiện tiên quyết.
Cách tính nhanh quán tính quy đổi
- Đĩa đặc quay quanh tâm: J = m × D² / 8 (m tính bằng kg, D bằng m, J bằng kg·m²).
- Bàn máy chạy trên vít me bước P: J = m × (P / 2π)², cộng thêm quán tính bản thân trục vít.
- Tải qua hộp số tỉ số i: J quy đổi = J tải / i². Đây là lý do một hộp giảm tốc hành tinh tỉ số nhỏ thường là cách rẻ nhất để kéo tỉ số quán tính về mức hợp lý.
Ví dụ tính toán với trục vít me
Bàn máy nặng 50 kg, vít me thép Ø20 mm dài 1 m, bước 10 mm, nối thẳng với motor.
- Bàn máy: J = 50 × (0,01 / 6,283)² ≈ 1,27 × 10⁻⁴ kg·m².
- Trục vít (thép 7.850 kg/m³): J = π × ρ × L × D⁴ / 32 ≈ 1,23 × 10⁻⁴ kg·m².
- Tổng (bỏ qua khớp nối): khoảng 2,5 × 10⁻⁴ kg·m², tức 2,5 kg·cm².
Nếu chọn một motor 750W có quán tính rotor khoảng 1,2 kg·cm² (giá trị cụ thể đọc trong catalog), tỉ số quán tính ≈ 2,1 lần, rất thuận lợi. Các model khung 80–90 mm như ở trang motor servo 750W thường rơi vào nhóm này.
Trường hợp ngược lại: một bàn xoay có J = 0,5 kg·m² nối thẳng vào motor 400W có rotor khoảng 0,3 kg·cm² thì tỉ số lên tới hàng chục nghìn lần, không thể điều khiển ổn định. Lắp hộp số 1:50, quán tính quy đổi còn 0,5 / 2.500 = 2 × 10⁻⁴ kg·m² (2 kg·cm²), tỉ số giảm về khoảng 6–7 lần.
Mô-men định mức, mô-men đỉnh và mô-men hiệu dụng
Servo AC thường cho mô-men đỉnh khoảng 300% định mức (ví dụ Mitsubishi HG-SN52: định mức 2,39 N·m, đỉnh 7,16 N·m). Mô-men đỉnh chỉ dùng cho những khoảng ngắn khi tăng tốc, giảm tốc; còn nhiệt của motor phụ thuộc vào mô-men hiệu dụng (RMS) trong cả chu kỳ:
T rms = √[(T₁² × t₁ + T₂² × t₂ + T₃² × t₃ + …) / T chu kỳ]
Ví dụ một chu kỳ 2 giây: tăng tốc 0,2 s cần 6 N·m, chạy đều 1 s cần 1,5 N·m, giảm tốc 0,2 s cần 4 N·m, dừng 0,6 s cần 0,5 N·m (giữ tải). T rms = √[(36 × 0,2 + 2,25 × 1 + 16 × 0,2 + 0,25 × 0,6) / 2] ≈ √(12,8 / 2) ≈ 2,53 N·m. Kết quả này phải nhỏ hơn mô-men định mức (nên còn dư 20–30%), đồng thời 6 N·m tăng tốc phải nằm dưới mô-men đỉnh. Motor 2,39 N·m ở ví dụ trên vì thế không đạt dù đỉnh 7,16 N·m vẫn đủ.
Ngoài ra, trên tốc độ định mức mô-men khả dụng giảm mạnh, nhất là khi điện áp nguồn thấp; tải chậm, mô-men lớn nên dùng hộp số để motor chạy gần tốc độ định mức.
2. Lưu ý lắp đặt cơ khí: trục, khớp nối và tải trọng lên trục
Encoder gắn ở đuôi trục với khe hở rất nhỏ, mọi va đập dọc trục đều truyền thẳng tới nó. Hình dưới là đầu trục có then của hai cỡ motor servo thông dụng, phần dễ bị tác động nhất khi lắp puly và khớp nối.
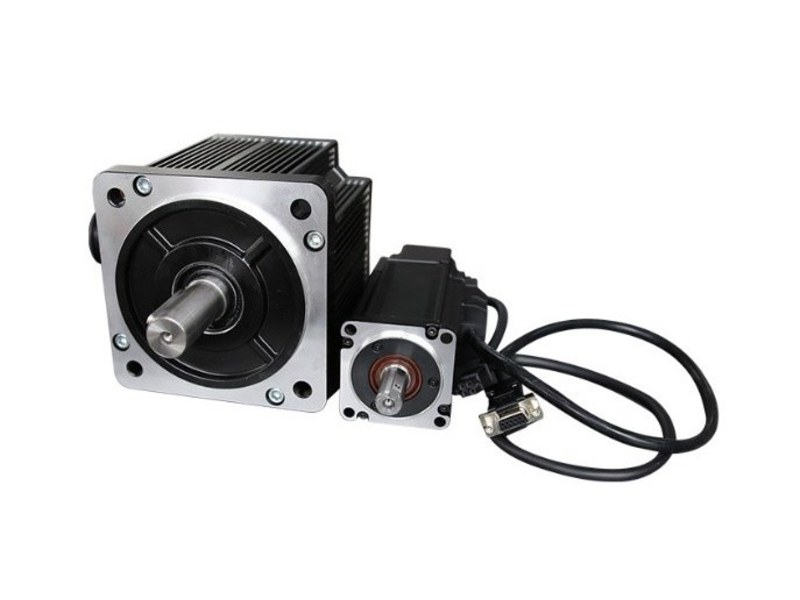
Không gõ búa vào trục
Không dùng búa, kể cả búa nhựa, để đóng puly hay khớp nối vào trục; dùng bu lông ép vào ren đầu trục hoặc gia nhiệt nhẹ moay ơ. Khi tháo dùng vam (cảo), không cạy hay giật. Lỗi encoder xuất hiện ngay sau khi thay khớp nối gần như luôn do va đập lúc lắp.
Đồng tâm và chọn khớp nối
- Dùng khớp nối mềm chuyên cho servo: loại đĩa (disc), loại lò xo hoặc loại vấu có đệm cứng, không dùng ống nối cứng.
- Kiểm tra độ đồng tâm bằng đồng hồ so ở bốn điểm quanh chu vi, xoay cả hai trục cùng nhau; chênh lệch lớn nhất và nhỏ nhất không quá 0,03 mm.
- Khớp nối phát tiếng kêu theo vòng quay là dấu hiệu lệch tâm, cần căn lại cho tới khi hết tiếng.
- Lau sạch lớp dầu chống gỉ trên trục trước khi lắp, dùng then đúng kích thước.
Tải hướng kính và tải dọc trục
Puly dây đai, bánh răng hay bánh xích treo trực tiếp trên trục motor tạo tải hướng kính lên bạc đạn. Giới hạn cho phép thường rất thấp so với motor không đồng bộ cùng công suất, ví dụ:
| Model (tham khảo) | Điểm đặt tải L | Tải hướng kính cho phép | Tải dọc trục cho phép |
| Mitsubishi HG-KN13 (100W) | 25 mm | 88 N | 59 N |
| HG-KN23 / 43 (200–400W) | 30 mm | 245 N | 98 N |
| HG-KN73 (750W) | 40 mm | 392 N | 147 N |
| HG-SN52–152 (0,5–1,5 kW) | 55 mm | 980 N | 490 N |
| HG-SN202 / 302 (2–3 kW) | 79 mm | 2.058 N | 980 N |
Căng đai vừa đủ (căng quá là nguyên nhân hàng đầu làm hỏng bạc đạn trước), đặt puly sát mặt bích vì tải cho phép giảm khi điểm đặt lực xa ra, tính cả lực dọc trục của bánh răng nghiêng. Tải vượt giới hạn thì dùng gối đỡ trung gian hoặc hộp số có trục ra chịu tải lớn.
Hướng lắp và tản nhiệt qua mặt bích
Motor servo lắp được nằm ngang hoặc thẳng đứng. Khi trục hướng lên, phải chặn dầu và nước chảy dọc trục vào trong (thêm vành hắt dầu). Nhiều motor servo tản nhiệt chủ yếu qua mặt bích, nên mặt lắp phải phẳng, là kim loại, không sơn dày, không lót gioăng cách nhiệt; chênh lệch nhiệt giữa thân motor và mặt lắp nên dưới khoảng 20°C.
3. Lưu ý đấu nối điện: nguồn, dây động lực, nối đất và cáp encoder
Tuyệt đối không cấp điện lưới vào U, V, W
Servo AC là motor nam châm vĩnh cửu, không tự khởi động từ lưới; đấu thẳng 220V hay 380V vào U V W làm motor giật, cháy cuộn dây và có thể khử từ nam châm. Đấu nguồn lưới nhầm vào cực U V W của driver thì tầng IGBT hỏng ngay khi đóng điện. Nguồn lưới chỉ vào cực L1 L2 L3 (hoặc R S T, L1 L2 cho driver 1 pha) và nguồn điều khiển L1C L2C nếu có.
Thứ tự pha U-V-W phải đúng, không đảo pha để đổi chiều
Driver cấp dòng theo vị trí cực từ đọc từ encoder và theo đúng thứ tự U-V-W. Đảo hai pha như với motor không đồng bộ làm motor quay vọt mất kiểm soát hoặc rung giật rồi báo quá dòng, quá tải. Đổi chiều quay bằng thông số driver:
| Hãng / dòng | Thông số đổi chiều quay |
| Mitsubishi MR-J4, MR-JE | PA14 (chọn chiều quay) |
| Yaskawa Sigma-5, Sigma-7 | Pn000, chữ số thứ nhất |
| Panasonic Minas A5, A6 | Pr0.00 |
| Delta ASDA-B2, B3 | P1.001 (chữ số chỉ chiều quay) |
Cáp nối dài tự bấm phải kiểm tra thông mạch từng sợi, không suy luận theo màu dây của hãng khác.
Nối đất đúng cách
- Dây PE của motor phải về cực nối đất trên driver, và driver nối về thanh đất tủ điện. Không bỏ dây đất trong cáp động lực.
- Điện trở nối đất tối đa khoảng 100 Ω theo khuyến cáo của nhiều hãng; driver có dòng rò trên 3,5 mA nên dây đất bảo vệ phải đủ tiết diện theo tiêu chuẩn (đồng từ 10 mm² trở lên cho nhánh đất bảo vệ chính).
- Lưới chống nhiễu của cáp động lực tiếp đất hai đầu bằng kẹp ôm trọn chu vi, cạo sơn ở chỗ kẹp để tiếp xúc tốt.
Hình dưới là motor servo có hai đầu nối hàng không riêng: một đầu cho cáp động lực U V W và PE, một đầu cho cáp encoder. Hai cáp này cần đi theo hai đường tách biệt.
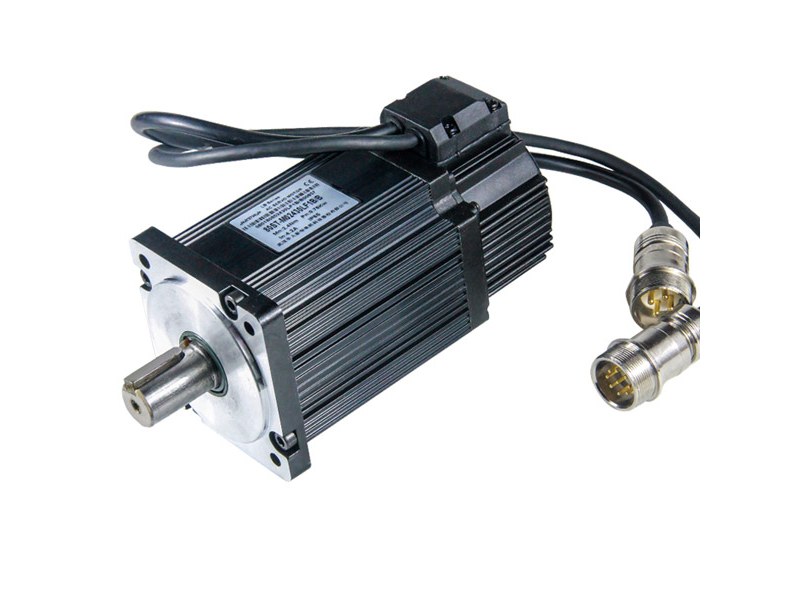
Cáp encoder: chống nhiễu và tách khỏi cáp động lực
- Cáp encoder là cáp xoắn đôi có lưới chống nhiễu; không thay bằng cáp điều khiển thông thường.
- Đi cách cáp động lực ít nhất khoảng 30 cm, không bó chung, không chung máng; bắt buộc cắt nhau thì cắt vuông góc.
- Chiều dài theo giới hạn của hãng, ví dụ Delta ASDA-B3 tối đa 20 m.
- Cáp đi trong xích kéo phải là loại chịu uốn liên tục, không xoắn khi đi dây, không kẹp ngay tại chỗ uốn, chừa độ dài ở hai vị trí tận cùng hành trình.
Không đo cách điện vào cổng encoder
Đồng hồ đo cách điện (megger) 500–1.000V sẽ phá hỏng mạch điện tử của encoder. Khi cần đo cách điện cuộn dây, tháo cáp động lực khỏi driver, chỉ đo giữa U V W và vỏ, tuyệt đối không đo vào chân encoder.
Aptomat và chống dòng rò
Driver băm xung tần số cao tạo dòng rò cao tần qua điện dung của cáp và cuộn dây xuống đất. Lưu ý khi chọn bảo vệ:
- Dùng loại chống dòng rò có khả năng chịu sóng hài, cao tần (loại dành cho biến tần, servo).
- Driver nguồn 3 pha có thể tạo dòng rò một chiều, cần RCD loại B có trễ thời gian. Delta khuyến cáo độ nhạy từ 200 mA và thời gian tác động từ 0,1 s trở lên cho mạch cấp driver.
- Mỗi driver dùng aptomat, cầu chì đúng dòng định mức trong bảng chọn của hãng, không dùng chung một aptomat lớn cho nhiều trục.
Ngoài ra, không đóng cắt nguồn chính để chạy dừng motor; nếu phải tắt mở nguồn, chờ ít nhất khoảng 1 phút giữa hai lần.
Video dưới đây hướng dẫn đấu điện motor servo trước khi chọn chế độ vận hành: nguồn driver, dây động lực U-V-W, encoder, I/O và tiếp địa.
4. Điện trở xả (regen) và tụ DC bus còn điện sau khi tắt
Khi motor giảm tốc, hạ tải trên trục đứng hoặc bị tải kéo, nó trở thành máy phát và trả năng lượng về tụ DC bus của driver. Với driver 220V, điện áp bus bình thường khoảng 310V một chiều; khi năng lượng dồn về quá nhiều, điện áp tăng và driver báo quá áp.
Khi nào cần điện trở xả ngoài
Driver nhỏ nhiều khi không có điện trở xả trong, driver lớn hơn thường chỉ có điện trở trong vài chục watt. Cần thêm điện trở ngoài khi:
- Tải có quán tính lớn, giảm tốc nhanh, chu kỳ dừng/chạy dày.
- Trục đứng hạ tải liên tục, băng tải dốc xuống, máy quấn xả cuộn.
- Driver báo lỗi quá áp hoặc quá tải điện trở xả khi giảm tốc.
Lưu ý khi lắp điện trở xả
- Đấu đúng cực theo sơ đồ (ví dụ Delta đấu vào P và C, tháo cầu nối P–D; Mitsubishi đấu P+ và C, tháo dây nối P+–D).
- Giá trị điện trở không được nhỏ hơn mức tối thiểu cho phép của driver (thường vài chục ohm), nếu không transistor hãm sẽ hỏng.
- Khai báo giá trị và công suất điện trở vào thông số driver (Delta P1.052, P1.053) để driver tính đúng nhiệt.
- Điện trở có thể nóng trên 120°C khi xả; lắp ngoài tủ hoặc nơi thoáng, xa dây dẫn, nên chọn loại có công tắc nhiệt.
Năng lượng cần xả có thể ước lượng theo động năng: E = ½ × J tổng × ω². Ví dụ J tổng 0,002 kg·m² dừng từ 3.000 vòng/phút (ω ≈ 314 rad/s): E ≈ 99 J mỗi lần dừng. Trừ phần tụ DC bus hấp thụ được (ghi trong manual), nhân với số lần dừng mỗi giây để ra công suất trung bình, rồi chọn điện trở có công suất gấp vài lần.
Tụ DC bus vẫn còn điện sau khi tắt nguồn
Tụ lọc giữ vài trăm volt một chiều trong vài phút sau khi cắt điện. Trước khi chạm vào domino hay thay điện trở xả:
- Chờ đèn CHARGE trên driver tắt hẳn. Mitsubishi khuyến cáo chờ ít nhất 15 phút.
- Đo điện áp giữa P và N (hoặc P+ và N−) bằng đồng hồ, chỉ thao tác khi gần bằng 0.
- Không đấu, tháo dây khi driver đang có điện, kể cả dây tín hiệu.
5. Phanh giữ cho trục đứng và trình tự đóng/nhả phanh
Trục Z máy CNC, thang nâng, tay robot hay bất kỳ tải nào chịu trọng lực đều cần motor servo có phanh: phanh lò xo, mất điện thì ép, cấp 24VDC thì nhả.
Phanh chỉ để giữ, không để hãm động
- Mô-men phanh thường xấp xỉ hoặc lớn hơn mô-men định mức một chút (ví dụ HG-KN73B: 2,4 N·m; HG-SN52B–152B: 8,5 N·m) và năng lượng hãm mỗi lần rất giới hạn (HG-KN13B chỉ 5,6 J/lần).
- Dùng phanh để dừng tải đang quay sẽ làm mòn má phanh nhanh, giảm mô-men giữ và có thể gây tụt trục về sau. Tuổi thọ tính theo số lần hãm chỉ khoảng 20.000 lần.
- Khi phanh đóng, trục vẫn có thể xoay 1–2 độ do khe hở, nên phanh không thay được cơ cấu an toàn cơ khí (chốt chặn, đối trọng) khi có người làm việc dưới tải.
Trình tự đúng khi bật và tắt servo
1. Bật Servo ON, chờ driver cấp dòng giữ cho motor.
2. Sau khi driver xác nhận sẵn sàng, mới cấp 24V nhả phanh (driver tự làm qua tín hiệu điều khiển phanh, thường ký hiệu MBR hoặc BRK-OFF).
3. Chờ phanh nhả xong về mặt cơ khí (vài chục đến vài trăm mili giây) rồi mới ra lệnh chạy.
4. Khi dừng: đưa trục về tốc độ 0, đóng phanh, chờ phanh ăn chắc rồi mới Servo OFF.
Nếu đảo trình tự (nhả phanh trước khi motor có dòng, hoặc Servo OFF trước khi phanh đóng), trục đứng sẽ tụt vài milimét tới vài chục milimét mỗi lần bật tắt. Các thông số chỉnh độ trễ phanh tiêu biểu:
| Hãng / dòng | Thông số trình tự phanh |
| Yaskawa Sigma-7 | Pn506 (trễ Servo OFF sau lệnh phanh), Pn507, Pn508 (khi đang quay) |
| Panasonic Minas A6 | Pr4.37 (khi dừng), Pr4.38 (khi đang chạy), Pr4.39 (tốc độ cho phép đóng phanh) |
| Delta ASDA-B3 | P1.042 (trễ khi bật), P1.043 (trễ khi tắt) |
Đấu dây phanh
- Nguồn 24VDC riêng cho phanh, đủ áp (Mitsubishi cho phép −10%); thiếu áp phanh nhả không hết, cọ má gây nóng.
- Cuộn phanh là tải cảm: lắp diode dập đúng chiều hoặc varistor, điều khiển qua rơ-le trung gian; lắp ngược diode có thể hỏng ngõ ra driver.
- Mạch dừng khẩn phải cắt nguồn phanh để phanh đóng ngay, độc lập với chương trình điều khiển.
Phần ghép nối tín hiệu phanh, Servo ON, báo lỗi với bộ điều khiển trung tâm được trình bày trong bài điều khiển động cơ servo bằng PLC.
6. Encoder tuyệt đối và pin giữ vị trí
Encoder tuyệt đối đa vòng nhớ vị trí sau khi mất điện nhờ một viên pin lithium gắn ở driver hoặc trên cáp encoder. Lưu ý bắt buộc:
- Thay pin khi nguồn điều khiển đang bật. Tắt nguồn rồi mới tháo pin sẽ xóa dữ liệu vị trí tuyệt đối. Nguồn chính có thể tắt (và chờ tụ xả), nhưng nguồn điều khiển phải giữ.
- Tháo cáp encoder cũng làm mất vị trí nếu pin nằm phía driver. Khi vận chuyển máy hoặc thay cáp, phải đặt lại gốc sau đó, trừ khi dùng cụm pin gắn trên cáp.
- Tuổi thọ pin khoảng vài năm. Mitsubishi khuyến nghị thay trong vòng 3 năm kể từ khi đưa vào vận hành, dù máy chạy hay để không.
- Thay ngay khi có cảnh báo pin yếu. Nếu để điện áp tiếp tục giảm, lần bật máy sau sẽ báo lỗi mất vị trí tuyệt đối.
| Hãng | Cảnh báo pin yếu | Lỗi mất vị trí tuyệt đối |
| Mitsubishi MR-J4 | AL.9F | AL.25 |
| Yaskawa Sigma-7 | A.930 (cảnh báo), A.830 | A.810 |
| Delta ASDA-B3 | Cảnh báo pin dưới ngưỡng | AL060, AL06A (pin dưới 2,9V) |
Mất vị trí tuyệt đối thì phải xác lập lại gốc máy trước khi chạy tự động, nếu không rất dễ va trục.
7. Môi trường làm việc: nhiệt độ, dầu, nước và cấp bảo vệ IP
- Nhiệt độ motor: thường 0–40°C, độ ẩm 10–80% không ngưng tụ. Một số dòng mới chịu tới 60°C nhưng phải giảm công suất khi vượt 40°C.
- Driver: hoạt động tới khoảng 55°C nhưng nên giữ dưới 45°C để bền lâu; lắp thẳng đứng, chừa khe thoáng theo manual, không chồng driver lên nhau, tủ có quạt hút. Xưởng ẩm, chênh lệch nhiệt ngày đêm lớn nên có điện trở sấy chống ngưng tụ.
- Cấp IP: IP65, IP67 không tính phần trục xuyên qua mặt bích. Phớt chỉ chịu dầu văng tóe, không chịu ngâm hay dầu đọng ngang mép phớt.
- Dầu, nước, dung dịch cắt gọt: không để motor và cáp ngâm trong dầu, nước; nước làm mát máy CNC làm hỏng phớt, vỏ cáp và đầu nối nên cần che chắn hoặc chọn motor có phớt dầu.
- Bụi kim loại, từ trường, rung: bụi dẫn điện gây chập driver; máy hàn, nam châm điện mạnh gây nhiễu encoder; rung truyền vào motor đứng yên lâu ngày làm rỗ bạc đạn.
8. Auto-tuning, rung kêu khi đứng yên và quá nhiệt
Chạy auto-tuning sau khi đã lắp tải thật
Gain mặc định chỉ phù hợp motor chạy không tải, nên sau khi lắp cơ khí phải cho driver ước lượng quán tính và chỉnh độ cứng. Mitsubishi MR-J4 chọn chế độ auto-tuning ở PA08 và mức đáp ứng ở PA09; Panasonic Minas A6 dùng Pr0.02 (tự chỉnh thời gian thực) và Pr0.03 (độ cứng máy); Yaskawa và Delta có chức năng chỉnh tự động trên driver và trong phần mềm SigmaWin+, ASDA-Soft.
Chạy auto-tuning ở hành trình và tốc độ gần điều kiện thực, sẵn sàng dừng khẩn, tăng độ cứng từng nấc nhỏ và dừng ngay khi motor bắt đầu kêu. Quy trình đưa một bộ servo mới vào chạy từ đầu có ở bài cách điều khiển động cơ servo.
Motor rung, kêu rè rè khi đứng yên
Ở trạng thái Servo ON, motor luôn "giữ" vị trí bằng dòng điện nên một tiếng rít nhỏ đều đặn của tần số băm xung là bình thường. Cần xử lý khi:
- Kêu to, rung theo tần số cố định: gain quá cao hoặc cộng hưởng cơ khí (dây đai dài, khung mảnh, trục vít dài). Hạ độ cứng một hai nấc, bật bộ lọc cộng hưởng (notch filter) tự động hoặc chỉnh tay theo tần số đo được.
- Rung lắc qua lại vài xung: tỉ số quán tính khai báo sai, khe hở hộp số lớn, khớp nối lỏng vít hoặc bị trượt then.
- Rung kèm báo lỗi encoder chập chờn: nhiễu do cáp encoder đi chung máng với cáp động lực hoặc nối đất kém.
- Trục đứng kêu khi giữ tải ở đỉnh hành trình: motor đang cấp mô-men lớn liên tục để chống trọng lực; nên đóng phanh khi dừng lâu, hoặc dùng đối trọng, lò xo cân bằng.
Motor quá nhiệt
Nguyên nhân hay gặp: mô-men hiệu dụng vượt định mức, phanh nhả không hết do thiếu áp 24V, giữ tải đứng lâu, lệch tâm khớp nối hoặc căng đai quá, mặt lắp không tản nhiệt, gain quá cao. Theo dõi tỉ lệ tải trung bình trên driver (Delta đặt P0.002 = 12); duy trì trên 100% thì phải giảm tải, giảm gia tốc, thêm quạt hoặc tăng cỡ motor.
9. Các nhóm lỗi alarm phổ biến và cách xử lý chung
Mỗi hãng có bảng mã lỗi riêng, nhưng nguyên nhân gốc thường rơi vào vài nhóm giống nhau. Bảng dưới gom các mã tương ứng của ba dòng phổ biến:
| Nhóm lỗi | Mitsubishi MR-J4 | Yaskawa Sigma-7 | Delta ASDA-B3 |
| Quá dòng | AL.32 | A.100 | AL001 |
| Quá áp DC bus | AL.33 | A.400 | AL002 |
| Thấp áp | AL.10 | A.410 | AL003 |
| Lỗi điện trở xả | AL.30 | A.300, A.320 | AL005 |
| Quá tải | AL.50, AL.51 | A.710, A.720 | AL006 |
| Lệch vị trí quá lớn | AL.52 | A.d00 | AL009 |
| Lỗi giao tiếp encoder | AL.16, AL.20 | A.C90 | AL011 |
Hướng kiểm tra cho từng nhóm:
- Quá dòng: chạm chập giữa U V W hoặc chạm vỏ, sai thứ tự pha, cáp động lực bị dập, gain quá cao. Nếu đã tháo motor mà driver vẫn báo lỗi khi Servo ON, tầng công suất có thể đã hỏng.
- Quá áp: gần như luôn xảy ra lúc giảm tốc hoặc hạ tải; tăng thời gian giảm tốc, kiểm tra điện trở xả đứt, sai giá trị hay khai báo thiếu. Lỗi cả khi motor đứng yên thì đo điện áp lưới.
- Thấp áp: nguồn yếu, dây nguồn nhỏ, domino hoặc tiếp điểm contactor lỏng, mất một pha ở driver 3 pha.
- Quá tải: cơ khí kẹt, ma sát lớn, phanh chưa nhả, tăng giảm tốc quá gắt, motor thiếu cỡ hoặc sai pha. Dùng chức năng đo tải để phân biệt quá tải liên tục và quá tải đỉnh.
- Lệch vị trí quá lớn: tải kẹt, giới hạn mô-men quá thấp, gain thấp, tần số lệnh vượt tốc độ tối đa, dây động lực lỏng. Không chỉ nới rộng ngưỡng lệch để "hết lỗi".
- Lỗi encoder: đầu nối lỏng hoặc ẩm, cáp đứt ngầm trong xích kéo, nhiễu do đi chung cáp động lực, nối đất kém, encoder hỏng do va đập trục. Thử thay cáp trước khi kết luận hỏng motor.
Quy tắc chung khi xử lý alarm
- Đọc mã lỗi và lịch sử lỗi trên driver trước khi reset; nhiều driver lưu thời điểm và trạng thái lúc lỗi.
- Không reset liên tục để chạy tiếp lỗi quá dòng, quá tải: mỗi lần reset là một lần motor và IGBT chịu thêm ứng suất. Với lỗi quá tải, để driver nguội vài phút rồi mới reset.
- Kiểm tra theo thứ tự cơ khí trước, điện sau, thông số cuối cùng.
- Thay thế motor hoặc driver bằng đúng tổ hợp mà hãng cho phép; motor và driver khác đời, khác chuẩn encoder thường không nhận nhau.
10. Câu hỏi thường gặp về lưu ý khi sử dụng động cơ servo
Có thể cấp điện 220V hoặc 380V trực tiếp vào động cơ servo để chạy thử không?
Không. Motor servo AC chỉ chạy khi driver cấp dòng theo vị trí rotor đọc từ encoder; đấu thẳng vào lưới motor chỉ giật, dòng rất lớn và có thể cháy cuộn dây. Muốn chạy thử, dùng chế độ JOG trên driver.
Đảo hai dây U và V có làm động cơ servo đổi chiều quay không?
Không, và không được làm vậy. Motor sẽ quay vọt hoặc rung giật rồi báo quá dòng, quá tải. Chiều quay đổi bằng thông số trên driver như đã nêu ở mục 3.
Tỉ số quán tính tải/rotor bao nhiêu là hợp lý?
Thường dưới 10 lần là an toàn, nhiều dòng cho phép tới khoảng 15 lần, máy định vị nhanh nên giữ 3–5 lần. Tỉ số quá lớn thì thêm hộp số, vì quán tính quy đổi giảm theo bình phương tỉ số truyền.
Động cơ servo chịu quá tải được bao lâu?
Mô-men đỉnh khoảng 300% định mức chỉ duy trì được vài giây hoặc ngắn hơn, tùy đường đặc tính quá tải trong manual. Nhiệt độ motor do mô-men hiệu dụng cả chu kỳ quyết định, giá trị này phải nằm dưới định mức.
Khi nào phải lắp thêm điện trở xả ngoài cho driver servo?
Khi driver báo quá áp hoặc quá tải điện trở xả lúc giảm tốc. Thường gặp ở tải quán tính lớn, giảm tốc nhanh, trục đứng hạ tải hoặc băng tải dốc xuống.
Vì sao aptomat chống giật nhảy mỗi khi bật servo?
Vì driver tạo dòng rò cao tần qua điện dung của cáp motor, aptomat chống giật dân dụng 30 mA nhận nhầm là dòng rò nguy hiểm. Cần loại chống dòng rò chịu sóng hài cao tần, độ nhạy theo khuyến cáo của hãng, đồng thời kiểm tra nối đất.
Tắt nguồn driver servo bao lâu thì mới được chạm vào domino?
Ít nhất cho tới khi đèn CHARGE tắt hẳn; Mitsubishi khuyến cáo chờ 15 phút. Đo điện áp giữa P và N gần bằng 0 rồi mới thao tác.
Hết pin encoder tuyệt đối thì động cơ servo có hỏng không?
Không hỏng, nhưng mất dữ liệu vị trí tuyệt đối và driver báo lỗi khi bật máy. Thay pin khi nguồn điều khiển đang bật, rồi đặt lại gốc máy trước khi chạy tự động.
Có dùng phanh của động cơ servo để dừng máy được không?
Không nên. Phanh servo là phanh giữ, năng lượng hãm mỗi lần rất nhỏ; dừng máy phải do driver giảm tốc, phanh chỉ đóng khi trục đã đứng yên.
Vì sao trục đứng bị tụt xuống mỗi lần bật hoặc tắt servo?
Do sai trình tự phanh: phanh nhả trước khi motor có dòng giữ, hoặc Servo OFF trước khi phanh đóng chắc. Chỉnh thông số trễ phanh trên driver và kiểm tra nguồn 24V phanh đủ áp.
Động cơ servo kêu rè rè khi đứng yên có bình thường không?
Tiếng rít nhỏ, đều là bình thường vì motor đang giữ vị trí bằng dòng điện. Kêu to hoặc rung theo tần số cố định là gain quá cao hoặc cộng hưởng cơ khí, cần hạ độ cứng hoặc bật bộ lọc cộng hưởng.
Có nối dài cáp encoder được không?
Có, nhưng trong giới hạn chiều dài của hãng (ví dụ 20 m với Delta ASDA-B3) và bằng cáp xoắn đôi chống nhiễu đúng loại. Nối tạm giữa chừng là nguyên nhân thường gặp của lỗi encoder chập chờn.
Có ghép động cơ servo hãng này với driver hãng khác được không?
Thường là không. Mỗi hãng dùng giao thức encoder riêng nên driver báo lỗi nhận dạng motor; ngay cả motor và driver khác đời cùng hãng cũng có thể không nhận nhau.
Có được bật tắt nguồn driver liên tục để chạy dừng máy không?
Không. Mỗi lần đóng nguồn, driver nạp tụ DC bus qua mạch hạn dòng; đóng cắt dày làm hỏng mạch này. Hãy chạy dừng bằng tín hiệu Servo ON.
11. Kết luận
Động cơ servo AC bền và chính xác khi được dùng đúng giới hạn của nó: tỉ số quán tính hợp lý, mô-men hiệu dụng dưới định mức, trục không chịu va đập và tải vượt mức, dây động lực đúng thứ tự pha, cáp encoder tách riêng, nối đất chắc chắn, điện trở xả đủ công suất và phanh trục đứng chạy đúng trình tự. Khi có alarm, hãy đọc mã lỗi, kiểm tra cơ khí trước rồi đến điện và thông số. Nếu đang cần chọn motor phù hợp tải, có thể tham khảo các cỡ công suất trong danh mục motor servo và đối chiếu quán tính rotor theo cách tính ở phần đầu bài.




