
Động cơ bước size 42 1.8 step (NEMA17): kích thước, thông số và cách đọc mã

Động cơ bước size 42 1.8 step là động cơ bước lai hai pha có mặt bích vuông khoảng 42 mm, quay 1,8° mỗi bước, tức 200 bước một vòng. Trong tài liệu quốc tế, khung này được gọi là NEMA17. Đây là cỡ động cơ có mặt trong hầu hết máy in 3D, máy khắc laser mini, máy CNC để bàn và các cơ cấu định vị nhẹ.
Cùng mang tên "size 42" nhưng hai động cơ có thể chênh nhau gấp năm lần về mô-men, khác nhau về dòng pha, điện cảm, số dây và thứ tự dây. Nắm được kích thước lắp đặt, quan hệ giữa chiều dài thân và mô-men giữ, cách đọc mã 17HS4401, 17HS8401, 42BYGH và cách tính độ phân giải theo dây đai hay vít me giúp chọn đúng ngay từ đầu, thay thế đúng khi hỏng và tránh hàng ghi thông số "ảo".
Nội dung
- 1. Động cơ bước size 42 1.8 step là gì?
- 2. Kích thước lắp đặt chuẩn của động cơ bước size 42
- 3. Chiều dài thân và mô-men giữ của động cơ bước size 42
- 4. Thông số điện: dòng pha, điện trở, điện cảm
- 5. Cách đọc mã model động cơ bước size 42
- 6. Số dây, màu dây và đầu cắm của động cơ bước size 42
- 7. Độ chính xác bước và độ phân giải thực của động cơ 1,8°
- 8. Tính độ phân giải, tốc độ và lực với động cơ bước size 42
- 9. Ứng dụng động cơ bước size 42 trong máy in 3D, CNC mini và laser
- 10. Các biến thể của động cơ bước size 42
- 11. Kiểm tra động cơ bước size 42 khi nhận hàng hoặc thay thế
- 12. Câu hỏi thường gặp về động cơ bước size 42 1.8 step
- 13. Kết luận
1. Động cơ bước size 42 1.8 step là gì?
Size 42 chỉ mặt bích khoảng 42 x 42 mm. NEMA17 là tên theo tiêu chuẩn của Hiệp hội các nhà sản xuất thiết bị điện Hoa Kỳ, số 17 nghĩa là mặt bích 1,7 inch (khoảng 43,2 mm); thực tế các hãng làm 42–42,3 mm. Tiêu chuẩn này chỉ quy định kích thước lắp ghép, không quy định mô-men, dòng hay điện áp, nên "NEMA17" chưa nói gì về độ khỏe của động cơ.
1.8 step là góc bước 1,8°. Rôto động cơ bước lai gồm nam châm vĩnh cửu kẹp giữa hai đĩa thép 50 răng; stato có 8 cực quấn dây chia thành hai pha A, B:
Góc bước = 360° / (2 × số pha × số răng rôto) = 360° / (2 × 2 × 50) = 1,8°
Suy ra 200 bước đủ (full step) mỗi vòng. Loại 0,9° dùng rôto 100 răng, 400 bước một vòng. Động cơ thường không có encoder hay mạch điều khiển bên trong (trừ bản closed loop hoặc tích hợp driver), chỉ gồm hai cuộn dây, rôto và hai vòng bi.
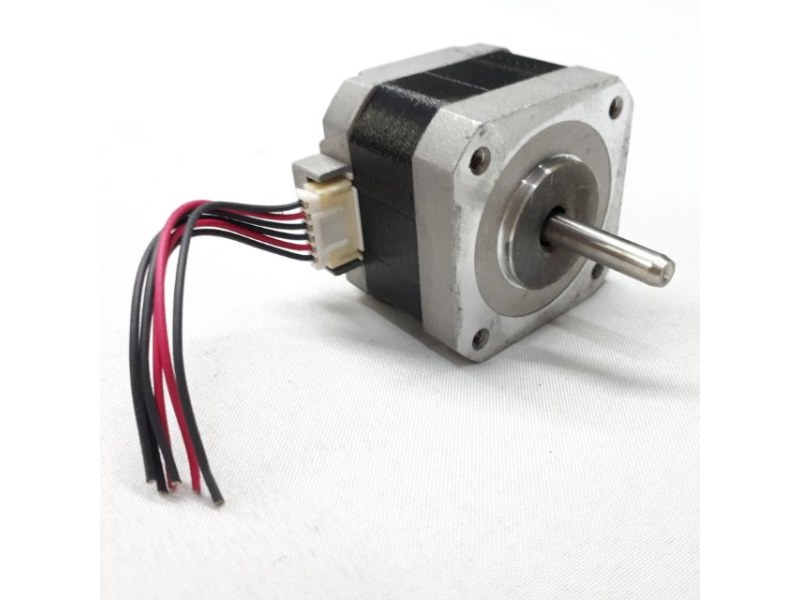
Ảnh dưới là một động cơ bước size 42 thân ngắn, đầu cắm dây ở cạnh thân, trục 5 mm, mặt bích có gờ định tâm và 4 lỗ ren M3.
2. Kích thước lắp đặt chuẩn của động cơ bước size 42
Mọi động cơ NEMA17 đúng chuẩn đều lắp lẫn được trên cùng một gá, bất kể thân dài hay ngắn.
| Chi tiết | Kích thước điển hình | Ghi chú khi làm gá |
| Mặt bích vuông | 42–42,3 mm | Khoét lọt lòng 42,5–43 mm |
| Khoảng cách lỗ bắt vít | 31 mm (hình vuông) | 4 lỗ ren M3 không thông |
| Gờ định tâm (pilot) | Ø22 mm, cao khoảng 2 mm | Khoét Ø22,2–22,5 mm để định tâm |
| Trục | Ø5 mm, dài khoảng 20–24 mm | Có bản trục 8 mm, hai đầu trục |
| Mặt vát trục (D-cut) | Sâu khoảng 0,5 mm | Một số động cơ trục tròn hoàn toàn |
Vít bắt và gờ định tâm
Lỗ ren M3 nằm ở nắp nhôm phía trước và chỉ sâu vài mm. Chọn vít dài bằng bề dày gá cộng khoảng 3–4 mm ăn ren; với gá chữ L thép dày 3 mm, M3 x 6 hoặc M3 x 8 là phổ biến. Vít quá dài chạm đáy lỗ dễ tuột ren nhôm hoặc đẩy lệch nắp trước làm trục kẹt nhẹ. Khi gắn vít me, tấm gá nên khoét lỗ vừa gờ Ø22 mm thay vì khoét to rồi canh bằng mắt; lệch tâm vài phần mười milimét đủ làm khớp nối bị uốn liên tục, sinh rung theo từng vòng quay.
Tải hướng kính và dọc trục
Vòng bi khung 42 rất nhỏ. Catalog thường cho tải hướng kính tối đa khoảng 28–29 N tại điểm cách mặt bích 20 mm, tải dọc trục khoảng 10 N với nhiều hãng phổ thông. Vì vậy nên đặt puly sát mặt bích, không căng dây đai quá mức, và trục Z treo bàn máy bằng vít me phải có ổ đỡ chặn riêng thay vì để trục động cơ gánh lực dọc trục.
3. Chiều dài thân và mô-men giữ của động cơ bước size 42
Mặt bích giống nhau, nên độ khỏe do chiều dài thân quyết định. Bảng tổng hợp khoảng giá trị điển hình từ datasheet nhiều hãng, loại 1,8° lưỡng cực.
| Chiều dài thân | Mô-men giữ | Quán tính rôto | Khối lượng | Ứng dụng điển hình |
| 20–25 mm (pancake) | 0,12–0,18 N.m | Nhỏ nhất | 140–150 g | Bộ đùn trên đầu in |
| 34 mm | 0,26–0,34 N.m | 34–38 g.cm² | 210–220 g | Máy in 3D nhỏ, laser mini |
| 40 mm | 0,40–0,50 N.m | 54–57 g.cm² | 280 g | Trục X/Y máy in 3D |
| 48 mm | 0,52–0,67 N.m | 68–82 g.cm² | 350–390 g | Trục nặng, CNC mini |
| 60–63 mm | 0,65–0,88 N.m | Khoảng 120 g.cm² | 500–600 g | Tải nặng nhất khung 42 |
Mô-men giữ (holding torque) đo khi động cơ đứng yên, hai pha có dòng định mức. Khi quay, mô-men tụt dần theo tốc độ; ảnh hưởng của điện áp nguồn tới đường mô-men được phân tích riêng trong bài động cơ bước 24V. Khi chạy vi bước, driver phân dòng theo hình sin nên mô-men giữ thực tế còn khoảng 70% con số catalog; khi tính tải nên lấy hệ số an toàn tối thiểu 2.
Đổi đơn vị mô-men: 1 N.m = 100 N.cm = 10,2 kg.cm = 141,6 oz.in. Ví dụ 0,40 N.m ≈ 4,1 kg.cm; 0,52 N.m ≈ 5,3 kg.cm.
Mô-men hãm khi mất điện (detent torque) chỉ khoảng 1,5–2,6 N.cm với khung 42, đó là những nấc nhẹ cảm thấy khi xoay trục bằng tay. Con số này không đủ giữ trục Z hay tải treo khi tắt nguồn.
4. Thông số điện: dòng pha, điện trở, điện cảm
Dòng pha định mức (A/pha): dòng đặt trên driver để đạt mô-men giữ danh định, phổ biến 1,2–2,0 A với khung 42. Loại 0,4–0,6 A thường có điện trở cuộn dây cao, dành cho mạch cấp áp trực tiếp.
Điện trở pha (Ω): điện áp định mức ghi trên tem chính là dòng nhân điện trở, ví dụ 1,7 A × 1,5 Ω ≈ 2,6 V. Đây không phải điện áp nguồn cấp cho driver.
Điện cảm pha (mH): quyết định dòng tăng nhanh hay chậm khi đảo chiều. Động cơ 2–4 mH giữ mô-men tốt ở tốc độ cao hơn; loại 10–50 mH chỉ hợp chạy chậm. Với máy in 3D, động cơ khung 42 khoảng 1,5–1,8 A, 3–8 mH là vùng thông dụng.
| Model | Thân, dòng | Điện trở, điện cảm | Mô-men giữ |
| 17HS3401 | 34 mm, 1,3 A | 2,4 Ω, 2,8 mH | 0,28 N.m |
| 17HS4401 | 40 mm, 1,7 A | 1,5 Ω, 2,8 mH | 0,40 N.m |
| 17HS4402 | 40 mm, 1,3 A | 2,5 Ω, 5,0 mH | 0,40 N.m |
| 17HS8401 | 48 mm, 1,7 A | 1,8 Ω, 3,2 mH | 0,52 N.m |
| 17HS19-2004S1 | 48 mm, 2,0 A | 1,4–1,6 Ω, 3,0 mH | 0,59 N.m |
| 17HS08-1004S | 21,5 mm, 1,0 A | 3,7 Ω, 4,5 mH | 0,16 N.m |
Cùng thân 40 mm, 17HS4401 và 17HS4402 có mô-men giữ như nhau nhưng 17HS4402 dòng thấp hơn và điện cảm gần gấp đôi: dễ cho driver nhỏ, kém hơn khi chạy nhanh. Khi thay thế cần so cả ba con số chứ không chỉ mô-men.
Nhiệt: đứng yên với hai pha có dòng định mức, công suất tỏa nhiệt P = 2 × I² × R; với 17HS4401 là 2 × 1,7² × 1,5 ≈ 8,7 W. Datasheet thường ghi độ tăng nhiệt tối đa 80 °C, cách điện cấp B (130 °C), nên vỏ nóng đến mức không giữ tay lâu vẫn là bình thường. Driver có chế độ giảm dòng khi dừng sẽ giảm đáng kể lượng nhiệt này.
5. Cách đọc mã model động cơ bước size 42
a. Kiểu 17HSxxxx (17HS4401, 17HS8401)
- 17: khung NEMA17; HS: hybrid stepper, động cơ bước lai.
- Chữ số đầu sau HS: mã chiều dài thân, theo bảng của nhiều nhà sản xuất: 2 là 28 mm, 3 là 34 mm, 4 là 40 mm, 8 là 48 mm.
- Chữ số thứ hai: số dây ra, 4 hoặc 6.
- Hai số cuối: mã cuộn dây; 01 thường là bản 1,7 A.
Như vậy 17HS4401 là thân 40 mm, 4 dây, 1,7 A; 17HS8401 là thân 48 mm, 4 dây, 1,7 A. Hậu tố "S" (17HS4401S) thường chỉ trục đơn. Cùng một mã nhưng mỗi xưởng có thể cho mô-men lệch 0,40–0,43 N.m, nên vẫn phải xem bảng thông số đi kèm.
b. Kiểu mã StepperOnline (17HS19-2004S1)
- 19: mã chiều dài (19 là 48 mm, 15 là 40 mm, 13 là 34 mm, 08 là khoảng 21 mm).
- 2004: ba chữ số đầu là dòng pha (200 = 2,0 A; 168 = 1,68 A), số cuối là số dây.
- S: trục đơn. Bản có hộp số thêm hậu tố như -PG5 (hành tinh khoảng 5:1), -PG27 (khoảng 27:1).
c. Kiểu 42BYGH (42BYGH34, 42BYGH40, 42BYGH48)
42 là khung 42 mm, BYG là ký hiệu kiểu Trung Quốc cho động cơ bước lai, số tiếp theo thường là chiều dài thân tính bằng mm. Phần sau gạch ngang (như -401A) là mã cuộn dây riêng của từng xưởng. Mã này cho biết chiều dài nhưng gần như không nói gì về dòng và mô-men, nên bắt buộc phải xin bảng thông số.
d. Mã của các hãng lớn (Moons', Oriental Motor)
Hãng lớn có hệ mã riêng. Ví dụ dòng MS17HD của Moons': MS17HD2P4150 là thân 39,8 mm, 4 dây, 1,5 A, 0,50 N.m; MS17HD6P4150 là thân 48,3 mm, 1,5 A, 0,62 N.m. Dòng PK/PKP24x của Oriental Motor có số 2 chỉ hai pha, số 4 chỉ khung 42 mm, chữ số kế tiếp tăng theo chiều dài thân. Động cơ hãng lớn có dung sai chặt hơn và đường cong mô-men công bố đầy đủ, hợp máy công nghiệp cần tính toán chính xác.
6. Số dây, màu dây và đầu cắm của động cơ bước size 42
Loại 4 dây (lưỡng cực) phổ biến nhất, mỗi cặp dây là hai đầu một cuộn. Quy ước màu hay gặp (ví dụ 17HS19-2004S1): đen A+, xanh lá A−, đỏ B+, xanh dương B−. Tuy vậy màu dây không có tiêu chuẩn chung, cách chắc chắn nhất là đo điện trở tìm cặp cuộn; cách đo và mẹo chập dây xoay trục có trong bài động cơ bước L298N. Đảo hai dây trong cùng một cuộn chỉ đảo chiều quay; ghép nhầm dây cuộn A với cuộn B vào cùng một kênh driver thì động cơ rung tại chỗ, kêu rè hoặc quay giật.
Đầu cắm trên thân: nhiều động cơ có đầu cắm 6 chân bước 2,0 mm, loại 4 dây chỉ dùng 4 chân và thứ tự chân ở đầu cáp không thống nhất giữa các hãng. Đây là lỗi rất hay gặp khi thay động cơ máy in 3D: động cơ mới cắm vào cáp cũ chỉ rung chứ không quay. Nên dùng cáp đi kèm động cơ mới hoặc đo lại cặp cuộn ở đầu cáp phía driver.
Loại 6 dây có thêm dây giữa mỗi cuộn, dùng với driver lưỡng cực theo hai cách:
- Nửa cuộn: dây giữa và một đầu ngoài, đặt đúng dòng định mức trên tem, giữ mô-men tốt khi chạy nhanh.
- Cả cuộn: bỏ dây giữa, điện cảm tăng khoảng 4 lần, đặt dòng khoảng 0,7 lần định mức; mô-men ở tốc độ thấp tăng khoảng 40% nhưng tụt nhanh khi tăng tốc.
Động cơ 6 dây khung 42 thường dòng thấp và mô-men thấp hơn bản 4 dây cùng chiều dài, nên ít được chọn cho máy mới.
Cách nối các dây pha vào driver và chạy thử giống nhau ở mọi cỡ động cơ bước lưỡng cực. Video dưới đây ghi lại quá trình đấu điện, vận hành thực tế một động cơ bước với driver.
7. Độ chính xác bước và độ phân giải thực của động cơ 1,8°
Sai số góc bước: datasheet thường ghi ±5% góc bước đủ, tức ±0,09° với động cơ 1,8°; một số hãng lớn công bố khoảng ±0,05°. Sai số này không cộng dồn: sau 1 bước hay 1 triệu bước, trục vẫn chỉ lệch trong phạm vi đó, miễn không mất bước. Quy ra dây đai GT2 puly 20 răng, 0,09° chỉ tương ứng khoảng 0,01 mm.
Vi bước làm mịn nhưng không nhân độ chính xác. Mô-men đẩy trục qua mỗi vi bước giảm mạnh khi chia nhỏ:
Mô-men gia tăng ≈ Mô-men giữ × sin(90° / số vi bước)
| Chế độ | Góc mỗi vi bước | Mô-men gia tăng |
| Bước đủ | 1,8° | 100% |
| 1/4 | 0,45° | 38% |
| 1/8 | 0,225° | 20% |
| 1/16 | 0,1125° | 9,8% |
| 1/32 | 0,056° | 4,9% |
Với 17HS4401 ở chế độ 1/16, mỗi vi bước chỉ có khoảng 0,039 N.m. Ma sát lớn hơn mức đó thì trục đứng yên qua vài vi bước rồi mới nhảy theo. Vì vậy vi bước cao chủ yếu để chạy êm; độ phân giải vị trí đáng tin cậy khi có tải chỉ nên tính khoảng 1/4 đến 1/8 bước đủ.
Vùng cộng hưởng: động cơ bước cộng hưởng ở tốc độ thấp, thường quanh vài trăm bước đủ mỗi giây (khoảng 1–2 vòng/giây với loại 1,8°). Chạy bước đủ ở vùng này dễ rung mạnh và mất bước; cách xử lý là dùng vi bước, tăng tốc nhanh qua vùng này hoặc dùng khớp nối có giảm chấn.
8. Tính độ phân giải, tốc độ và lực với động cơ bước size 42
Công thức chung: Số bước/mm = (200 × số vi bước) / quãng đường mỗi vòng (mm)
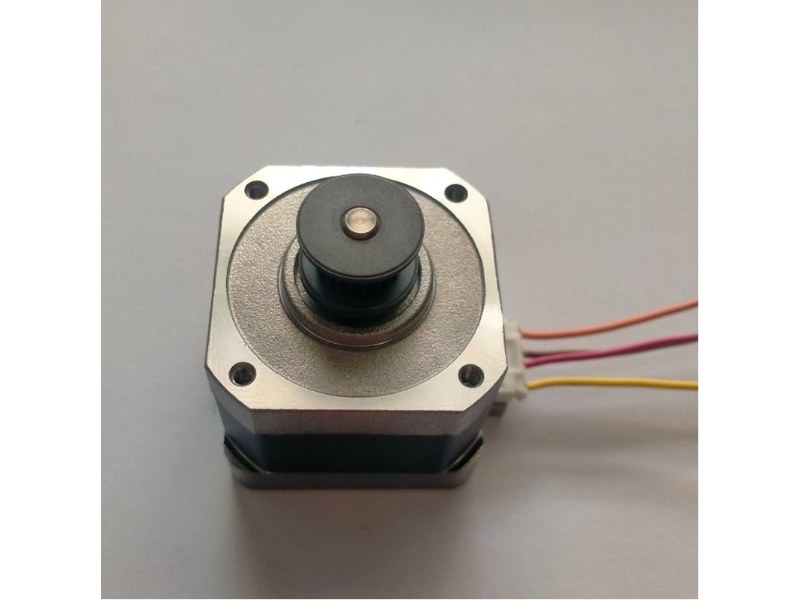
Ảnh dưới là động cơ bước size 42 gắn puly dây đai trên trục, cấu hình điển hình cho trục X/Y của máy in 3D và máy khắc laser.
a. Dây đai GT2 và puly 20 răng
Dây GT2 có bước răng 2 mm; puly 20 răng cho 40 mm mỗi vòng, puly 16 răng cho 32 mm.
| Puly | Vi bước | Số bước/mm | Độ phân giải lý thuyết |
| 20 răng | 1/16 | 80 | 0,0125 mm |
| 20 răng | 1/32 | 160 | 0,00625 mm |
| 16 răng | 1/16 | 100 | 0,01 mm |
Tốc độ và tần số xung: trục chạy 200 mm/s với puly 20 răng cần 200 / 40 = 5 vòng/giây = 300 vòng/phút; ở chế độ 1/16 (3.200 bước/vòng), bộ điều khiển phải phát 16.000 xung/giây.
Lực kéo: puly 20 răng có bán kính vòng chia khoảng 6,37 mm. Động cơ 0,40 N.m kéo được khoảng 0,40 / 0,00637 ≈ 63 N khi đứng yên, còn khoảng 30 N khi chạy ở vài trăm vòng/phút. Đầu in 0,5 kg tăng tốc 3.000 mm/s² chỉ cần 1,5 N cho gia tốc; phần lớn lực còn lại dành cho ma sát ray, nên động cơ 40 mm đủ cho trục X/Y máy in 3D cỡ thông thường.
Lắp puly: puly cho trục 5 mm thường có hai vít trí, một vít phải ép đúng lên mặt vát D-cut. Puly trượt trên trục làm kích thước lệch dần theo một trục, rất dễ nhầm với mất bước.
b. Vít me T8 và vít me bi
T8 phổ biến nhất là bước ren 2 mm, 4 đầu mối, bước tiến 8 mm mỗi vòng; bản bước tiến 2 mm dùng cho trục cần lực lớn.
| Vít me | Vi bước | Số bước/mm | Độ phân giải lý thuyết |
| T8, bước tiến 8 mm | 1/16 | 400 | 0,0025 mm |
| T8, bước tiến 2 mm | 1/16 | 1.600 | 0,000625 mm |
| Vít me bi bước tiến 4 mm | 1/16 | 800 | 0,00125 mm |
Lực đẩy: F = 2π × T × η / bước tiến. Vít me thang với đai ốc đồng hoặc nhựa có hiệu suất khoảng 0,3–0,4. Động cơ 0,40 N.m, η = 0,3, bước tiến 8 mm cho F ≈ 2π × 0,40 × 0,3 / 0,008 ≈ 94 N; bước tiến 2 mm cho khoảng 377 N nhưng tốc độ giảm 4 lần.
Chiều cao lớp in: trục Z dùng T8 bước tiến 8 mm có một bước đủ bằng 8 / 200 = 0,04 mm. Chọn chiều cao lớp là bội số 0,04 mm (0,12 – 0,16 – 0,2 – 0,24 mm) để động cơ dừng đúng vị trí bước đủ, nơi vị trí ổn định nhất, giúp vân lớp đều hơn.
Khớp nối: trục động cơ 5 mm nối vít me 8 mm bằng khớp nối mềm 5 x 8 mm. Nhiều máy dùng động cơ size 42 tích hợp sẵn vít me T8 thay cho trục, bỏ được khớp nối và sai số đồng tâm; nhược điểm là hỏng phải thay cả cụm.
9. Ứng dụng động cơ bước size 42 trong máy in 3D, CNC mini và laser
- Máy in 3D: trục X/Y dùng thân 40 mm là phổ biến nhất, máy in nhanh khung lớn dùng thân 48 mm; trục Z thường 34–40 mm qua vít me T8; bộ đùn trên đầu in dùng pancake qua bánh răng giảm tốc khoảng 3:1 để giảm khối lượng đầu in.
- CNC mini: thân 40–48 mm với vít me T8 hoặc vít me bi, hợp gia công gỗ, nhựa, mạch in, nhôm với lượng ăn dao nhỏ. Cắt sâu hoặc bàn nặng thì khung 57 mm (NEMA23) mới phù hợp.
- Máy khắc laser: đầu laser nhẹ, không có lực cắt, thân 34–40 mm qua dây đai GT2 là đủ; chạy êm ở tốc độ cao quan trọng hơn mô-men.
- Thiết bị tự động hóa nhỏ: bàn trượt, cấp phôi nhỏ, máy dán nhãn, camera slider, bơm nhu động định lượng, nơi cần định vị vòng hở bằng xung với chi phí thấp. Nếu chỉ cần quay liên tục có chỉnh tốc độ mà không định vị, một động cơ giảm tốc mini điều tốc đơn giản và bền hơn khi chạy nhiều giờ liền.
10. Các biến thể của động cơ bước size 42
a. Động cơ bước pancake size 42
Thân 20–25 mm, mô-men 0,12–0,18 N.m, nặng khoảng 140 g, bằng một nửa loại 40 mm. Nhiệt tập trung trong thể tích nhỏ nên nóng nhanh. Dùng chủ yếu cho bộ đùn trên đầu in có bánh răng giảm tốc hoặc cơ cấu nhẹ cần mỏng, không hợp kéo trục X/Y trực tiếp.
b. Động cơ bước size 42 có hộp số hành tinh
Hộp số gắn thẳng vào mặt bích, trục ra thường Ø8 mm. Tỉ số thông dụng là số lẻ: 5,18; 13,73; 19,19; 26,85; khoảng 51 và 100. Phải nhập đúng tỉ số lẻ khi tính số bước, nếu không sai số tích lũy sau nhiều vòng.
Ví dụ động cơ 48 mm 0,52 N.m với hộp số 5,18:1, hiệu suất khoảng 90%: mô-men lý thuyết ở trục ra 0,52 × 5,18 × 0,9 ≈ 2,4 N.m, mỗi bước đủ còn khoảng 0,35°. Giới hạn thực lại là mô-men cho phép của hộp số: loại 5:1 phổ thông thường cho phép khoảng 3 N.m liên tục, 5 N.m tức thời. Độ rơ hộp số giá phổ thông khoảng ≤1° đến ≤3°, lớn hơn nhiều so với một bước sau giảm tốc, nên định vị hai chiều chính xác cần hộp số rơ thấp hoặc luôn tiếp cận vị trí từ một phía. Khi cần mô-men lớn hơn hoặc tự hãm, có thể cân nhắc các loại hộp giảm tốc trục vít hay bánh răng cỡ lớn hơn.
c. Động cơ bước size 42 closed loop
Là động cơ size 42 gắn encoder ở đuôi (encoder quang 1.000 xung/vòng, tức 4.000 điểm đếm sau nhân 4, hoặc encoder từ), đi kèm driver closed loop. Driver so vị trí lệnh với vị trí thực, tự bù khi trục bị trễ và báo lỗi khi lệch quá ngưỡng, nhờ đó không mất bước âm thầm, dòng điều chỉnh theo tải nên động cơ nguội và êm hơn. Đổi lại thân dài hơn, cáp nhiều dây hơn và giá cao hơn. Khi cần tốc độ cao, mô-men ổn định trên dải rộng, hệ motor servo là bước nâng cấp tiếp theo.
d. Động cơ bước size 42 góc 0,9° so với 1,8°
| Tiêu chí | 1,8° | 0,9° |
| Số bước/vòng, răng rôto | 200, 50 răng | 400, 100 răng |
| Tần số xung cùng tốc độ | 1x | 2x |
| Mô-men ở tốc độ cao | Giữ tốt hơn | Tụt sớm hơn |
| Độ êm ở tốc độ thấp | Tốt khi có vi bước | Êm hơn, bề mặt in mịn hơn |
| Ứng dụng hợp | Đa số máy, trục chạy nhanh | Bộ đùn, in chất lượng cao tốc độ vừa |
Lợi thế thật của loại 0,9° là bước đủ nhỏ hơn nên vị trí giữa các vi bước chính xác hơn; cái giá là gấp đôi số xung và mô-men tụt sớm hơn khi chạy nhanh.
11. Kiểm tra động cơ bước size 42 khi nhận hàng hoặc thay thế
1) Đo chiều dài thân (không tính gờ và trục), đối chiếu bảng mục 3. Thân 40 mm ghi 0,6 N.m là đáng nghi.
2) Cân khối lượng: thân 40 mm khoảng 280 g, 48 mm khoảng 350–390 g. Nhẹ hơn rõ thường do nam châm hoặc lõi thép nhỏ.
3) Đo điện trở hai cuộn: hai pha chênh dưới 10% và gần giá trị trên tem; một cuộn lệch nhiều là dấu hiệu chạm vòng.
4) Xoay trục khi không cấp điện: nấc phải đều, nhẹ, trơn. Kẹt, có điểm nặng hoặc tiếng lạo xạo là lỗi vòng bi hoặc trục cong.
5) Kiểm tra trục: đúng Ø5 mm, mặt vát đủ dài cho vít trí; nếu có đồng hồ so thì đo độ đảo, trục cong gây vân đều trên chi tiết in.
Khi thay động cơ trên máy đang chạy, giữ đúng góc bước, chọn dòng pha phù hợp khả năng driver, kiểm tra gá đủ chỗ cho chiều dài thân và đo lại cặp cuộn ở đầu cáp. Đổi sang động cơ dòng cao hơn thì chỉnh lại dòng đặt trên driver.
12. Câu hỏi thường gặp về động cơ bước size 42 1.8 step
Động cơ bước size 42 và NEMA17 có phải là một không?
Có, đó là hai cách gọi cùng một khung: "size 42" theo milimét, "NEMA17" theo chuẩn inch (1,7 inch). Hai tên này chỉ đảm bảo lắp lẫn được trên cùng gá, không đảm bảo cùng mô-men hay dòng điện.
Động cơ bước 1.8 độ quay một vòng hết bao nhiêu bước?
200 bước đủ. Với vi bước 1/8 là 1.600 xung/vòng, 1/16 là 3.200 xung/vòng, 1/32 là 6.400 xung/vòng; con số này dùng để tính số bước/mm trong firmware.
Động cơ 17HS4401 khỏe bao nhiêu kg.cm?
Khoảng 4,1 kg.cm (0,40 N.m) mô-men giữ ở 1,7 A. Khi chạy vi bước ở vài trăm vòng/phút, mô-men dùng được chỉ còn khoảng một nửa.
17HS4401 và 17HS8401 khác nhau thế nào?
Khác chủ yếu ở chiều dài thân: 40 mm, 0,40 N.m so với 48 mm, 0,52 N.m. Cả hai cùng 1,7 A, 4 dây, cùng mặt bích và trục, lắp lẫn được nếu gá đủ chỗ cho thân dài thêm 8 mm.
Có thay 17HS4401 bằng 17HS19-2004S1 được không?
Được về cơ khí, nhưng phải chỉnh lại dòng trên driver. 17HS19-2004S1 dài 48 mm, 2,0 A, khoảng 0,59 N.m; driver chỉ đặt 1,7 A thì chưa khai thác hết mô-men nhưng vẫn khỏe hơn 17HS4401. Thứ tự dây ở đầu cáp có thể khác, cần kiểm tra cặp cuộn trước khi chạy.
Trục 5 mm của động cơ bước size 42 lắp với vít me 8 mm bằng gì?
Dùng khớp nối mềm 5 x 8 mm, kết hợp tấm gá khoét vừa gờ Ø22 mm để định tâm. Khớp nối cứng chỉ dùng khi vít me có ổ đỡ và độ đồng tâm thật chuẩn.
Động cơ bước 0,9 độ có chính xác gấp đôi loại 1,8 độ không?
Không hẳn. Bước đủ nhỏ bằng một nửa nên chuyển động mịn hơn, nhưng độ chính xác cuối cùng còn phụ thuộc cơ khí; đổi lại phải phát gấp đôi xung và mô-men tụt sớm hơn ở tốc độ cao.
Trục động cơ bước size 42 chịu được lực căng dây đai bao nhiêu?
Khoảng 28–29 N lực hướng kính tại điểm cách mặt bích 20 mm với đa số động cơ phổ thông. Puly càng xa mặt bích thì lực cho phép càng giảm, nên lắp puly sát mặt bích và chỉ căng dây đai vừa đủ để không trượt răng. Căng quá mức làm vòng bi nhanh rơ, động cơ kêu và nóng hơn.
Động cơ bước pancake size 42 có dùng cho trục X, Y được không?
Không nên. Pancake chỉ khoảng 0,12–0,18 N.m, bằng khoảng một phần ba loại 40 mm, dễ mất bước khi tăng tốc nhanh. Loại này hợp với bộ đùn có bánh răng giảm tốc.
Động cơ bước size 42 gắn hộp số 100:1 có mô-men gấp 100 lần không?
Không. Mô-men trục ra bị giới hạn bởi mô-men cho phép của hộp số, thường chỉ vài N.m với hộp số khung 42 phổ thông. Vượt mức này dễ mẻ răng hoặc gãy chốt hành tinh.
Có nên chọn động cơ bước size 42 closed loop thay cho loại thường?
Nên khi máy không được phép mất bước âm thầm hoặc cần khai thác mô-men sát giới hạn. Với máy in 3D, laser gia đình đã chạy ổn định, loại thường vẫn đủ dùng.
Làm sao biết động cơ bước size 42 bị ghi khống mô-men?
So chiều dài thân và khối lượng với bảng chuẩn. Thân 40 mm thực tế chỉ đạt khoảng 0,40–0,50 N.m và nặng khoảng 280 g; tem ghi 0,6–0,7 N.m cho thân 40 mm hoặc động cơ nhẹ hơn rõ rệt là đáng nghi.
13. Kết luận
Động cơ bước size 42 1.8 step là khung chuẩn về lắp ghép (mặt bích 42 mm, lỗ M3 cách 31 mm, gờ Ø22 mm, trục 5 mm, 200 bước/vòng) nhưng rất đa dạng về chiều dài thân, dòng pha, điện cảm và số dây. Chọn đúng bắt đầu từ mô-men cần ở tốc độ làm việc, sau đó đối chiếu chiều dài thân, dòng pha hợp driver và điện cảm hợp tốc độ. Đọc được mã 17HS4401, 17HS8401, 42BYGH, tính đúng số bước/mm với dây đai GT2 hay vít me T8 và hiểu giới hạn thực của vi bước, hộp số, closed loop là đủ để máy chạy ổn định và không trả tiền cho thông số ghi khống.




