
Điều khiển động cơ RC servo: phân loại, đọc thông số, cấp nguồn và cài đặt trên tay khiển

Điều khiển động cơ RC servo đúng cách bắt đầu từ trước khi cắm dây: chọn đúng loại servo (analog hay số, 180° hay quay liên tục, bánh răng nhựa hay kim loại), đọc đúng con số kg.cm và s/60° trên tem, tính đủ mô-men cho cơ cấu, rồi cấp nguồn đủ dòng qua BEC hoặc UBEC. Phần lớn servo hỏng sớm không phải do lệnh điều khiển sai mà do chọn servo quá sát tải, nguồn yếu, đặt endpoint vượt hành trình cơ khí hoặc để servo gồng liên tục ở một vị trí.
Nội dung dưới đây đi theo trình tự sử dụng thực tế: các cách ra lệnh cho servo, phân loại, cách đọc thông số, tính mô-men cho cánh tay robot và cơ cấu thanh nối, màu dây và đầu cắm, cấp nguồn, cài đặt trên tay khiển, dùng servo tester, lập trình servo số và xử lý khi servo nóng, kêu, rung lúc giữ tải.
Nội dung
- 1. Động cơ RC servo là gì và có những cách điều khiển nào
- 2. Phân loại động cơ RC servo
- 3. Cách đọc thông số kỹ thuật RC servo
- 4. Tính mô-men cần thiết khi chọn RC servo
- 5. Màu dây, đầu cắm, tay đòn và cách nối dài dây servo
- 6. Cấp nguồn cho RC servo: pin, BEC, UBEC và nguồn HV
- 7. Điều khiển RC servo bằng tay khiển và receiver
- 8. Dùng servo tester để kiểm tra và căn giữa RC servo
- 9. Lập trình RC servo số bằng bộ programmer
- 10. RC servo nóng, kêu, rung khi giữ vị trí: nguyên nhân và cách xử lý
- 11. Câu hỏi thường gặp về điều khiển động cơ RC servo
- 12. Kết luận
1. Động cơ RC servo là gì và có những cách điều khiển nào
Động cơ RC servo là cụm cơ cấu chấp hành nhỏ gồm motor DC, hộp bánh răng giảm tốc, cảm biến vị trí trên trục ra (thường là biến trở) và mạch điều khiển, đóng chung trong một vỏ với ba dây: âm, dương và tín hiệu. Người dùng chỉ gửi lệnh vị trí, servo tự quay tới góc đó và tự giữ góc khi có tải tác động. Chữ "RC" xuất phát từ mô hình điều khiển vô tuyến, nhưng ngày nay RC servo có mặt trong robot, camera pan–tilt, cửa chắn, van mini và nhiều cơ cấu tự động nhỏ.
Lệnh vị trí là một xung lặp lại khoảng 50 lần mỗi giây, độ rộng xung chừng 1–2 ms quyết định góc; bản chất dạng sóng và cách tạo xung được phân tích trong bài điều khiển động cơ RC servo bằng PWM. Về phía người dùng, có bốn nguồn phát lệnh phổ biến:
| Cách điều khiển | Thiết bị cần có | Phù hợp với |
| Tay khiển RC + receiver | Bộ phát, bộ thu, pin hoặc BEC | Xe, tàu, máy bay mô hình |
| Servo tester | Mạch tester có núm vặn, nguồn 4,8–6 V | Thử servo, căn giữa, chạy rà |
| Vi điều khiển | Arduino, ESP32, Raspberry Pi Pico… | Robot, cơ cấu có cảm biến |
| Mạch nhiều kênh | Module PCA9685, bo servo USB | Robot nhiều khớp |
Phần đấu nối, thư viện và code cho vi điều khiển có trong bài điều khiển động cơ servo bằng Arduino. Các mục sau tập trung vào những gì đúng với mọi cách điều khiển.
2. Phân loại động cơ RC servo
Một mã servo cụ thể là tổ hợp của năm tiêu chí dưới đây; ví dụ MG996R là servo analog, 180°, motor chổi than lõi sắt, bánh răng kim loại, cỡ standard.
a. Servo analog và servo số
Hai loại nhận cùng một tín hiệu lệnh, khác nhau ở cách mạch bên trong cấp điện cho motor.
- Servo analog: cấp xung điện cho motor theo nhịp tín hiệu lệnh, khoảng 50 lần mỗi giây. Khi sai lệch nhỏ, xung cấp cho motor rất ngắn nên quanh điểm đích servo "mềm": ấn nhẹ tay đòn thấy có độ lùi trước khi servo ghì lại. Dòng khi đứng yên thấp, rẻ, ít nóng.
- Servo số (digital): vi điều khiển bên trong cấp xung cho motor với tần số vài trăm Hz. Mô-men giữ ở sai lệch nhỏ lớn hơn hẳn, phản ứng nhanh, vùng chết hẹp, giữ tâm chính xác. Đổi lại servo số ăn dòng nhiều hơn khi giữ tải, thường rít nhẹ khi đứng yên và nóng hơn nếu tải luôn đè.
Bên ngoài hai loại trông giống nhau; cách nhận biết chắc chắn là chữ "digital" trên tem hoặc trong bảng thông số.
b. Servo 180°, 270° và servo quay liên tục 360°
- Servo 180°: phổ biến nhất. Nhiều servo ghi 180° thực tế chỉ quay 160–170° với dải xung chuẩn.
- Servo 270°: biến trở và cữ chặn cho hành trình dài hơn, dải xung 500–2.500 µs ứng với 0–270°. Cùng một bước xung, góc quay lớn hơn nên độ phân giải góc thô hơn servo 180° khoảng 1,5 lần.
- Servo quay liên tục (360°): không còn phản hồi vị trí; xung điều khiển tốc độ và chiều quay, xung giữa là dừng. Loại này dùng như motor giảm tốc nhỏ có sẵn mạch đảo chiều, không định vị được góc.
c. Theo loại motor: lõi sắt, coreless, brushless
| Loại motor | Đặc điểm | Ưu điểm | Hạn chế |
| Chổi than lõi sắt | Rotor quấn trên lõi thép | Rẻ, bền va đập | Quán tính lớn, chậm hơn |
| Coreless | Cuộn dây hình cốc, không lõi thép | Tăng tốc nhanh, chạy mượt | Đắt hơn, chịu nhiệt kém khi kẹt lâu |
| Brushless | Motor BLDC không chổi than | Không mòn chổi, hiệu suất tốt | Giá cao, chất lượng chênh lệch giữa các hãng |
Ở servo xe mô hình, bánh răng và biến trở thường hỏng trước chổi than, nên lợi ích thấy rõ nhất của brushless là chạy mượt và giữ tâm ổn định lâu dài.
d. Theo vật liệu bánh răng
- Nhựa (nylon, POM): nhẹ, êm, rẻ, ít rơ khi mới; dễ mẻ răng khi va đập hoặc kẹt cứng. Đặc trưng ở SG90 và servo micro cho máy bay nhẹ.
- Kim loại (đồng, thép, nhôm): chịu va đập tốt, bắt buộc với servo lái xe 1/10 trở lên, cánh tay robot, cơ cấu có tải giật. Bánh răng kim loại giá rẻ thường rơ hơn bánh nhựa và độ rơ tăng dần theo thời gian.
- Titan hoặc thép tôi: ở servo cao cấp mô-men lớn.
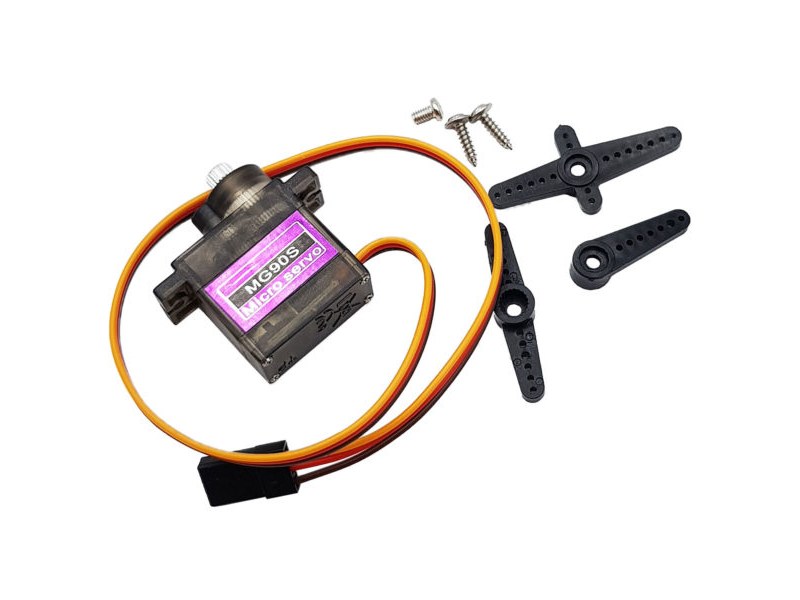
Chữ "MG" trong tên MG90S, MG995, MG996R là viết tắt của metal gear. Hình dưới là micro servo MG90S bánh răng kim loại kèm tay đòn và vít bắt:
e. Theo kích thước
Số liệu dưới là khoảng thường gặp, từng mã có thể chênh lệch:
| Cỡ servo | Khối lượng | Thân (rộng × dài) | Ứng dụng điển hình |
| Nano, sub-micro | dưới 16 g | khoảng 11,5 × 24 mm | Máy bay trong nhà, robot mini |
| Micro (SG90, MG90S) | 9–26 g | 12–13 × 23–29 mm | Máy bay vừa, robot học tập, pan–tilt |
| Mini | 27–39 g | khoảng 17 × 32,5 mm | Trực thăng cỡ 600, xe 1/16–1/18 |
| Standard | 40–79 g | khoảng 20 × 40 mm | Xe 1/10, cánh tay robot, cơ cấu tự động |
| Large, giant | từ 80 g | lớn hơn 20 × 40 mm | Xe 1/5, máy bay cỡ lớn |
Cỡ standard có kích thước lỗ bắt gần như thống nhất giữa các hãng, nên thay servo khác hãng thường không phải sửa giá đỡ.
3. Cách đọc thông số kỹ thuật RC servo
| Thông số | Ý nghĩa | Lưu ý khi đọc |
| Stall torque (kg.cm) | Mô-men lớn nhất khi trục bị chặn | Mô-men đỉnh, không phải mô-men làm việc |
| Speed (s/60°) | Thời gian quay 60° khi không tải | Số càng nhỏ càng nhanh |
| Operating voltage | Dải điện áp làm việc | Thông số luôn kèm điện áp đo |
| Stall current | Dòng khi trục bị chặn | Căn cứ chọn nguồn, BEC |
| Dead band (µs) | Vùng sai lệch servo bỏ qua | Nhỏ thì chính xác nhưng dễ rung |
| Spline | Số răng trục ra | Quyết định tay đòn lắp vừa |
Mô-men kg.cm và quy đổi
1 kg.cm nghĩa là servo giữ được vật 1 kg treo ở tay đòn 1 cm, hay 0,1 kg ở 10 cm: lực tại đầu tay đòn tỉ lệ nghịch với chiều dài tay đòn. Quy đổi: 1 kg.cm ≈ 0,098 N·m ≈ 13,9 oz·in; 100 oz·in ≈ 7,2 kg.cm.
Tốc độ s/60° quy ra vòng/phút
Số vòng/phút ≈ 10 chia cho số giây trên 60°: servo 0,17 s/60° quay khoảng 59 vòng/phút. Con số đo khi không tải; có tải tốc độ giảm gần tuyến tính, tới mô-men stall thì bằng 0.
Thông số phụ thuộc điện áp
| Servo | Mô-men stall | Tốc độ | Khối lượng |
| SG90 (analog, nhựa) | khoảng 1,8 kg.cm @4,8 V | khoảng 0,1 s/60° @4,8 V | 9 g |
| FS5103B (analog, standard) | 2,6 kg.cm @4,8 V; 3,2 kg.cm @6 V | 0,154 s/60° @4,8 V; 0,125 s/60° @6 V | 41,5 g |
| MG996R (analog, kim loại) | 9,4 kg.cm @4,8 V; 11 kg.cm @6 V | 0,17 s/60° @4,8 V; 0,14 s/60° @6 V | 55 g |
| DS3218 (số, kim loại) | khoảng 19 kg.cm @5 V; 21,5 kg.cm @6,8 V | 0,16 s/60° @5 V; 0,14 s/60° @6,8 V | 60 g |
Cùng cỡ standard 40 × 20 mm nhưng mô-men chênh nhau gần 7 lần, nên kích thước không nói lên sức mạnh. FS5103B cũng cho thấy dòng chênh lệch lớn thế nào: đứng yên 6 mA, quay không tải 130–170 mA, kẹt trục 0,9–1,1 A.
Servo HV (high voltage)
Servo "HV" thiết kế cho 6,0–8,4 V, chạy thẳng từ pin LiPo 2S (7,4 V danh định, 8,4 V khi đầy) hoặc BEC đặt 7,4 V; thông số thường công bố ở 6 V và 7,4 V hoặc 8,4 V. Servo thường (4,8–6 V) cắm vào nguồn này có thể cháy mạch hoặc motor ngay lần đầu, kể cả khi chưa mang tải.
4. Tính mô-men cần thiết khi chọn RC servo
Nguyên tắc chung
Mô-men tải tĩnh bằng tổng (khối lượng × khoảng cách tới trục quay) của mọi vật servo phải đỡ, tính ở tư thế bất lợi nhất (thường là tay đòn nằm ngang), sau đó cộng thêm dự phòng cho gia tốc, ma sát, va đập. Vì thông số trên tem là mô-men stall, servo làm việc lâu dài chỉ nên chịu khoảng 25–30% mô-men stall; mức 50% chỉ chấp nhận cho tải ngắn hạn. Nhiệt độ bên trong servo vượt khoảng 60 °C thì mô-men giảm rõ, quá 80 °C có thể hỏng vĩnh viễn.
Ví dụ: cánh tay robot 3 khớp
Khâu 1 dài 15 cm nặng 60 g, servo khuỷu 55 g đặt ở đầu khâu 1, khâu 2 dài 12 cm nặng 40 g, cụm kẹp 39 g cộng vật cần gắp 100 g ở đầu khâu 2. Mô-men tại khớp vai khi cánh tay duỗi ngang:
| Thành phần | Khối lượng | Cánh tay đòn | Mô-men |
| Khâu 1 (trọng tâm giữa khâu) | 60 g | 7,5 cm | 450 g.cm |
| Servo khuỷu | 55 g | 15 cm | 825 g.cm |
| Khâu 2 (trọng tâm) | 40 g | 21 cm | 840 g.cm |
| Cụm kẹp + vật | 139 g | 27 cm | 3.753 g.cm |
| Tổng | khoảng 5,9 kg.cm |
Áp mức 30% mô-men stall, servo vai cần khoảng 5,9 ÷ 0,3 ≈ 20 kg.cm, tức cỡ DS3218. Nếu dùng MG996R (11 kg.cm ở 6 V), servo phải gồng khoảng 54% mô-men stall: vẫn nhấc được nhưng nóng nhanh, rung khi giữ và mòn bánh răng sớm. Khớp khuỷu chỉ đỡ 40 × 6 + 139 × 12 ≈ 1,9 kg.cm, MG996R gánh khoảng 17% là thoải mái.
Cách giảm tải hiệu quả nhất là bớt khối lượng ở đầu cánh tay: bớt 20 g ở cụm kẹp giảm 540 g.cm cho khớp vai, nhiều hơn bớt 60 g ở khâu 1. Lò xo hoặc đối trọng bù trọng lực giúp servo chỉ phải thắng phần chênh lệch và lực gia tốc.
Tải qua thanh nối (xe RC, máy bay, cơ cấu đẩy)
Lực tại điểm nối bằng mô-men chia cho khoảng cách từ tâm trục tới lỗ bắt thanh nối. Servo 10 kg.cm bắt ở lỗ 2 cm tạo lực khoảng 5 kg; dời ra lỗ 2,5 cm thì hành trình dài hơn 25% nhưng lực còn khoảng 4 kg. Lỗ ngoài cho hành trình lớn, lỗ trong cho lực lớn và độ phân giải mịn.
Khi tải cần quay liên tục nhiều vòng, mô-men lớn hoặc chạy nhiều giờ mỗi ngày, RC servo không còn phù hợp; động cơ giảm tốc mini có bộ điều tốc hoặc bộ motor servo AC công nghiệp với driver riêng mới đáp ứng được.
5. Màu dây, đầu cắm, tay đòn và cách nối dài dây servo
Màu dây theo hãng
| Kiểu | Dây âm | Dây dương | Dây tín hiệu |
| Futaba | Đen | Đỏ | Trắng |
| JR, Spektrum | Nâu | Đỏ | Cam (hoặc vàng) |
| Hitec | Đen | Đỏ | Vàng |
| Servo phổ thông (SG90, MG996R…) | Nâu | Đỏ | Cam |
Dây sẫm nhất là âm, dây sáng nhất là tín hiệu, dây đỏ nằm giữa nên cắm ngược đầu thường chỉ làm servo không chạy. Riêng đầu cắm Airtronics đời cũ đảo vị trí dây âm và dương so với các hãng khác, phải kiểm tra bằng đồng hồ trước khi cắm.
Đầu cắm và tay đòn
Đầu cắm JR và Futaba đều 3 chân bước 2,54 mm; đầu cái Futaba có gờ khóa một chiều, đầu JR có cạnh vát chống cắm ngược. Tay đòn phải đúng số răng trục: Futaba và phần lớn servo phổ thông 25 răng, Hitec 24 răng, JR 23 răng. Với servo trên 15 kg.cm, tay đòn nhôm có vít kẹp chịu tải tốt hơn tay đòn nhựa.
Nối dài dây servo
Dây servo nguyên bản thường là 26 AWG. Sụt áp tính cả dây đi và về, dòng 2 A (servo standard đang gồng tải):
| Cỡ dây | Điện trở (mΩ/m) | Nối dài 0,5 m | Nối dài 1 m |
| 26 AWG | khoảng 134 | khoảng 0,27 V | khoảng 0,54 V |
| 24 AWG | khoảng 84 | khoảng 0,17 V | khoảng 0,34 V |
| 22 AWG | khoảng 53 | khoảng 0,11 V | khoảng 0,21 V |
| 20 AWG | khoảng 33 | khoảng 0,07 V | khoảng 0,13 V |
Ở hệ 4,8 V, mất 0,5 V là mất hơn 10% điện áp và mô-men giảm theo. Dây nối dài nên là loại xoắn ba sợi để giảm nhiễu; ở máy bay cỡ lớn, người dùng thường thêm vòng ferit gần receiver. Đầu cắm lỏng hoặc chân bị oxy hóa có thể gây sụt áp lớn hơn cả đoạn dây.
6. Cấp nguồn cho RC servo: pin, BEC, UBEC và nguồn HV
Trên receiver RC, chân dương của mọi kênh nối chung với nhau. Servo lấy nguồn cùng đường với receiver, nên một servo kéo dòng quá lớn có thể làm sụt áp cả hệ thống, receiver khởi động lại (brownout) và mất điều khiển trong tích tắc.
| Nguồn | Điện áp | Ưu điểm | Lưu ý |
| Pin NiMH 4 / 5 cell | 4,8 V / 6,0 V | Đơn giản, dòng xả tốt | Điện áp giảm khi pin yếu |
| BEC trong ESC | thường 5–6 V | Không cần pin riêng | Nhiều loại chỉ 1–3 A |
| UBEC rời (BEC xung) | 5 / 6 / 7,4 V chọn bằng jumper | 3–10 A, hiệu suất cao | Chọn điện áp trước khi cắm servo |
| LiPo 2S cấp thẳng | 7,4–8,4 V | Mạnh nhất cho servo HV | Servo và receiver phải chịu 8,4 V |
Tính dòng cho BEC
Cộng dòng stall của các servo có thể kẹt hoặc gồng cùng lúc, không cộng dòng không tải:
- Máy bay 4 servo micro, mỗi servo kẹt dưới 1 A: BEC 3 A dư sức.
- Xe 1/10 có servo lái số khoảng 20 kg.cm, dòng kẹt khoảng 2–2,5 A ở 6 V: BEC 2 A trong ESC sẽ hụt khi đánh lái tại chỗ; nên dùng UBEC 5 A.
- Xe crawler, xe 1/8 dùng servo từ 35 kg.cm: UBEC 5–10 A.
Bảng thông số không ghi dòng stall thì đo bằng ampe kế nối tiếp dây dương, dùng servo tester và chặn trục bằng tay trong 1–2 giây. Tụ hóa vài nghìn µF có đầu cắm servo (glitch buster), cắm vào kênh trống của receiver, đỡ được xung dòng ngắn; BEC thiếu dòng kéo dài thì vẫn phải thay BEC.
Hệ servo HV
Kiểm tra ba điểm: receiver có chịu được 8,4 V không (nhiều loại đời mới chịu được, một số loại cũ hoặc giá rẻ chỉ tới 6 V), mọi servo cắm chung có phải loại HV không, và gyro, đèn, quạt cắm chung có chịu được không. Nếu receiver chỉ chịu 6 V, cấp servo HV bằng nguồn riêng, ngắt dây đỏ giữa receiver và servo, giữ dây âm và tín hiệu.
7. Điều khiển RC servo bằng tay khiển và receiver
Tay khiển đọc cần gạt, vô lăng, công tắc rồi gửi lệnh qua sóng 2,4 GHz; receiver giải mã và xuất xung cho từng kênh. Xe RC thường dùng kênh 1 cho lái, kênh 2 cho ga; máy bay có thứ tự kênh khác nhau tùy hãng, cần xem hướng dẫn.
Trình tự cài đặt một servo mới
1. Ghép đôi (bind) tay khiển với receiver, đưa trim và subtrim về 0, endpoint về 100%.
2. Căn giữa cơ khí: cấp nguồn cho servo về giữa rồi mới lắp tay đòn, chọn răng để tay đòn gần vuông góc với thanh nối nhất.
3. Đảo chiều (Servo Reverse): cơ cấu đi ngược hướng thì đảo chiều kênh trên tay khiển, không tháo servo lắp ngược.
4. Subtrim: chỉnh tinh phần lệch tâm nhỏ còn lại.
5. Endpoint (Travel Adjust, ATV, EPA): đẩy cần hết một phía, giảm endpoint tới khi cơ cấu vừa chạm giới hạn mà servo không còn kêu gồng; làm tương tự phía còn lại.
6. Dual rate, expo: giảm độ nhạy quanh vị trí giữa, chỉ cài sau khi hành trình đã đúng.
7. Failsafe: đặt vị trí an toàn khi mất sóng, quan trọng nhất với kênh ga.
Những lỗi cài đặt hay gặp
- Dùng subtrim thay cho căn cơ khí: subtrim lớn làm hành trình hai phía không đều, một phía có thể vượt cữ chặn. Cần subtrim nhiều thì lắp lại tay đòn lệch một răng.
- Endpoint quá lớn để lấy thêm góc: endpoint nên nằm trong khoảng 75–120%; cần hành trình khác nhiều hơn thì đổi lỗ bắt thanh nối.
- Cơ cấu chạm giới hạn trước servo: servo liên tục đẩy với dòng gần stall, kêu rè khi giữ cần ở hết hành trình và nóng sau vài phút.
- Trộn servo khác hãng: Futaba dùng xung giữa khoảng 1.520 µs, phần lớn hãng khác 1.500 µs; servo khác hãng có thể lệch tâm nhẹ, chỉnh bằng subtrim là đủ.
8. Dùng servo tester để kiểm tra và căn giữa RC servo
Servo tester là cách nhanh nhất để điều khiển động cơ RC servo mà không cần tay khiển hay lập trình. Loại phổ biến như hình dưới có núm vặn, nút chọn chế độ, cổng nguồn 4,8–6 V và ba cổng ra:
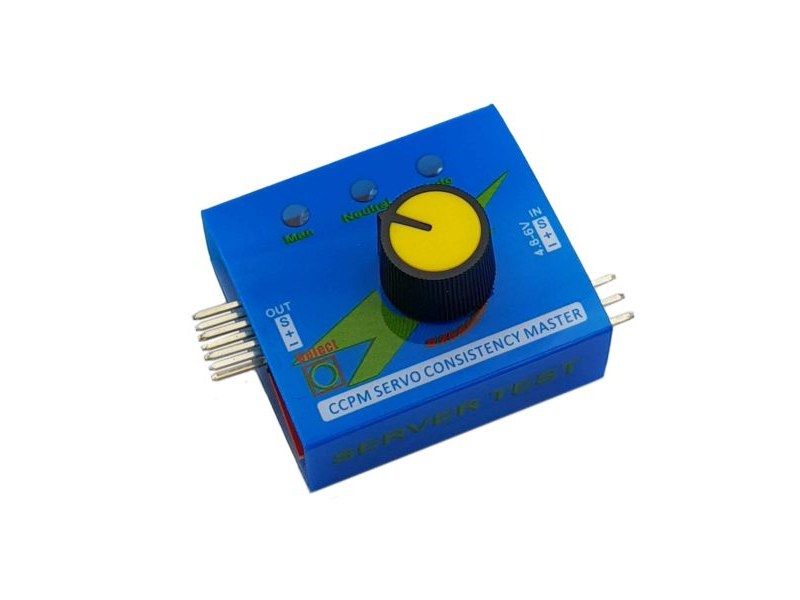
Ba chế độ: Manual vặn núm để servo quay theo, Neutral xuất xung giữa cố định để căn tay đòn, Sweep cho servo tự quét qua lại để chạy rà hoặc thử độ bền.
Quy trình kiểm tra một servo mới
1. Cấp nguồn đúng điện áp servo, bấm Neutral: servo phải về giữa êm, không rung khi chưa có tải.
2. Chuyển Manual, vặn chậm từ đầu này sang đầu kia: chuyển động phải liên tục. Điểm giật ở một góc cố định là dấu hiệu biến trở mòn hoặc bánh răng có răng xấu.
3. Chạy Sweep 2–3 phút: tiếng bánh răng đều, vỏ servo chỉ hơi ấm.
4. Nếu có ampe kế: servo standard không tải chạy khoảng 0,1–0,3 A; dòng không tải cao bất thường cho thấy bánh răng hoặc ổ đỡ bị bó.
Khi chẩn đoán trên mô hình, rút servo khỏi receiver và cắm vào tester: servo chạy bình thường nghĩa là lỗi nằm ở receiver, cài đặt hoặc nguồn; servo vẫn lỗi thì vấn đề ở chính servo hoặc cơ cấu. Với servo quay liên tục, chế độ Neutral giúp chỉnh biến trở trim cho trục đứng yên.
9. Lập trình RC servo số bằng bộ programmer
Servo số của nhiều hãng như Hitec, Futaba, Savox, KST, PowerHD cho phép đổi thông số bên trong, qua bộ programmer cầm tay, qua tay khiển có cổng cài đặt servo hoặc phần mềm máy tính. Servo giá rẻ như SG90, MG996R không lập trình được.
| Thông số | Tác dụng | Khi nào nên chỉnh |
| Endpoint, tâm | Giới hạn hành trình ngay trong servo | Bộ điều khiển không chỉnh được hành trình |
| Chiều quay | Đảo chiều trong servo | Kênh không có chức năng đảo chiều |
| Tốc độ | Làm servo quay chậm lại | Càng hạ cánh, cửa, cơ cấu mô phỏng |
| Vùng chết | Độ nhạy quanh điểm đích | Tăng nếu servo rung khi giữ |
| Soft start | Về vị trí chậm khi mới cấp điện | Cơ cấu dễ gãy nếu servo giật lúc bật |
| Failsafe | Vị trí khi mất tín hiệu | Kênh ga, cơ cấu an toàn |
| Bảo vệ quá tải | Servo "mềm" lại khi gồng quá lâu | Robot, cơ cấu dễ kẹt |
Nên lưu cấu hình gốc trước khi chỉnh, không mở endpoint vượt cữ chặn của servo, và không đặt vùng chết quá hẹp với servo bánh răng đã rơ vì servo sẽ rung liên tục quanh điểm đích.
10. RC servo nóng, kêu, rung khi giữ vị trí: nguyên nhân và cách xử lý
Servo giữ vị trí dưới tải luôn tốn dòng; nóng nhẹ là bình thường, nóng tới mức không giữ tay được hoặc kêu liên tục là có vấn đề.
| Hiện tượng | Nguyên nhân thường gặp | Cách xử lý |
| Nóng, kêu rè ở một đầu hành trình | Endpoint vượt giới hạn cơ khí | Giảm endpoint tới khi hết kêu |
| Nóng khi đứng giữa hành trình có tải | Tải vượt 30–50% mô-men stall | Servo lớn hơn, rút ngắn tay đòn, lò xo bù |
| Rung qua lại quanh điểm đích | Quán tính lớn, khớp rơ, vùng chết hẹp | Giảm độ rơ, tăng vùng chết, giảm khối lượng đầu tay đòn |
| Run giật ở vài góc cố định | Biến trở mòn, bánh răng mẻ | Thay biến trở hoặc bộ bánh răng |
| Yếu dần sau vài phút | Motor nóng, pin hoặc BEC sụt áp | Đo điện áp tại đầu servo khi có tải |
| Thỉnh thoảng giật mạnh, mất sóng | Brownout do BEC thiếu dòng | UBEC lớn hơn, thêm tụ chống sụt áp |
| Tay đòn lệch tâm sau va chạm | Trượt răng tay đòn, mẻ bánh răng | Kiểm tra spline, siết vít, thay bánh răng |
Ngoài chọn servo lớn hơn, có thể cho cơ cấu tự giữ (vít me bước nhỏ, chốt khóa) để servo không phải gồng sau khi tới vị trí, hoặc chia tải cho hai servo cùng trục; khi đó phải căn tâm hai servo thật khớp, nếu không chúng sẽ ghì nhau và cùng nóng.
11. Câu hỏi thường gặp về điều khiển động cơ RC servo
Servo "9 g", "20 kg", "35 kg" nghĩa là gì?
"9 g" là khối lượng servo (cỡ micro), còn "20 kg", "35 kg" là mô-men stall tính bằng kg.cm. Servo 20 kg.cm chỉ giữ được khoảng 1 kg ở tay đòn 20 cm, và đó là mức đỉnh chứ không phải mức làm việc liên tục.
Nên chọn servo analog hay servo số cho xe RC?
Với servo lái xe từ 1/10 trở lên, nên chọn servo số. Servo số giữ tâm chắc, phản ứng nhanh, ít bị bánh xe đẩy lệch; đổi lại tốn dòng hơn nên phải kiểm tra BEC.
Servo HV có cắm vào receiver dùng nguồn 6 V được không?
Có. Servo HV vẫn chạy bình thường ở 6 V, chỉ yếu và chậm hơn thông số công bố ở 7,4 V hoặc 8,4 V.
Có cấp pin LiPo 2S trực tiếp cho servo thường được không?
Không. Pin 2S đầy là 8,4 V, vượt dải 4,8–6 V của servo thường. Cần BEC hạ về 5–6 V hoặc chuyển toàn bộ sang servo và receiver chịu được 8,4 V.
Có thể biến servo 180° thành servo quay liên tục không?
Có, với servo analog phổ thông: cắt cữ chặn trên bánh răng, tách biến trở khỏi trục ra và cố định ở vị trí giữa (hoặc thay bằng hai điện trở bằng nhau). Sau khi sửa, servo mất phản hồi vị trí, chỉ điều khiển được tốc độ và chiều quay.
Đầu cắm servo Futaba và JR có cắm lẫn được không?
Được, vì cùng 3 chân bước 2,54 mm và cùng thứ tự âm – dương – tín hiệu. Đôi khi phải gọt gờ khóa của đầu Futaba khi cắm vào receiver kiểu JR.
Tay đòn của servo hãng này có lắp lên servo hãng khác được không?
Chỉ khi cùng số răng trục. Lắp tay đòn 24 răng lên trục 25 răng có thể ép vào được nhưng sẽ phá răng trục khi có tải.
Nối dài dây servo tối đa bao nhiêu?
Hệ 4,8 V nên giữ dưới khoảng 1 m với dây servo thường. Dài hơn thì dùng dây 22 AWG trở lên dạng xoắn và nâng nguồn lên 6 V để bù sụt áp.
Một BEC 3 A cấp được bao nhiêu servo?
Tùy dòng stall chứ không tùy số lượng. BEC 3 A nuôi thoải mái 4–6 servo micro nhưng có thể không đủ cho một servo standard 20 kg.cm khi bị kẹt.
Vì sao thay servo mạnh hơn thì xe hay mất sóng?
Do servo mới kéo dòng lớn hơn làm BEC sụt áp, receiver khởi động lại trong tích tắc. Dùng UBEC dòng lớn hơn, thêm tụ chống sụt áp và kiểm tra để servo không gồng ở cuối hành trình.
Servo coreless và brushless có đáng mua hơn servo thường không?
Đáng với ứng dụng cần phản ứng nhanh và mượt như xe đua, trực thăng 3D. Với robot học tập hay cơ cấu chạy chậm, servo lõi sắt bánh răng kim loại tốt là đủ; tiền chênh nên đầu tư vào nguồn và cơ khí.
Servo ghi thông số ở 6 V thì chạy 4,8 V còn mạnh bao nhiêu?
Thường còn khoảng 80–85% mô-men và chậm hơn khoảng 15–20%. MG996R đạt 11 kg.cm ở 6 V nhưng chỉ 9,4 kg.cm ở 4,8 V; khi tính tải luôn dùng thông số ở đúng điện áp sẽ cấp.
Hai servo lắp chung một khớp có cộng được mô-men không?
Có, gần bằng tổng mô-men hai servo nếu hai servo cùng mã và được căn tâm khớp nhau. Lệch tâm vài độ là hai servo ghì nhau, tốn dòng và nóng ngay cả khi không tải; servo lập trình được nên chỉnh tâm trong servo cho trùng nhau.
12. Kết luận
Điều khiển động cơ RC servo hiệu quả phụ thuộc vào bốn việc: chọn đúng loại và cỡ servo, tính mô-men tải để servo chỉ làm việc ở khoảng 25–30% mô-men stall, cấp nguồn đủ dòng qua BEC hoặc UBEC đúng điện áp, và cài hành trình sao cho servo không gồng vào cữ chặn. Làm tốt các bước đó, dù lệnh đến từ tay khiển, servo tester hay vi điều khiển, servo đều chạy êm, chính xác và bền.




