
Mạch điều khiển động cơ servo: cấu tạo, mạch 555, PCA9685 và driver servo AC

Mạch điều khiển động cơ servo là phần điện tử nhận lệnh vị trí, đọc cảm biến phản hồi trên trục, so sánh hai giá trị rồi cấp dòng cho motor để triệt tiêu sai lệch. Ở servo RC như SG90 hay MG996R, toàn bộ mạch nằm trên một bo nhỏ trong vỏ servo. Ở servo AC công nghiệp, mạch điều khiển là một hộp driver riêng có chỉnh lưu, tụ DC bus, khối công suất IGBT và bộ xử lý số, nối với motor bằng cáp động lực và cáp encoder.
Bài viết đi từ mạch nhỏ đến mạch lớn: bên trong bo mạch servo RC, mạch 555 thử servo với giá trị linh kiện đã tính sẵn, phần cứng module PCA9685, cách ghép servo từ motor DC, cấu trúc driver servo AC, cách chọn driver đúng motor và linh kiện thay thế khi mạch servo RC hỏng.
Nội dung
- 1. Mạch điều khiển động cơ servo gồm những khối nào?
- 2. Bên trong mạch điều khiển của servo RC
- 3. Mạch servo tester và mạch 555 điều khiển servo bằng biến trở
- 4. Module PCA9685 16 kênh: phần cứng và cách cấp nguồn
- 5. Tự làm mạch servo từ motor DC và cảm biến vị trí
- 6. Cấu trúc mạch driver servo AC công nghiệp
- 7. Chọn driver phù hợp với motor servo AC
- 8. Linh kiện thay thế khi mạch servo RC bị hỏng
- 9. Câu hỏi thường gặp về mạch điều khiển động cơ servo
- 10. Kết luận
1. Mạch điều khiển động cơ servo gồm những khối nào?
Dù là servo đồ chơi hay bộ servo vài kW, mạch điều khiển servo luôn có năm khối chức năng; khác nhau ở công nghệ thực hiện.
| Khối | Trong servo RC | Trong driver servo AC |
| Nhận lệnh | Xung 1–2 ms, khoảng 50 Hz | Xung/hướng, analog ±10 V, truyền thông |
| Phản hồi | Biến trở trên trục ra | Encoder 2500 xung/vòng hoặc tuyệt đối 17–23 bit |
| Xử lý | IC chuyên dụng hoặc vi điều khiển 8 bit | DSP/vi điều khiển 32 bit, có thể kèm FPGA |
| Công suất | Cầu H 4 transistor/MOSFET | Cầu 3 pha 6 IGBT (IPM) |
| Nguồn | 4,8–7,4 V DC | 220 V 1 pha/3 pha, chỉnh lưu thành khoảng 310 V DC |
Năm khối này cũng là khung để chẩn đoán lỗi: servo im lặng hoàn toàn thường hỏng nguồn hoặc khối nhận lệnh; servo lao đến tận cùng hành trình rồi kêu là mất phản hồi; servo nóng, yếu, có mùi khét là tầng công suất có vấn đề.
2. Bên trong mạch điều khiển của servo RC
Servo RC gồm motor DC nhỏ, hộp bánh răng, biến trở gắn đồng trục với bánh răng đầu ra và bo mạch điều khiển, với ba dây: nguồn dương, âm và tín hiệu.
Bo mạch tạo một xung chuẩn có độ rộng tỉ lệ với điện áp con chạy biến trở (vị trí trục hiện tại) rồi so với xung lệnh. Hiệu số hai xung cho biết trục lệch về phía nào và lệch bao nhiêu; mạch đóng cầu H quay motor theo chiều làm giảm sai lệch. Khi sai lệch nhỏ hơn vùng chết (deadband), cầu H ngắt để trục không dao động quanh điểm đích. Vùng chết của SG90 khoảng 10 µs, MG996R khoảng 5 µs.
a. Mạch servo analog dùng IC chuyên dụng
Servo analog và nhiều servo giá rẻ dùng IC họ AA51880, KC5188, KC8801. Một IC loại này tích hợp:
- Bộ ổn áp tham chiếu khoảng 2,45 V cấp cho biến trở, giúp vị trí không trôi khi pin yếu dần.
- Mạch răng cưa và đơn ổn tạo xung chuẩn, độ rộng định bởi một điện trở và một tụ định thời bên ngoài.
- Bộ so sánh độ rộng xung, mạch kéo dài xung sai lệch để giữ lực khi sai lệch nhỏ, chân đặt vùng chết bằng điện trở.
- Tầng ra cầu H: hai NPN trong IC kết hợp hai PNP bên ngoài.
IC làm việc ở 4,8–7 V, tự tiêu thụ khoảng 5–8 mA khi motor đứng yên. Nhược điểm là motor chỉ được cấp năng lượng theo nhịp xung lệnh khoảng 50 lần mỗi giây, nên lực giữ ở sai lệch nhỏ thấp, trục hơi "mềm".
b. Mạch servo số dùng vi điều khiển
Servo số thay IC analog bằng vi điều khiển 8 bit: đọc biến trở bằng ADC, đo xung lệnh bằng timer, tính sai lệch và xuất PWM tần số cao cho cầu H 4 MOSFET. Vòng điều khiển chạy nhanh hơn nhiều so với nhịp xung lệnh nên servo số giữ vị trí chắc, phản ứng nhanh, nhưng tốn dòng hơn khi đứng yên và có thể rít nhẹ khi giữ tải. Một số loại cho phép lập trình lại hành trình, tốc độ, chiều quay bằng thiết bị lập trình của hãng.
3. Mạch servo tester và mạch 555 điều khiển servo bằng biến trở
Để quay thử servo, căn giữa tay đòn trước khi lắp hay điều khiển một cơ cấu đơn giản bằng núm vặn, có ba lựa chọn phần cứng: mạch tester làm sẵn, mạch IC 555 tự lắp, hoặc bo vi điều khiển kèm biến trở.
a. Mạch servo tester làm sẵn
Loại phổ biến là "CCPM servo tester": nguồn 4,8–6 V, xung ra 1,5 ms ±0,5 ms, cắm cùng lúc 3 servo, ba chế độ: chỉnh tay bằng núm vặn, về giữa 1,5 ms và tự quét. Các bản đời mới dùng vi điều khiển 8 bit, có ổn áp, cầu chỉnh lưu đầu vào chống cắm ngược cực và jumper chọn chế độ như bo mạch dưới đây:
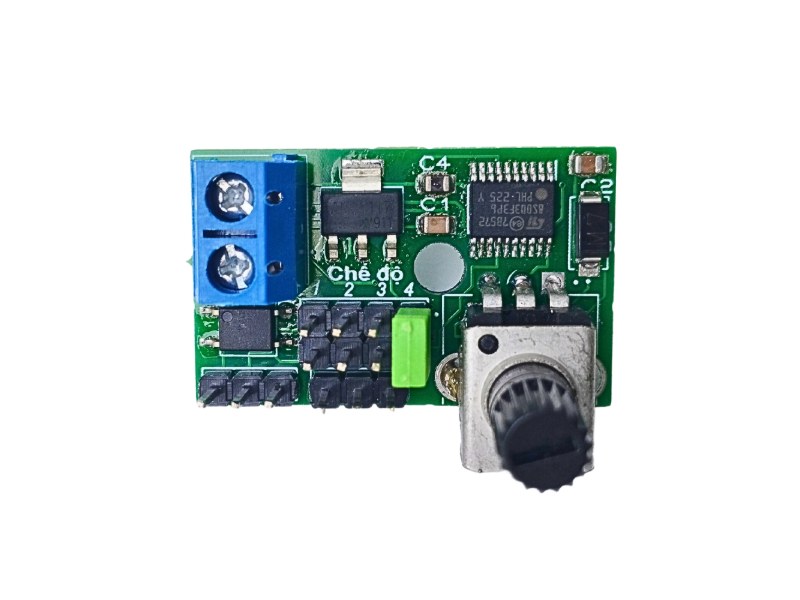
Nguồn servo đi qua chính mạch tester nên phải đủ dòng: MG996R có dòng kẹt khoảng 2,5 A ở 6 V, vì vậy nên dùng nguồn từ 3 A khi thử servo cỡ standard. Cổng USB máy tính chỉ đủ cho servo micro chạy không tải.
b. Mạch 555 điều khiển servo bằng biến trở (đã tính linh kiện)
Servo cần xung dương 1–2 ms lặp lại khoảng 20 ms, tức mức cao rất ngắn so với mức thấp, trong khi mạch dao động 555 cơ bản luôn có mức cao dài hơn mức thấp. Giải pháp chính xác nhất là để 555 tạo mức thấp ngắn, mức cao dài, rồi đảo lại bằng một transistor.
Công thức và cách chọn giá trị
- Mức cao ở chân 3: tH = 0,693 × (RA + RB) × C
- Mức thấp ở chân 3: tL = 0,693 × RB × C
Qua tầng đảo, tL trở thành xung dương vào servo, nên độ rộng xung chỉ phụ thuộc RB và C, không phụ thuộc điện áp nguồn. Chọn C = 68 nF, cần RB từ 1 ms / (0,693 × 68 nF) ≈ 21,2 kΩ đến 2 ms / (0,693 × 68 nF) ≈ 42,4 kΩ, nên dùng điện trở 22 kΩ nối tiếp biến trở tuyến tính 20 kΩ. RA = 360 kΩ cho chu kỳ quanh 20 ms.
Danh sách linh kiện
| Ký hiệu | Giá trị | Ghi chú |
| U1 | NE555 hoặc TLC555 | TLC555 (CMOS) ít gây nhiễu nguồn hơn |
| C1 | 68 nF | Tụ film polyester, tránh tụ gốm X7R/Y5V |
| RA | 360 kΩ | Từ +V xuống chân 7 |
| RB | 22 kΩ + biến trở B20K | Từ chân 7 đến chân 2/6 |
| C2 | 10 nF | Chân 5 xuống GND |
| Q1 | BC547 hoặc 2N3904 | Tầng đảo xung |
| R1 / R2 | 10 kΩ / 4,7 kΩ | R1 vào cực B; R2 kéo cực C lên +V |
| C3, C4 | 100 µF và 100 nF | Lọc nguồn sát IC |
Kết quả theo vị trí biến trở
| Biến trở | RB tổng | Xung vào servo | Chu kỳ | Tần số |
| 0 Ω | 22 kΩ | 1,04 ms | 19,04 ms | 52,5 Hz |
| 10 kΩ | 32 kΩ | 1,51 ms | 19,98 ms | 50,0 Hz |
| 20 kΩ | 42 kΩ | 1,98 ms | 20,92 ms | 47,8 Hz |
Tần số thay đổi trong khoảng 47,8–52,5 Hz không ảnh hưởng vì servo đọc độ rộng xung chứ không đếm chu kỳ. Đo bằng đồng hồ có thang Hz và % duty, kết quả đúng phải quanh 48–53 Hz và 5,4–9,5 %.
Nối dây
| Chân 555 | Nối tới |
| 1 | GND, chung với dây âm servo |
| 2 và 6 | Nối nhau, nối cực trên C1 và đầu cuối chuỗi RB |
| 3 | Qua R1 vào cực B của Q1 |
| 4 và 8 | +V (5–6 V), C3, C4 từ chân 8 xuống GND |
| 5 | Qua C2 xuống GND |
| 7 | Điểm giữa RA và RB |
Cực E của Q1 nối GND, cực C nối R2 lên +V và ra dây tín hiệu servo. Khi chân 3 ở mức cao (18–19 ms), Q1 dẫn bão hòa, dây tín hiệu ở 0 V; khi chân 3 xuống thấp (1–2 ms), Q1 tắt, R2 kéo dây tín hiệu lên +V. Ở 5 V, NE555 xuất mức cao khoảng 3,3 V, dòng cực B khoảng 0,26 mA so với dòng cực C khoảng 1 mA, nên Q1 bão hòa chắc chắn.
Vì sao không dùng sơ đồ diode?
Nhiều sơ đồ mắc diode 1N4148 song song RB và tính mức cao bằng 0,693 × RA × C, bỏ qua sụt áp diode. Ở 5 V, tụ nạp từ 1/3 lên 2/3 nguồn nhưng chỉ hướng tới 5 V trừ 0,65 V, nên hệ số thực là khoảng 0,97 thay vì 0,693: mạch tính cho 1,5 ms thực tế ra khoảng 2,1 ms, và còn trôi theo điện áp pin.
Lỗi thường gặp
- Servo giật dù xung đúng: nguồn sụt khi motor khởi động; thêm tụ 470–1000 µF ở điểm cấp nguồn servo, dây nguồn ngắn và to.
- Servo số chạy kém: giữ R2 không quá 4,7 kΩ, dây tín hiệu ngắn, GND mạch và GND servo nối bằng dây riêng.
- Servo chạm cữ ở một đầu: tăng điện trở cố định lên 24 kΩ (đầu ngắn thành 1,13 ms) hoặc dùng 27 kΩ nối tiếp biến trở 10 kΩ để thu dải về 1,27–1,74 ms.
- Nguồn 4 pin NiMH 4,8 V: NE555 cần tối thiểu 4,5 V, khi pin yếu nên đổi sang TLC555 (chạy từ 2 V).
c. Mạch thử servo dùng vi điều khiển và biến trở
Với bo Arduino có sẵn, phần cứng chỉ gồm biến trở 10 kΩ mắc phân áp giữa 5 V và GND, con chạy vào chân analog, dây tín hiệu servo vào một chân số; chương trình đọc biến trở và xuất xung tương ứng.
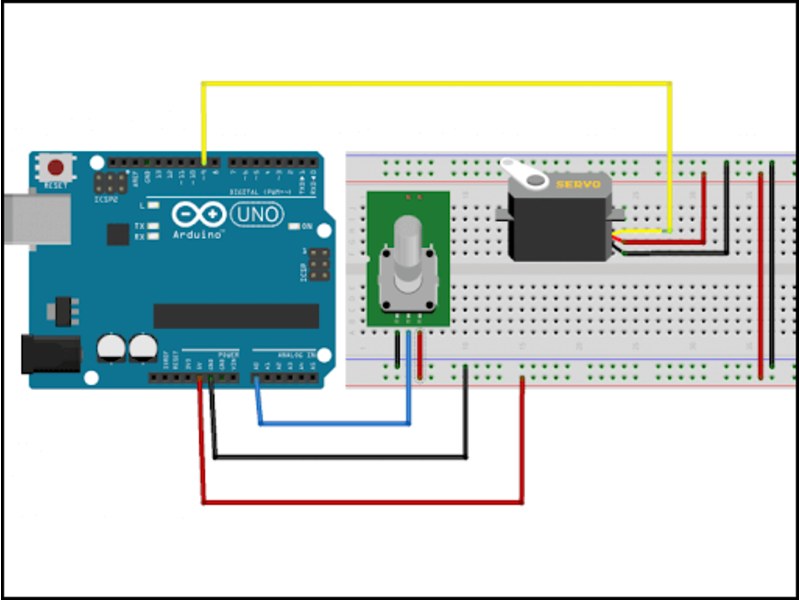
Servo micro chạy không tải có thể lấy nguồn 5 V của bo; servo từ cỡ standard trở lên phải có nguồn riêng, nối chung GND với bo.
4. Module PCA9685 16 kênh: phần cứng và cách cấp nguồn
PCA9685 là IC 16 kênh PWM 12 bit giao tiếp I2C, dùng làm mạch điều khiển nhiều servo cùng lúc (cánh tay robot, robot nhện 12–18 servo). Vi điều khiển chỉ cần hai dây SDA, SCL; IC tự duy trì xung cho cả 16 kênh.
| Chân/cổng | Chức năng | Giới hạn |
| VCC | Nguồn logic cho IC | 3,0–5,0 V từ bo vi điều khiển |
| GND | Mass chung | Bắt buộc nối chung vi điều khiển |
| SDA, SCL | Bus I2C | Có sẵn điện trở kéo lên |
| OE | Cho phép xuất, tích cực mức thấp | Mức cao tắt toàn bộ ngõ ra |
| V+ cầu đấu | Nguồn servo | Tối đa khoảng 6 V, có chống ngược cực |
| V+ chân header | Nguồn servo song song | Không chống ngược cực |
Nguyên tắc quan trọng nhất là tách nguồn: VCC chỉ nuôi IC vài mA, V+ nuôi servo và phải lấy từ nguồn 5–6 V riêng. Lấy 5 V của Arduino cấp V+ là nguyên nhân phổ biến khiến bo bị reset khi servo chạy. Trên bản gốc, mỗi ngõ ra có điện trở nối tiếp 220 Ω nên cắm servo trực tiếp được.
Tụ và dòng nguồn V+
Vị trí hàn tụ ở V+ thường để trống. Quy tắc khởi điểm là khoảng 100 µF mỗi servo (5 servo từ 470 µF, 16 servo khoảng 1000–2200 µF), điện áp tụ từ 10 V. Tụ chỉ đỡ xung dòng ngắn, không thay được nguồn đủ công suất. Với 16 servo MG996R, dòng kẹt tổng có thể lên 40 A, vượt xa khả năng cầu đấu và mạch in; nên chia nguồn, cấp thẳng tới từng nhóm 4–6 servo bằng dây riêng và chỉ dùng module lấy tín hiệu, GND chung. Với 16 servo micro tải nhẹ, nguồn 5 V 5 A là hợp lý.
Địa chỉ I2C và ghép module
Địa chỉ mặc định 0x40; sáu miếng hàn A0–A5 là sáu bit thấp, hàn nối miếng nào thì bit đó bằng 1 (A0 cho 0x41, A1 cho 0x42, A0 + A1 cho 0x43, nối cả sáu cho 0x7F). Do một số địa chỉ dành riêng, thực tế ghép tối đa khoảng 62 module, gần 1.000 kênh trên một bus. Bus dài thì hạ tốc độ I2C và chỉ giữ một bộ điện trở kéo lên.
Tần số và độ phân giải
Bộ dao động trong 25 MHz, tần số PWM chỉnh được khoảng 24–1526 Hz. Để có 50 Hz, prescale = 25.000.000 / (4096 × 50) − 1 ≈ 121, tần số thực khoảng 50,03 Hz. Mỗi bước dài 20 ms / 4096 ≈ 4,88 µs, nên dải 1–2 ms chỉ dùng khoảng 205 bước. Bộ dao động có sai số giữa các chip, khi cần góc chính xác hãy đo lại xung thực và hiệu chỉnh trong phần mềm.
5. Tự làm mạch servo từ motor DC và cảm biến vị trí
Khi servo RC không đủ lực hoặc hành trình, có thể ghép servo từ motor DC giảm tốc, cảm biến vị trí, cầu H và vi điều khiển. Vi điều khiển đọc cảm biến, tính sai lệch qua PID và xuất chiều quay cùng PWM cho cầu H. Phần này tập trung vào chọn phần cứng; chỉnh PID và đọc encoder chi tiết có ở bài điều khiển động cơ DC servo.
Motor
Nên dùng motor có sẵn hộp số để đủ mô-men và giảm quán tính quy về trục ra, ví dụ các dòng motor DC 12V/24V gắn hộp giảm tốc. Hộp số trục vít tự hãm giữ được vị trí khi mất điện nhưng ma sát và độ rơ lớn làm vòng điều khiển kém nhạy. Cơ cấu phải giữ tải lâu khi dừng (nâng hạ) nên dùng motor có phanh như nhóm động cơ giảm tốc có phanh để cầu H không gánh dòng giữ suốt thời gian dừng.
Cảm biến vị trí
| Tiêu chí | Biến trở xoay | Encoder tương đối | Encoder từ AS5600/AS5048 |
| Hành trình | Dưới 1 vòng (hoặc biến trở đa vòng) | Không giới hạn | 1 vòng tuyệt đối |
| Biết vị trí khi bật nguồn | Có | Không, phải về gốc | Có |
| Tuổi thọ | Hạn chế do mòn | Cao | Cao, không tiếp xúc |
| Mạch đọc | 1 chân ADC | 2 chân ngắt/bộ đếm | I2C, SPI hoặc analog |
Biến trở phản hồi phải là loại chiết áp điều khiển chịu nhiều chu kỳ xoay, không dùng biến trở tinh chỉnh (trimmer) vốn chỉ chịu vài trăm lần vặn; trục phải dẫn động đồng trục, không chịu lực ép ngang. Giá trị 1–10 kΩ đều dùng được vì mạch chỉ đọc tỉ lệ phân áp. Biến trở càng nhiều vòng thì mỗi bước ADC ứng với góc trục ra càng lớn, nên chọn số vòng ít nhất đủ phủ hành trình.
Cầu H
| Dòng motor liên tục | Cầu H gợi ý |
| Dưới 1 A | TB6612FNG, DRV8833 |
| 1–5 A | VNH5019 |
| 5–30 A | Module BTS7960 hoặc cầu MOSFET rời có driver |
Cầu H dùng transistor lưỡng cực đời cũ sụt áp 2–4 V, gây nóng và mất lực ở motor 12 V. Tần số PWM cầu H nên đặt khoảng 16–20 kHz để tránh tiếng rít. Vi điều khiển dùng nguồn 5 V/3,3 V riêng, nối chung GND với nguồn motor tại một điểm gần cầu H; đặt tụ 470–1000 µF ở đầu vào cầu H và đi dây cảm biến xa dây motor.
6. Cấu trúc mạch driver servo AC công nghiệp
Driver servo AC là một bộ biến tần chuyên dụng có thêm mạch đọc encoder và vòng điều khiển vị trí. Đi theo dòng năng lượng từ lưới tới motor:
| Khối | Linh kiện chính | Nhiệm vụ |
| Lọc nhiễu | Cuộn cảm, tụ X/Y, varistor | Giảm nhiễu ra lưới, chống xung sét |
| Chỉnh lưu | Cầu diode 1 pha/3 pha | 220 V AC thành khoảng 310 V DC |
| Nạp mềm | Điện trở hạn dòng + rơ-le nối tắt | Hạn dòng xung khi tụ đang rỗng |
| Tụ DC bus | Tụ điện phân 400–450 V | San phẳng, dự trữ năng lượng |
| Mạch xả | Transistor hãm + điện trở xả | Tiêu tán năng lượng hãm |
| Nghịch lưu | IPM 6 IGBT | Tạo dòng 3 pha U, V, W bằng PWM |
| Đo dòng | Shunt + bộ cách ly, hoặc cảm biến Hall | Cấp dòng pha cho vòng dòng |
| Kích cổng | Opto/IC cách ly | Truyền PWM sang tầng công suất |
| Nguồn điều khiển | Nguồn xung 5 V, ±15 V, 24 V | Nuôi DSP, encoder, I/O |
| Xử lý | DSP/vi điều khiển 32 bit | Chạy vòng dòng – tốc độ – vị trí |
| Giao tiếp encoder | Bộ thu RS-422/RS-485 | Đọc encoder tương đối hoặc tuyệt đối nối tiếp |
| Vào/ra | Opto 24 V, bộ thu xung vi sai | Servo ON, xung lệnh, Alarm |
| Hãm động năng | Rơ-le + điện trở nối tắt U, V, W | Hãm nhanh khi báo lỗi |
Điện áp DC bus và mạch xả
Với nguồn 220 V, tụ DC bus nạp tới đỉnh khoảng 220 × 1,414 ≈ 311 V. Khi motor giảm tốc nhanh hoặc hạ tải, năng lượng hãm làm DC bus tăng; driver lớp 220 V thường bật transistor hãm ở khoảng 370–390 V và báo quá áp ở khoảng 400–420 V. Driver nhỏ dựa vào dung lượng tụ để hấp thụ; driver từ vài trăm W thường có điện trở xả gắn trong và cầu đấu để thay bằng điện trở ngoài lớn hơn.
Ba vòng điều khiển và linh kiện hay hỏng
Vòng dòng trong cùng chạy nhanh nhất, giữ dòng pha đúng mô-men yêu cầu; vòng tốc độ dùng encoder tính vận tốc; vòng vị trí ngoài cùng so lệnh với vị trí thực. Auto‑tuning thực chất là để driver đo quán tính tải rồi tự chọn hệ số cho ba vòng. Về phần cứng, tầng IGBT hỏng nhiều nhất (lỗi quá dòng phần cứng ngay khi Servo ON, nổ cầu chì DC bus), tiếp theo là tụ DC bus lão hóa (lỗi thấp áp khi tải nặng hoặc sau 20–30 phút chạy), quạt và tản nhiệt bẩn (quá nhiệt theo chu kỳ), nguồn xung điều khiển (driver tắt hẳn, màn hình chập chờn).
Video dưới đây ghi lại quá trình đấu điện và vận hành một bộ driver cùng motor servo AC 1,5 kW, 10 Nm, 1500 vòng/phút (130ST-M15015).
7. Chọn driver phù hợp với motor servo AC
Motor servo AC và driver là một cặp thiết kế đi cùng nhau. Cần kiểm tra:
- Công suất và dòng: dòng định mức driver bằng hoặc lớn hơn motor; driver lớn hơn một cấp vẫn chạy được nếu khai báo đúng mã motor để giới hạn dòng.
- Encoder: encoder tương đối 2500 xung/vòng (A, B, Z, U, V, W) và encoder tuyệt đối 17/23 bit dùng mạch đọc khác nhau; encoder tuyệt đối mỗi hãng lại có giao thức riêng.
- Nguồn vào: motor 220 V đi với driver lớp 220 V, không cấp 380 V. Nhiều driver nhận cả 1 pha và 3 pha ở công suất nhỏ (một dòng driver Nhật cho phép 1 pha 200 V từ 0,1 đến 2 kW); công suất lớn hơn thường bắt buộc 3 pha 220 V. Kiểm tra bảng nguồn trong manual của đúng mã driver.
- Thông số motor: driver cần số cặp cực, điện trở, điện cảm, hằng số mô-men; với motor khác hãng phải nhập tay và căn góc encoder, nhiều driver không hỗ trợ.
- Phanh và điện trở xả: motor có phanh cần ngõ ra điều khiển phanh và nguồn 24 V riêng; tải trục đứng hoặc quán tính lớn cần tính điện trở xả ngoài.
Đối chiếu cho các cỡ motor servo AC 220 V thông dụng (4 cặp cực, encoder 2500 xung/vòng hoặc tuyệt đối 17/23 bit):
| Mã motor ví dụ | Công suất | Driver | Nguồn vào thường gặp |
| 60SY-M01330, 80SY-M01330 | 400 W | 400 W, cùng loại encoder | 1 pha 220 V |
| 80SY-M02430, 90SY-M02430 | 750 W | 750 W | 1 pha 220 V |
| 110SY-M05030, 130SY-M06025 | 1,5 kW | 1,5 kW | 1 pha hoặc 3 pha 220 V tùy hãng |
| 110SY-M08025, 130SY-M07725 | 2 kW | 2 kW | Ưu tiên 3 pha 220 V |
| 130SY-M15015 | 2,3 kW | 2,3–2,6 kW | 3 pha 220 V |
Ví dụ bộ motor servo 750W mã 80SY-M02430 cần driver 750 W, khai báo đúng mã motor, đúng loại encoder đang gắn, cấp 220 V 1 pha qua aptomat riêng. Các cỡ khác xem tại danh mục motor servo. Khi driver hỏng mà mã cũ ngừng sản xuất, an toàn nhất là thay driver đời mới cùng hãng có hỗ trợ dòng motor đó; thay khác hãng chỉ khả thi với encoder tương đối tín hiệu chuẩn và driver cho nhập thông số thủ công.
Sau khi chọn được driver, bước tiếp theo là cài đặt thông số cho đúng motor. Video dưới đây ghi lại quá trình cài đặt motor servo 0,75 kW, 2,4 Nm, 3000 vòng/phút (80ST-M02430).
8. Linh kiện thay thế khi mạch servo RC bị hỏng
Servo RC giá rẻ thường thay nguyên chiếc, nhưng servo công suất lớn hoặc đặt trong cơ cấu khó tháo thì thay linh kiện hoàn toàn khả thi.
| Triệu chứng | Nguyên nhân thường gặp | Xử lý |
| Không phản ứng, không nóng | Đứt dây, hỏng IC, hỏng tụ nguồn | Đo thông mạch, thay bo mạch |
| Quay hết một chiều rồi kêu | Đứt dây hoặc hỏng biến trở | Thay biến trở cùng giá trị |
| Run giật ở vài góc | Mòn rãnh than biến trở | Thay biến trở |
| Chỉ quay một chiều | Hỏng một nhánh cầu H | Thay transistor/MOSFET hoặc IC cầu H |
| Nóng, khét, sụt nguồn | Motor chạm, bánh răng kẹt | Thay motor, kiểm tra cầu H |
| Motor kêu, trục không quay | Gãy răng | Thay bộ bánh răng |
Thay bo mạch: bo thay thế bán riêng cho cỡ micro 9 g và standard, kèm biến trở. Cần khớp dải điện áp (bản thường 4,8–6 V hay HV 7,4–8,4 V), chiều đấu motor (servo lao về tận cùng hành trình thì đảo hai dây motor) và vị trí biến trở (ở giữa hành trình khi trục ra ở giữa). Sau khi thay, cấp xung 1,5 ms bằng tester để kiểm tra điểm giữa trước khi lắp tay đòn.
Thay motor: phải đúng đường kính thân, chiều dài, đường kính trục và điện áp. Motor nhanh hơn làm servo dễ vọt lố, tăng dòng; motor yếu hơn làm servo chậm và yếu.
Khi hàn sửa: dùng mỏ hàn đầu nhọn, nhiệt vừa phải, hàn nhanh vì đường mạch rất mảnh; không vặn trục bằng tay khi servo đang có điện vì dòng cầu H sẽ tăng vọt.
9. Câu hỏi thường gặp về mạch điều khiển động cơ servo
Mạch servo tester có dùng để chạy thử servo AC công nghiệp được không?
Không. Servo tester chỉ phát xung 1–2 ms cho servo RC 3 dây, còn driver servo AC nhận xung/hướng tần số cao và cần tín hiệu Servo ON. Muốn chạy thử servo AC mà không có bộ điều khiển ngoài, dùng chế độ JOG trên bàn phím driver.
Biến trở bên trong servo RC thường có giá trị bao nhiêu?
Phổ biến nhất là 5 kΩ. Mạch chỉ đọc tỉ lệ phân áp nên khoảng 1–10 kΩ đều làm việc được; khi thay, ưu tiên đúng kích thước, kiểu trục và góc xoay.
Có mua riêng được bo mạch thay cho servo bị cháy mạch không?
Có, với các cỡ micro 9 g và standard. Bo thay thế thường kèm biến trở, chỉ cần hàn lại dây motor và ba dây ra ngoài, rồi kiểm tra chiều quay.
Mạch 555 có điều khiển được servo số không?
Có, nếu mép xung dốc, mức cao đủ và nguồn ổn định. Servo số giật khi dùng 555 thường do sụt nguồn hoặc GND nối kém; tầng transistor đảo với điện trở kéo lên 4,7 kΩ cho xung đẹp hơn lấy thẳng từ chân 3.
Nên dùng NE555 hay TLC555 cho mạch điều khiển servo?
TLC555 tốt hơn. Bản CMOS chạy từ 2 V, dòng nhỏ và không tạo xung dòng lớn vào nguồn mỗi lần chuyển mức; NE555 vẫn dùng được ở 5–6 V nếu có tụ lọc sát chân nguồn.
Một module PCA9685 điều khiển được bao nhiêu servo?
16 servo trên một module, và khoảng 62 module trên một bus I2C. Giới hạn thực tế thường nằm ở nguồn V+: servo standard nên tính 1–2,5 A mỗi chiếc và chia nhánh nguồn riêng.
Có cần hàn tụ vào vị trí trống trên module PCA9685 không?
Nên hàn khi chạy từ 3 servo trở lên, khởi điểm khoảng 100 µF mỗi servo, điện áp tụ từ 10 V. Tụ giảm sụt áp tức thời khi nhiều servo khởi động cùng lúc.
Tự làm servo từ motor DC 12V thì dùng cầu H loại nào?
Chọn cầu MOSFET có dòng định mức lớn hơn dòng kẹt của motor: dưới 1 A dùng TB6612FNG, 1–5 A dùng VNH5019, lớn hơn dùng BTS7960. Tránh cầu transistor lưỡng cực vì sụt áp và nóng.
Servo tự chế nên dùng biến trở hay encoder?
Biến trở nếu hành trình dưới một vòng và cần biết vị trí ngay khi bật nguồn; encoder nếu quay nhiều vòng hoặc chạy liên tục lâu dài. Encoder từ AS5600 là phương án trung gian: không mòn, biết vị trí ngay trong phạm vi một vòng.
Driver servo 220V có chạy được với điện 1 pha gia đình không?
Được với đa số driver công suất nhỏ, thường đến khoảng 1,5–2 kW tùy hãng. Công suất lớn hơn thường yêu cầu 3 pha 220 V hoặc phải giảm tải khi chạy 1 pha.
Mạch driver servo AC hỏng thì có tự sửa được không?
Chỉ nên thay các bộ phận bên ngoài như quạt, điện trở xả; sửa tầng IGBT hay nguồn xung cần thiết bị và kinh nghiệm vì tụ DC bus giữ điện áp cao. Trước khi lắp driver mới, phải tìm nguyên nhân gốc như điện trở xả thiếu công suất hay chạm cáp motor.
10. Kết luận
Mạch điều khiển động cơ servo, từ bo mạch trong SG90 đến driver servo AC vài kW, đều gồm năm khối nhận lệnh, phản hồi, xử lý, công suất và nguồn. Mạch 555 với C = 68 nF, RA = 360 kΩ, RB = 22 kΩ nối tiếp biến trở 20 kΩ cùng một transistor đảo cho xung 1,04–1,98 ms quanh 50 Hz, đủ để thử và điều khiển servo bằng núm vặn. Cần nhiều kênh thì dùng PCA9685 với nguồn V+ riêng, đủ dòng. Với servo AC, chọn driver theo công suất, encoder và nguồn vào, và hiểu cấu trúc driver để khoanh vùng lỗi nhanh. Dạng tín hiệu điều khiển chi tiết có ở bài điều khiển động cơ RC servo bằng PWM.




